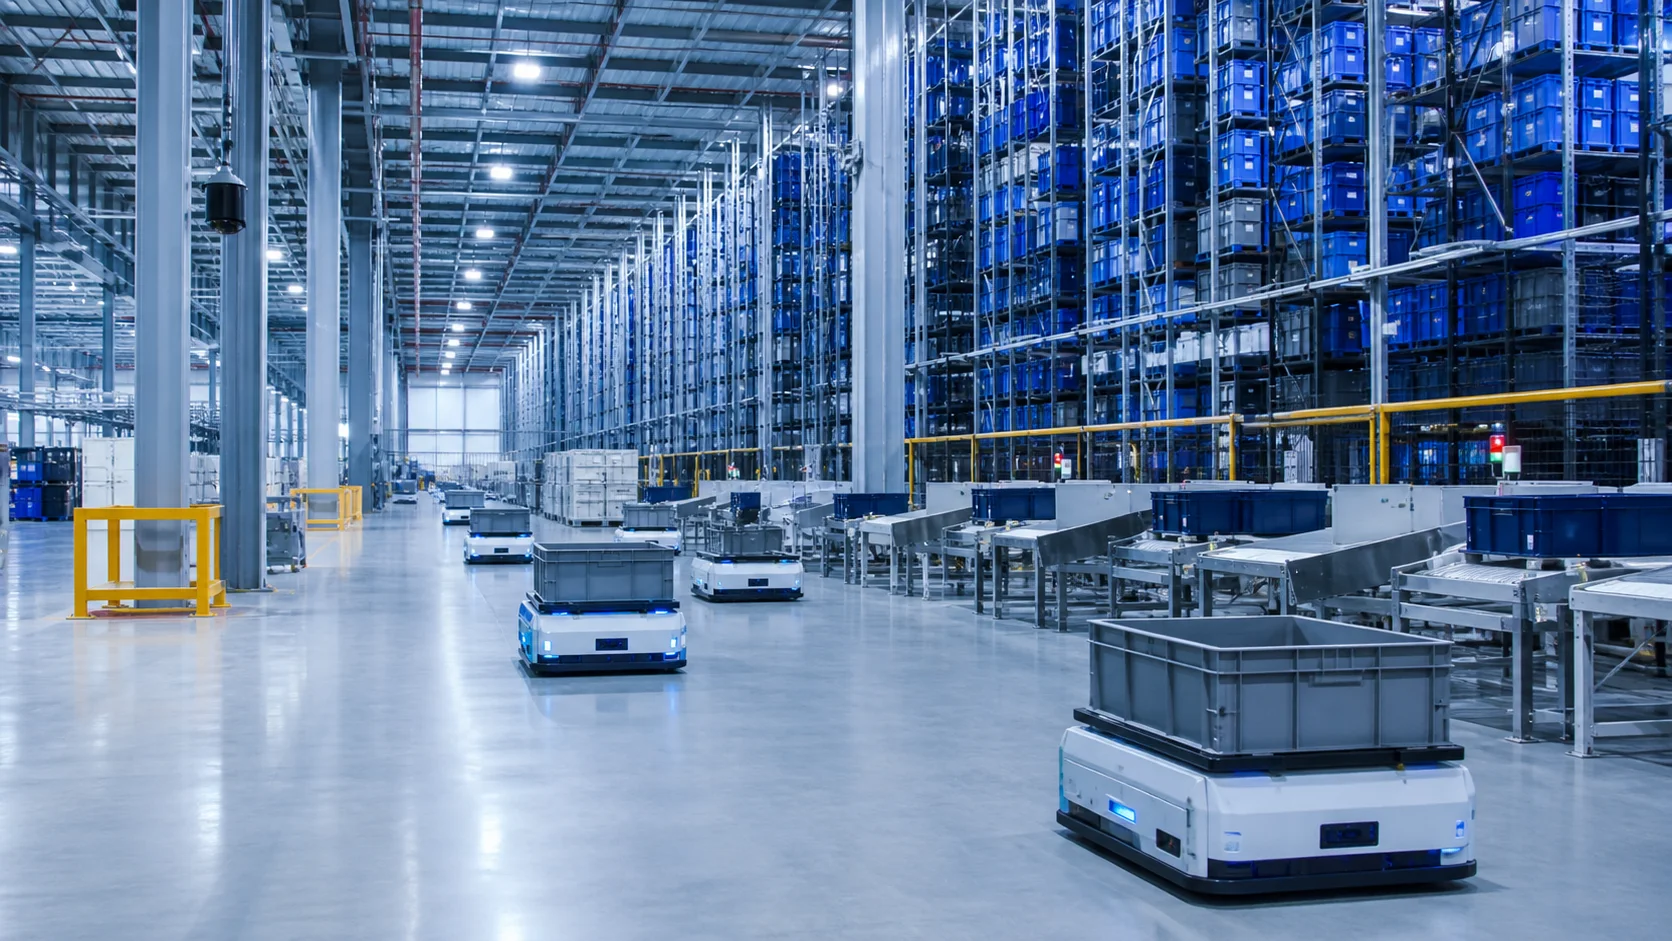
Zeitverlust durch Laufwege
Der Großteil der Kommissionierzeit sollte nicht für Laufwege zwischen den Regalen aufgewendet werden.
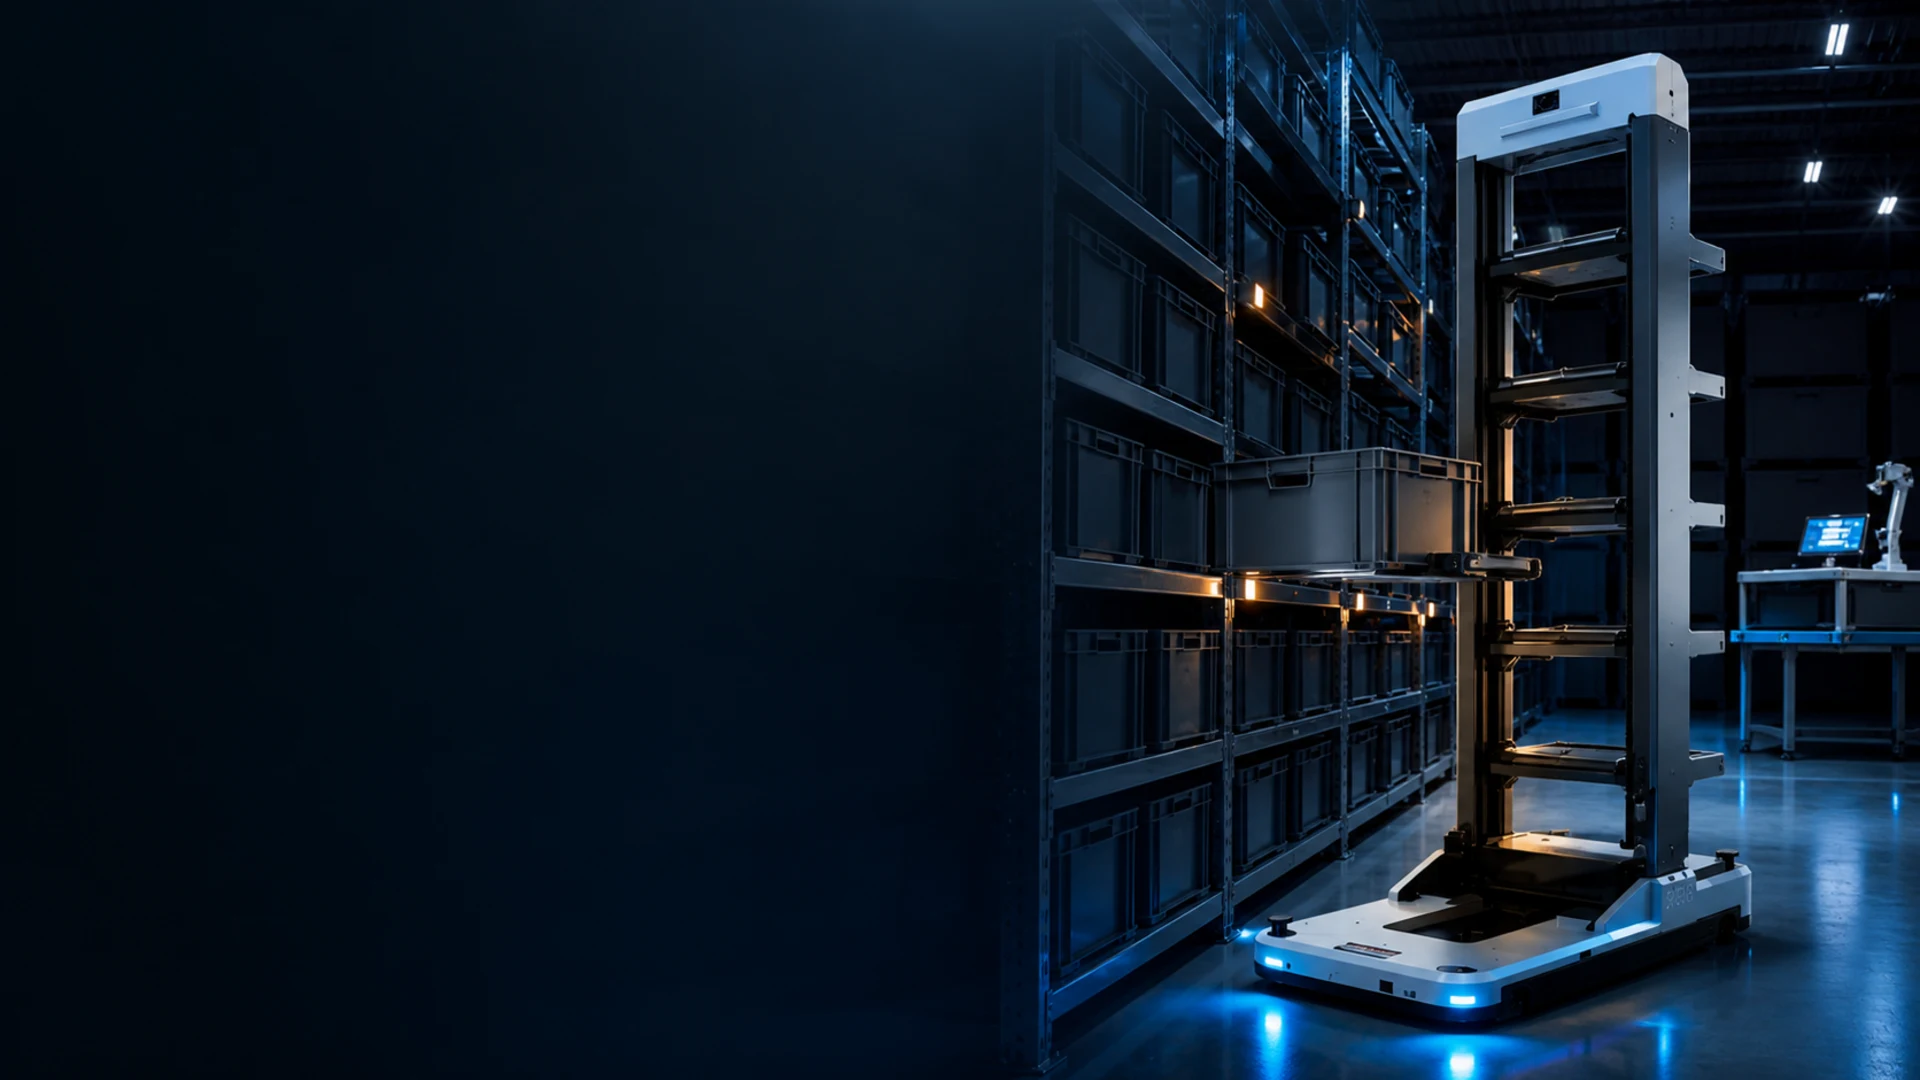
Die CTU handhabt mit ihrem vertikalen Speichermodul und dem automatischen Lademechanismus mehrere Behälter innerhalb eines Auftrags und erhöht so die Kommissionierdichte.
Ansehen
Der Großteil der Kommissionierzeit sollte nicht für Laufwege zwischen den Regalen aufgewendet werden.
Vertikaler Lagerraum sollte nicht zugunsten breiterer Gänge ungenutzt bleiben.
Das System muss überprüfen, ob der richtige Behälter die richtige Station erreicht hat.
Die CTU entnimmt den Zielbehälter aus dem Regalfach, sammelt die Behälter im integrierten vertikalen Speichermodul und transportiert mehrere Behälter in einer einzigen Fahrt zur Kommissionierstation.
Die CTU-Modelle basieren auf derselben Auftragslogik und unterscheiden sich in der Anzahl der Behälterplätze, der Zugriffshöhe, der Gangbreite und den Behälterabmessungen.
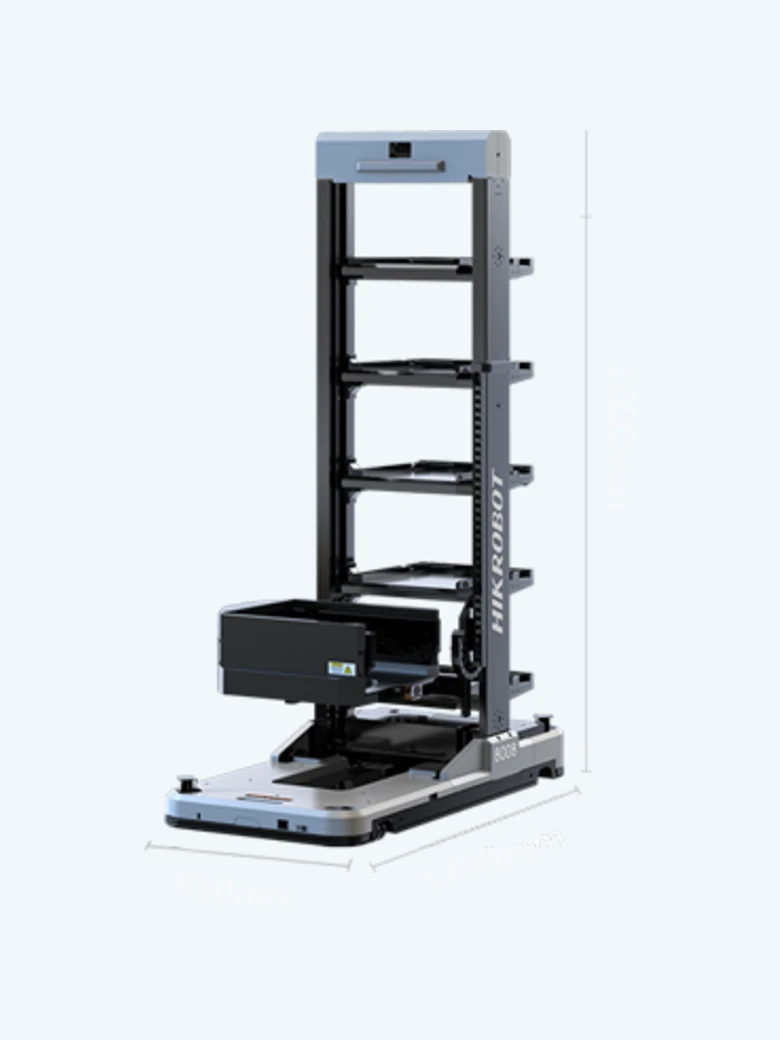
Arbeitet dank kompakter Bauweise in Bereichen mit niedrigen Regalen und hoher Kommissionierdichte.
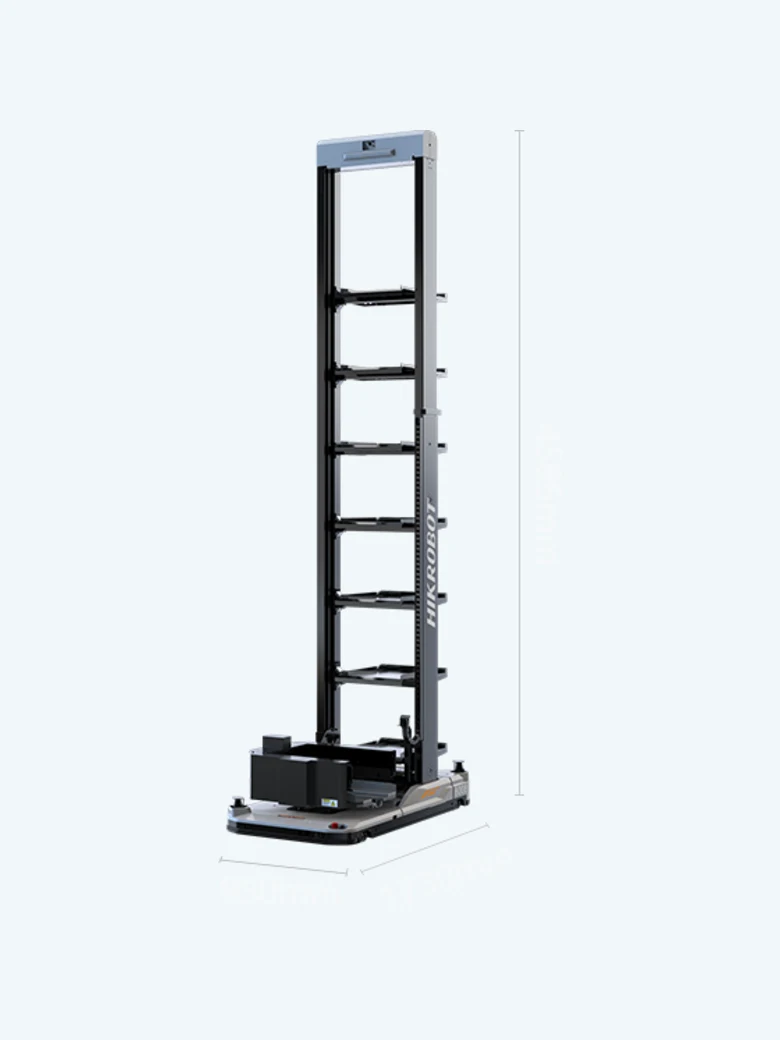
Erreicht mit verlängertem Mast Regalebenen bis zu 4 Meter Höhe.
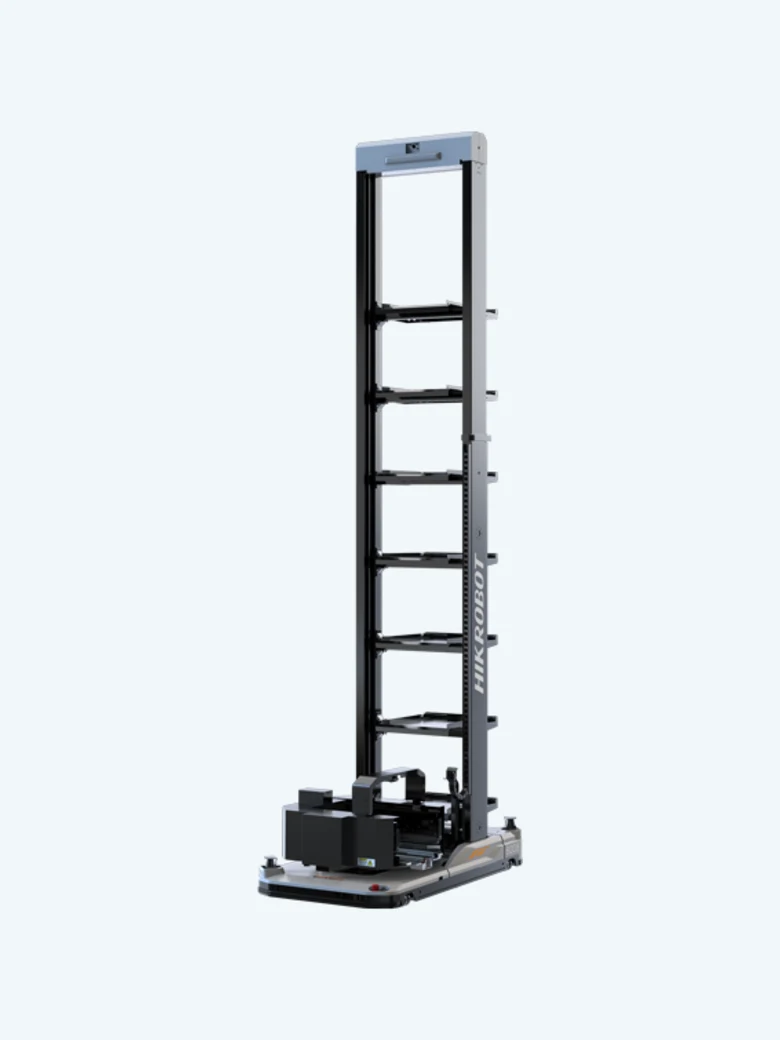
Unterstützt unterschiedliche Behältergrößen bei doppeltiefer Behälterlagerung.
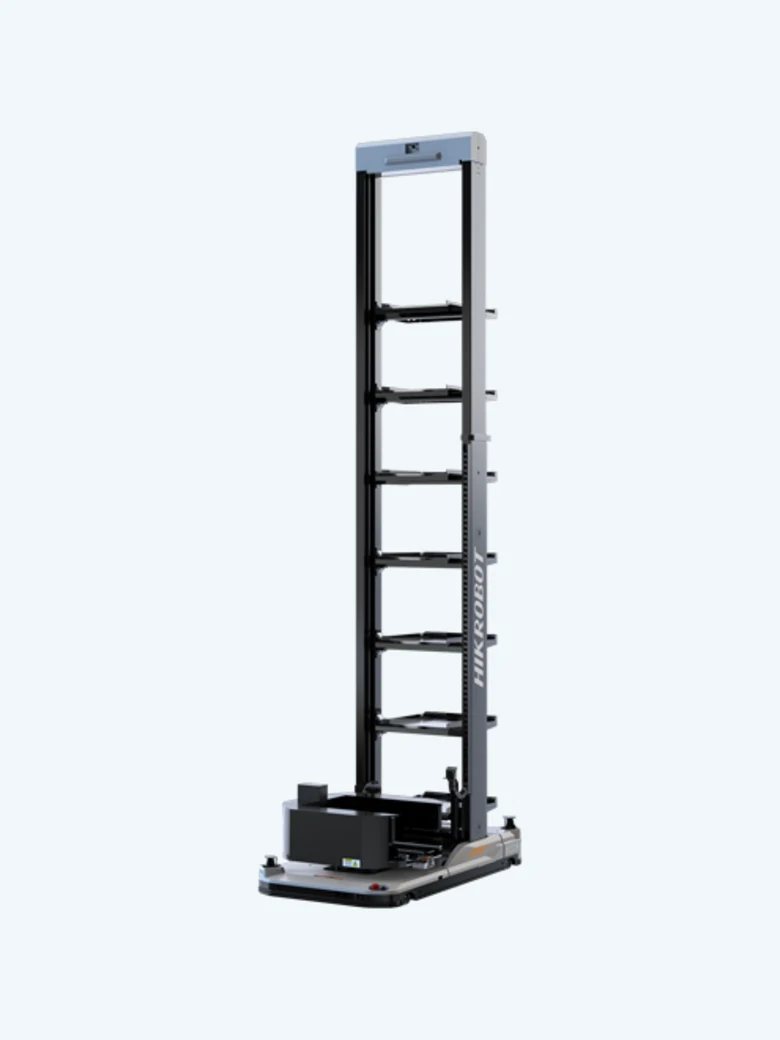
Bietet eine für breite Behälterprofile angepasste Aufnahmeeinheit.
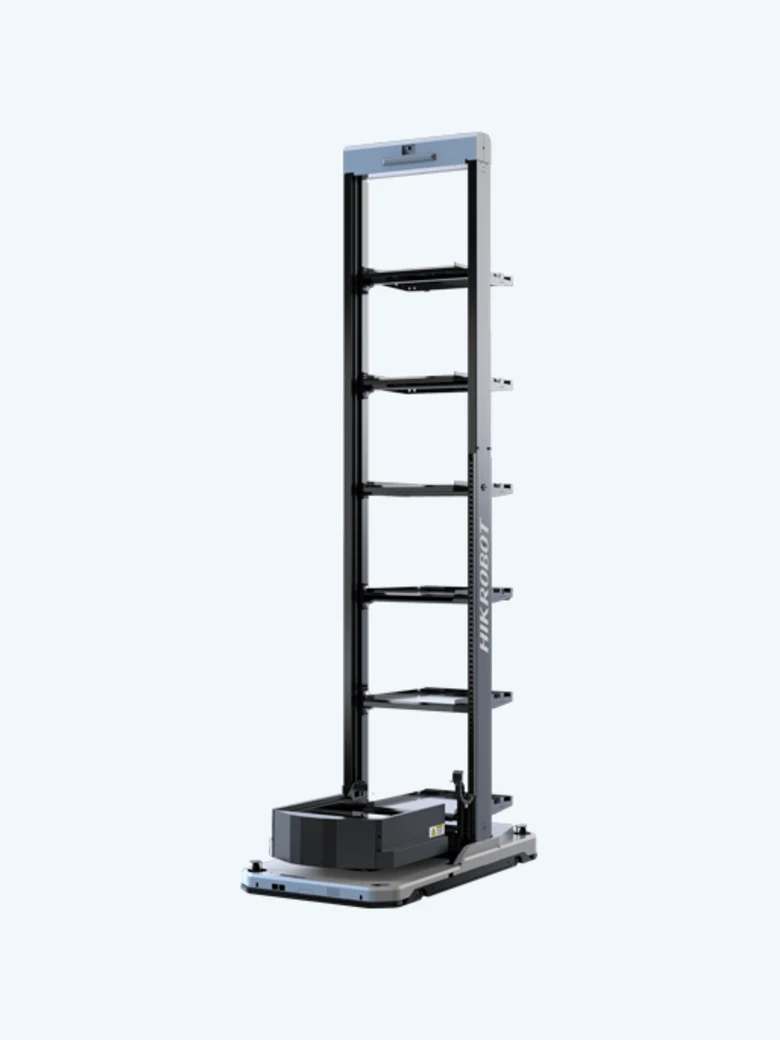
Verbreitertes Fahrgestell und vergrößerte Ladefläche für große und schwere Behälter.
Die Werte stammen aus der Hikrobot-Produktdokumentation; Taktzeit und Kapazität werden entsprechend den Projektbedingungen gesondert berechnet.
| Merkmal | F0-50DC | F0-50DCH | F0-50DCH(D) | F0-50DCH(A) | F0-50DCW |
|---|---|---|---|---|---|
| Ideale Nutzlast (kg) | 250 | 250 | 250 | 250 | 250 |
| Anzahl der Behälterplätze | 5 | 7 | 7 | 7 | 6 |
| Unterstützte Behälterabmessungen (mm) | (200-620)*(200-450)*(120-360) | 600*400*(120~420) | (300~600)*(300~400)*(120~420) | (450~620)*(200~450)*(120~350) | (630~800)*(550~600)*(120~420) |
| Ablagehöhe (mm) | 280~2087 | 270~4000 | 300~4000 | 300~4000 | 300~4170 |
| Gangbreite (mm) | 1000 | 1100 | 1100 | 1100 | 1270 |
| Max. Hubgeschwindigkeit (mm/s) | 500 | 500 | 500 | 500 | 500 |
| Abmessungen L*W*H (mm) | 1730*850*2600 | 1730*950*4565 | 1730*950*4565 | 1730*950*4565 | 2015*1120*4740 |
| Gewicht einschließlich Batterie (kg) | 605 | 720 | 760 | 737 | 780 |
| Ideale Geschwindigkeit (m/s) | 1.5 | 1.8 | 1.8 | 1.8 | 1.8 |
| Positioniergenauigkeit (mm, °) | ±10, ±1 | ±10, ±1 | ±10, ±1 | ±10, ±1 | ±10, ±1 |
| Ladezeit (Stunden) | ≤2 | ≤2 | ≤2 | ≤2 | ≤2 |
| Betriebsdauer (Stunden) | 6~8 | 6~8 | 6~8 | 6~8 | 6~8 |
Durch den Transport von fünf bis sieben Behältern pro Auftrag wird die Anzahl der Fahrten je Station reduziert.
Der Bediener muss keine Regale suchen; der benötigte Behälter wird in der richtigen Reihenfolge zur ergonomischen Arbeitsstation gebracht.
Bei schmalen Gängen und hohen Regalanordnungen steigt die Lagerdichte pro Quadratmeter.
Behälter aus verschiedenen Bereichen werden in einer einzigen Fahrt zusammengeführt und an die Verpackung übergeben.
Kunden- und Anlageninformationen wurden aufgrund von Vertraulichkeitsverpflichtungen anonymisiert.
Teilen Sie uns Ihr Lastprofil, Ihre angestrebte Kapazität und Ihre Platzbeschränkungen mit; gemeinsam bewerten wir die passende Architektur.
Lager- und Materialflussanalyse anfordern Ihre Anfrage wird direkt an das zuständige Engineering-Team weitergeleitet.
Mit Oskon gibt es keine Probleme!
Hinterlassen Sie Ihre Kontaktdaten. Unsere erfahrenen Ingenieure melden sich bei Ihnen für ein auf Ihren Bedarf abgestimmtes Erstgespräch.