Wartezeiten an Stationen
Der Lasttransfer muss zur Taktzeit der Linie passen, damit der Roboter an der Station nicht warten muss.
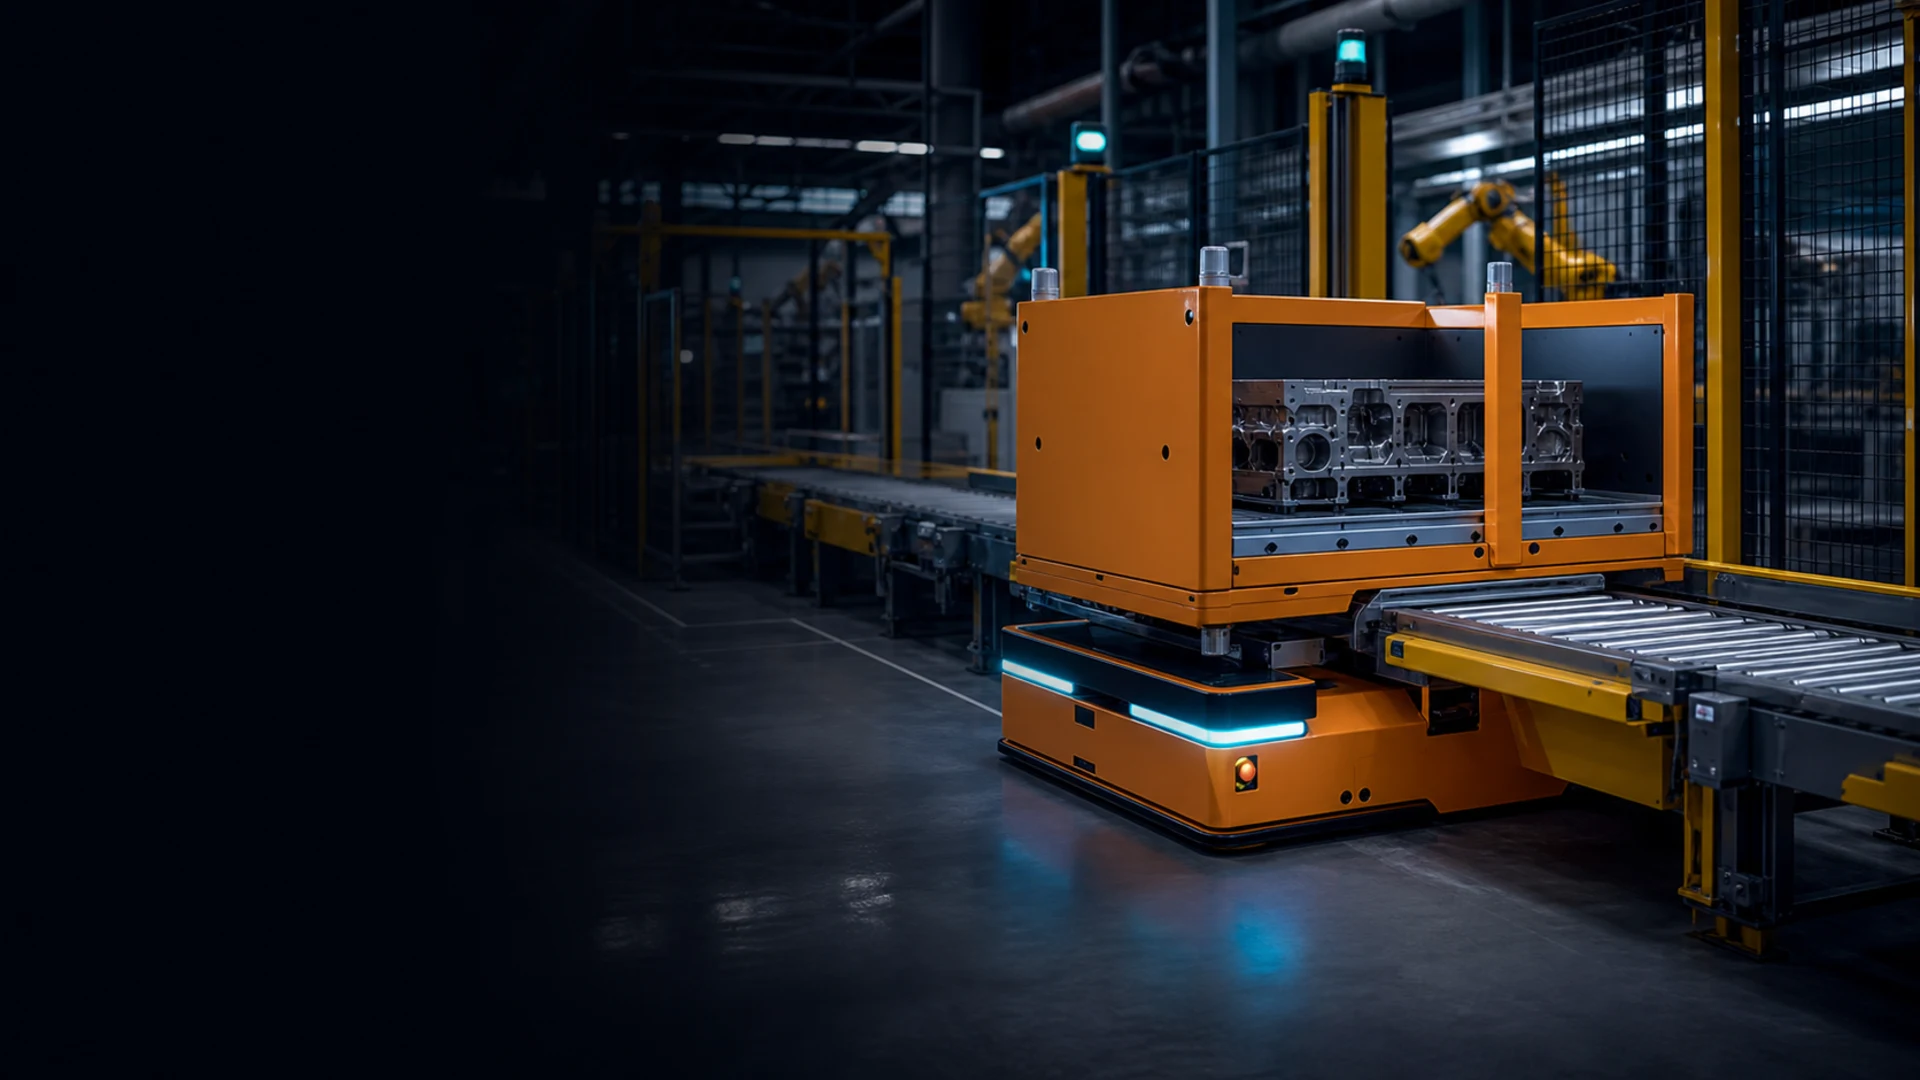
Die CMR-Familie übernimmt mit integrierter Fördertechnik oder einem speziellen Übergabemodul den automatischen Lastaustausch mit der Station und schafft einen durchgängigen Materialfluss zwischen verschiedenen Prozessinseln.
Ansehen
Der Lasttransfer muss zur Taktzeit der Linie passen, damit der Roboter an der Station nicht warten muss.
Die Lastübergabe zwischen Fördertechnik und Station darf nicht von der Muskelkraft des Bedienpersonals abhängen.
Bei schweren und großvolumigen Lasten muss die Transportsicherheit durch geeignete Ausrüstung gewährleistet werden.
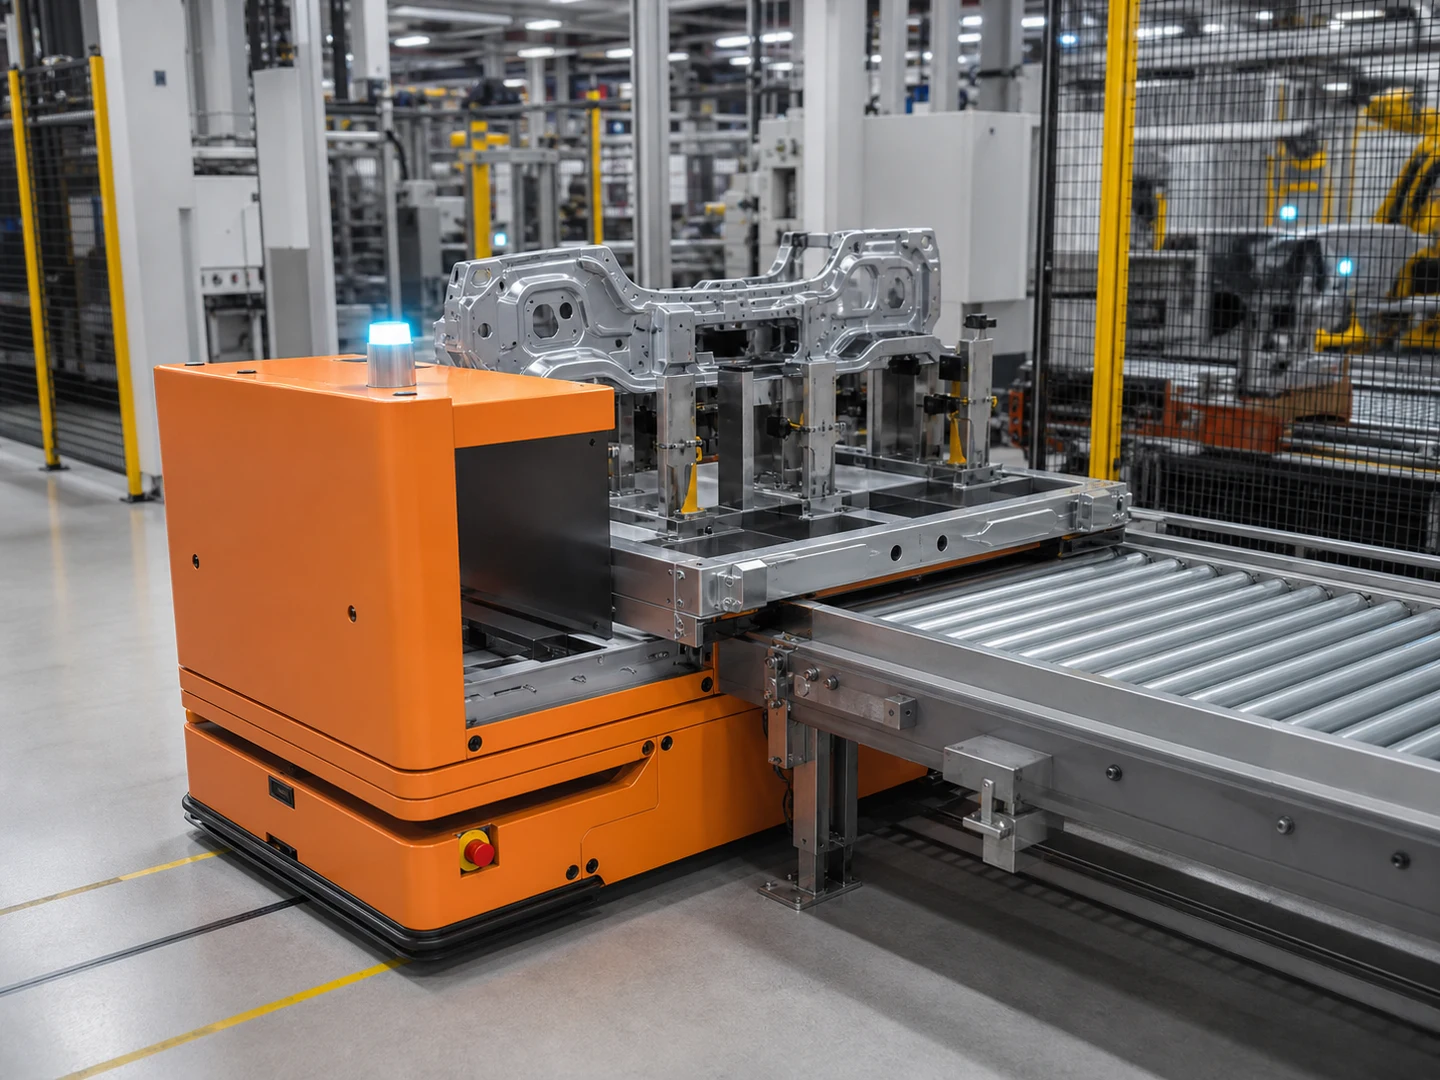
Die Hikrobot CMR/HMR-Serie erfüllt mit selbst entwickelten Hub- und Übergabekomponenten die Anforderungen an die automatische Lastplatzierung in unterschiedlichen Einsatzszenarien. Die drei Baureihen arbeiten nach derselben Flottenlogik – von der Förderübergabe mit Maschinenankopplung über das Ziehen von Regalen bis zum Heben tonnenschwerer Lasten.
Modelle mit Fördertechnik, zum Ziehen von Regalen und zum Heben von Lasten werden so ausgewählt, dass sie innerhalb derselben RCS-Flotte zusammenarbeiten.
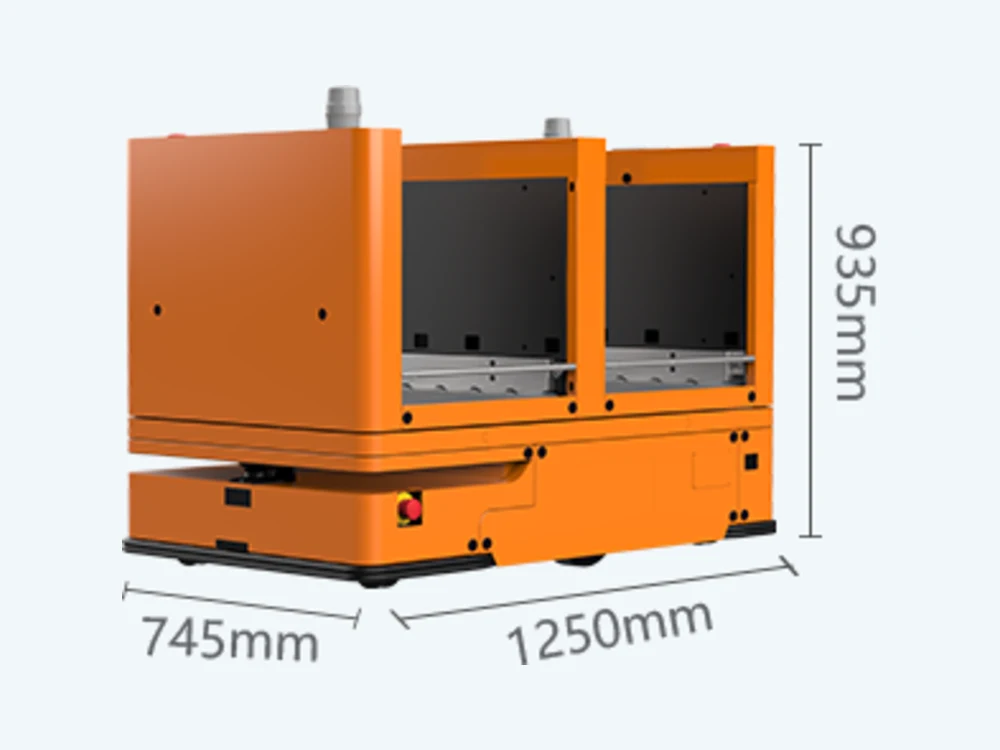
Basismodell der Förderserie; koppelt direkt an Maschinen und Förderlinien an.
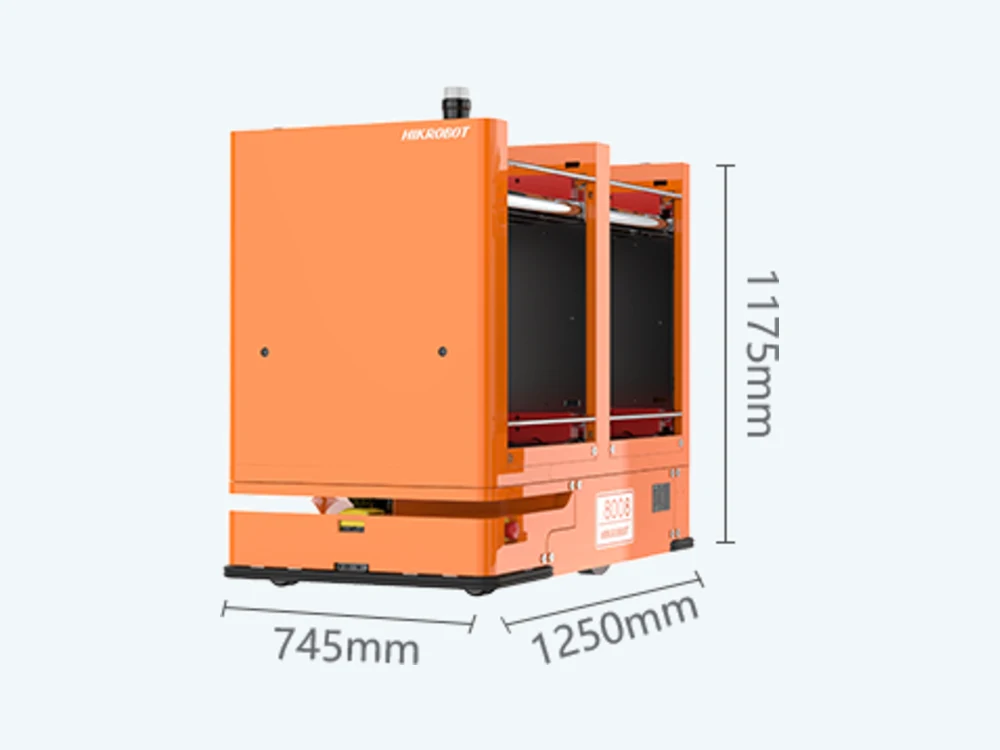
Mit seinem Aufbau mit vier Fächern übergibt er mehrere Ladungsträger in einer einzigen Fahrt.
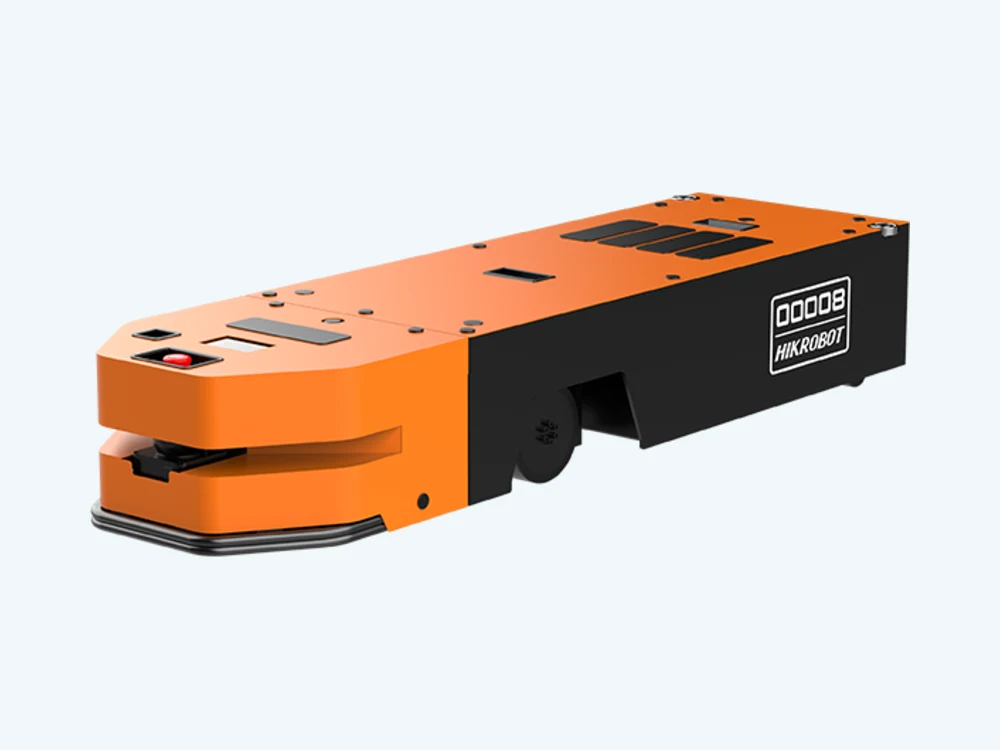
Unterfährt das Regal und zieht über einen Zugbolzen ein oder mehrere Regale.
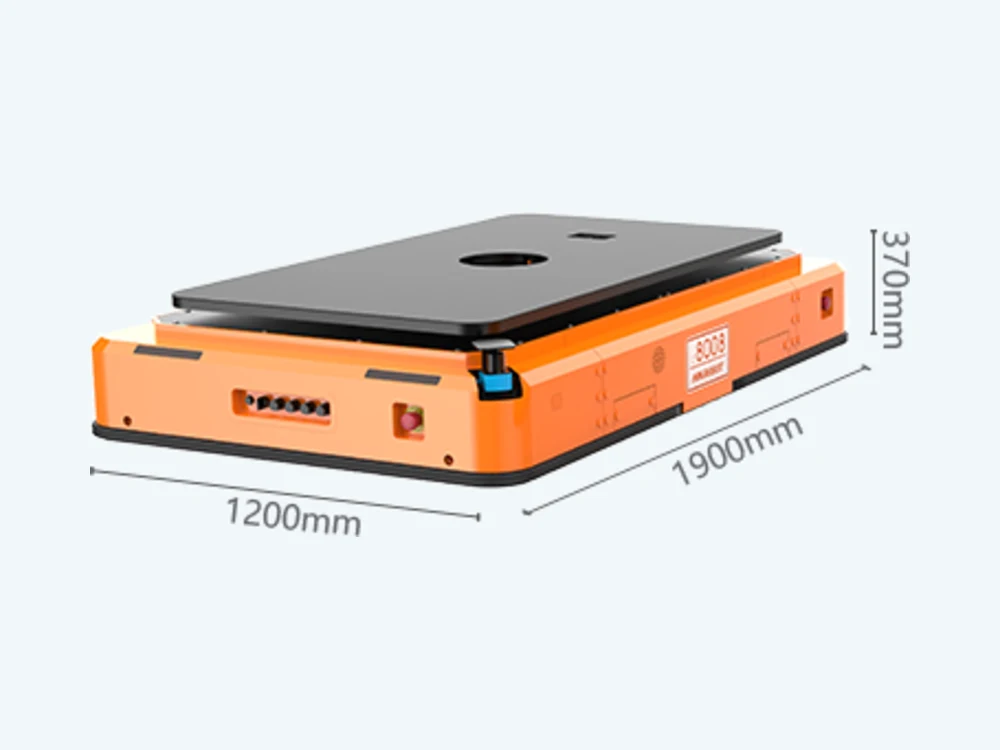
Omnidirektionales Modell der Schwerlastserie; hebt und transportiert mittelgroße Lasten.
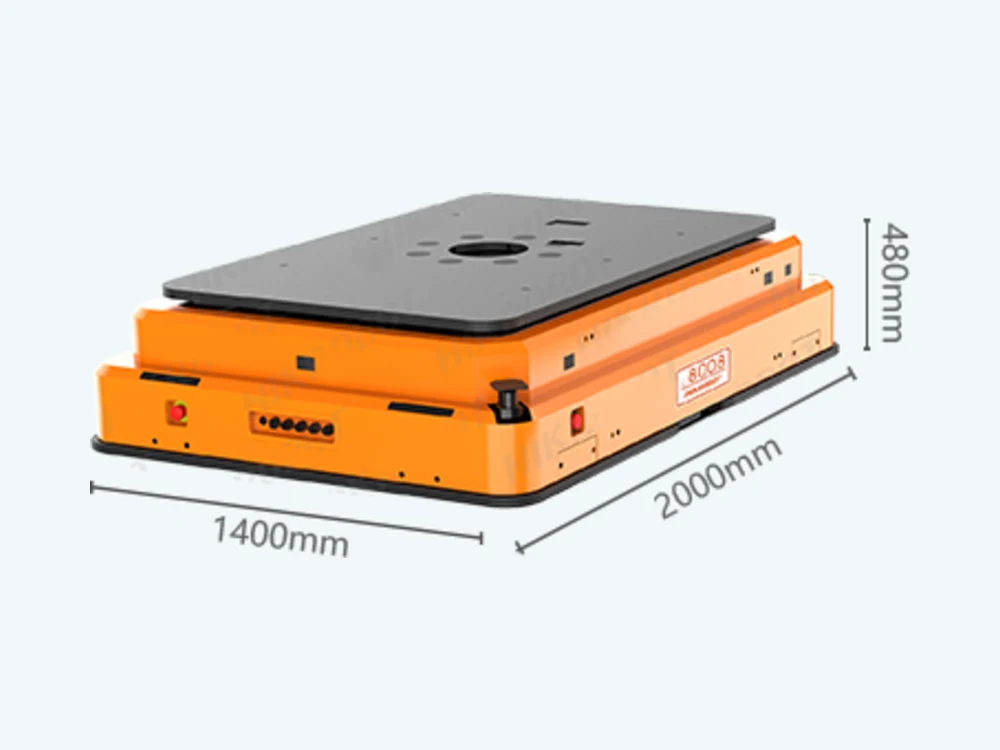
Höchste Tragfähigkeit der Serie; arbeitet mit einem elektrischen Hubsystem für hohe Tonnagen.
Die Werte stammen aus der Hikrobot-Produktdokumentation; Taktzeit und Kapazität werden anhand der Projektbedingungen gesondert berechnet.
| Merkmal | C3-200LB2 | C3-400B4 | CT5-1000 | H8C-2000H | H9C-3000CH |
|---|---|---|---|---|---|
| Ideale Traglast (kg) | 200 | 4 × 100 | 1.000 | 2.000 | 3.000 |
| Baureihe | Fördertechnik / Übergabe | Fördertechnik / Übergabe | Unterfahrschlepper | Schwerlast-Hubtechnik | Schwerlasthub |
| Übergabeverfahren | Rollenförderer | Rollenförderer | Ziehen (Traktion) | Heben (Hubbewegung) | Heben (Hubbewegung) |
| Ideale Geschwindigkeit (m/s) | 1,2 | 1,2 | 1,0 | 1,2 | 1,2 |
| Ideale Beschleunigung (m/s²) | 0,5 | 0,5 | 0,4 | 0,5 | 0,5 |
| Navigation | SLAM | SLAM / QR-Code | Laser-SLAM + 2D-Barcode | SLAM / QR-Code | QR-Code |
| Hindernisvermeidung | 360°-Laser + zusätzlicher Schutz | 360°-Laser / zusätzlicher Schutz | Laser | 360°-Laser | 360°-Laser |
| Abmessungen L*W*H (mm) | 1250*745*935 | 1250*745*1175 | 1615*470*285 | 1900*1200*370 | 2000*1400*480 |
| Gewicht (kg) | 350 | 410 | 240 | 800 | 900 |
| Wendekreisdurchmesser (mm) | 1415 | 1415 | 2000 | Omnidirektionaler Antrieb | Omnidirektionaler Antrieb |
| Positioniergenauigkeit (mm) | ±10 | ±10 | ±10 | ±10 | ±10 |
| Winkelgenauigkeit (°) | ±1 | ±1 | ±1 | ±1 | ±1 |
| Betriebsdauer (Stunden) | 8 | 8 | 8 | 8 | 8 |
In einer neu errichteten Anlage zur Herstellung von Solarzellen und Batteriepacks übernahmen mobile Roboter mit Fördertechnik den Transport zwischen den Zell- und Modullinien. Die Lösung wurde für die Zusammenarbeit mit übergeordneten Systemen wie ERP und MES eingerichtet und in die Anlagentechnik vor Ort integriert, um den Automatisierungsgrad zu erhöhen.
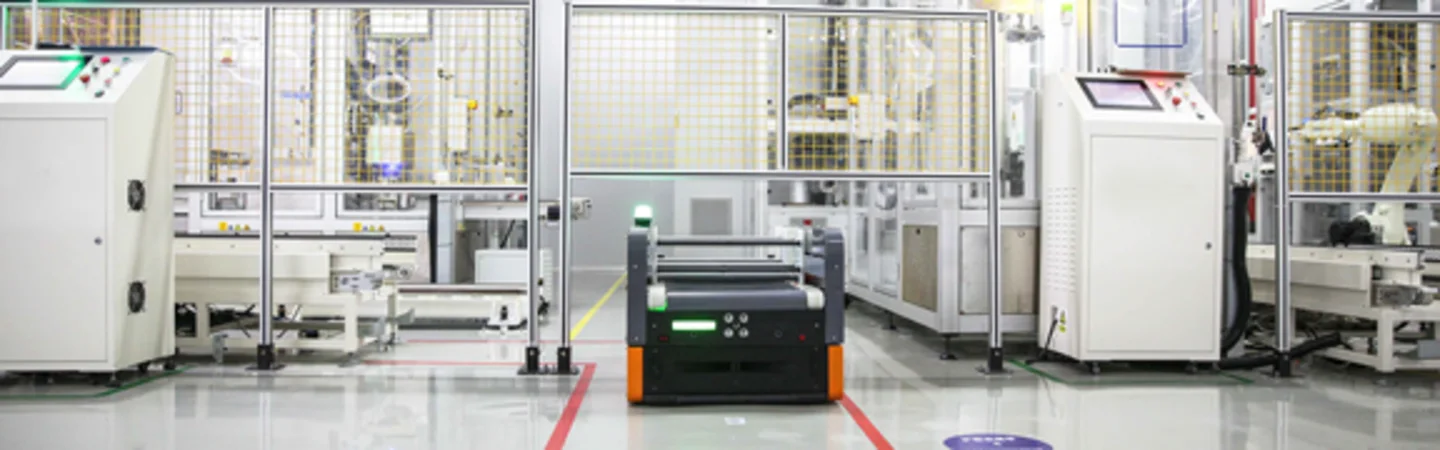
Der Roboter dockt an der Station an. Der aufgesetzte Förderer arbeitet synchron mit der Maschine und übergibt die Last ohne manuellen Eingriff.
Räumlich getrennte Zell-, Modul- und Prüfbereiche werden über eine gemeinsame Flotte durchgängig miteinander verbunden.
Das Unterfahrschlepper-Modell zieht beladene Regale gebündelt und übernimmt so wiederkehrende innerbetriebliche Transporte.
Die Schwerlastbaureihe positioniert Lasten wie Formen und große Gehäuse mithilfe eines omnidirektionalen Antriebs auf engem Raum.
Kunden- und Anlageninformationen wurden aufgrund von Vertraulichkeitsverpflichtungen anonymisiert.
Teilen Sie uns Ihr Lastprofil, Ihre angestrebte Kapazität und Ihre Platzbeschränkungen mit; gemeinsam bewerten wir die passende Architektur.
Lager- und Materialflussanalyse anfordern Ihre Anfrage wird direkt an das zuständige Engineering-Team weitergeleitet.
Mit Oskon gibt es keine Probleme!
Hinterlassen Sie Ihre Kontaktdaten. Unsere erfahrenen Ingenieure melden sich bei Ihnen für ein auf Ihren Bedarf abgestimmtes Erstgespräch.