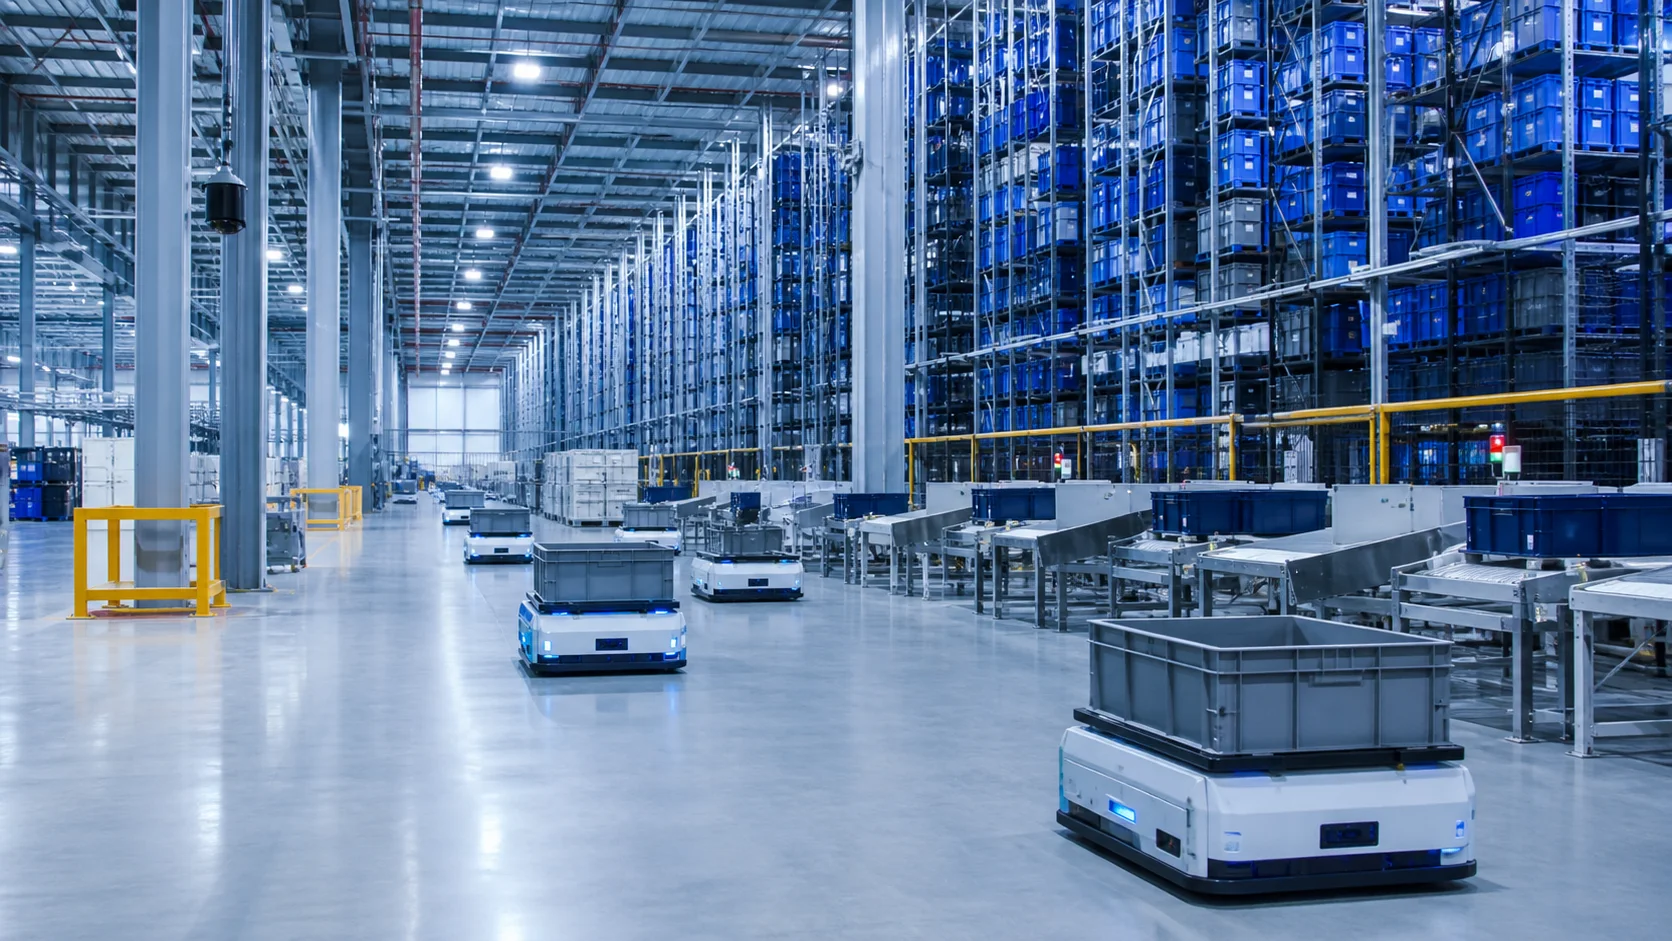
Veränderliches Layout
Änderungen an Produkten und Nachfrage sollten keine wochenlangen Umbauten der Transportabläufe vor Ort erfordern.
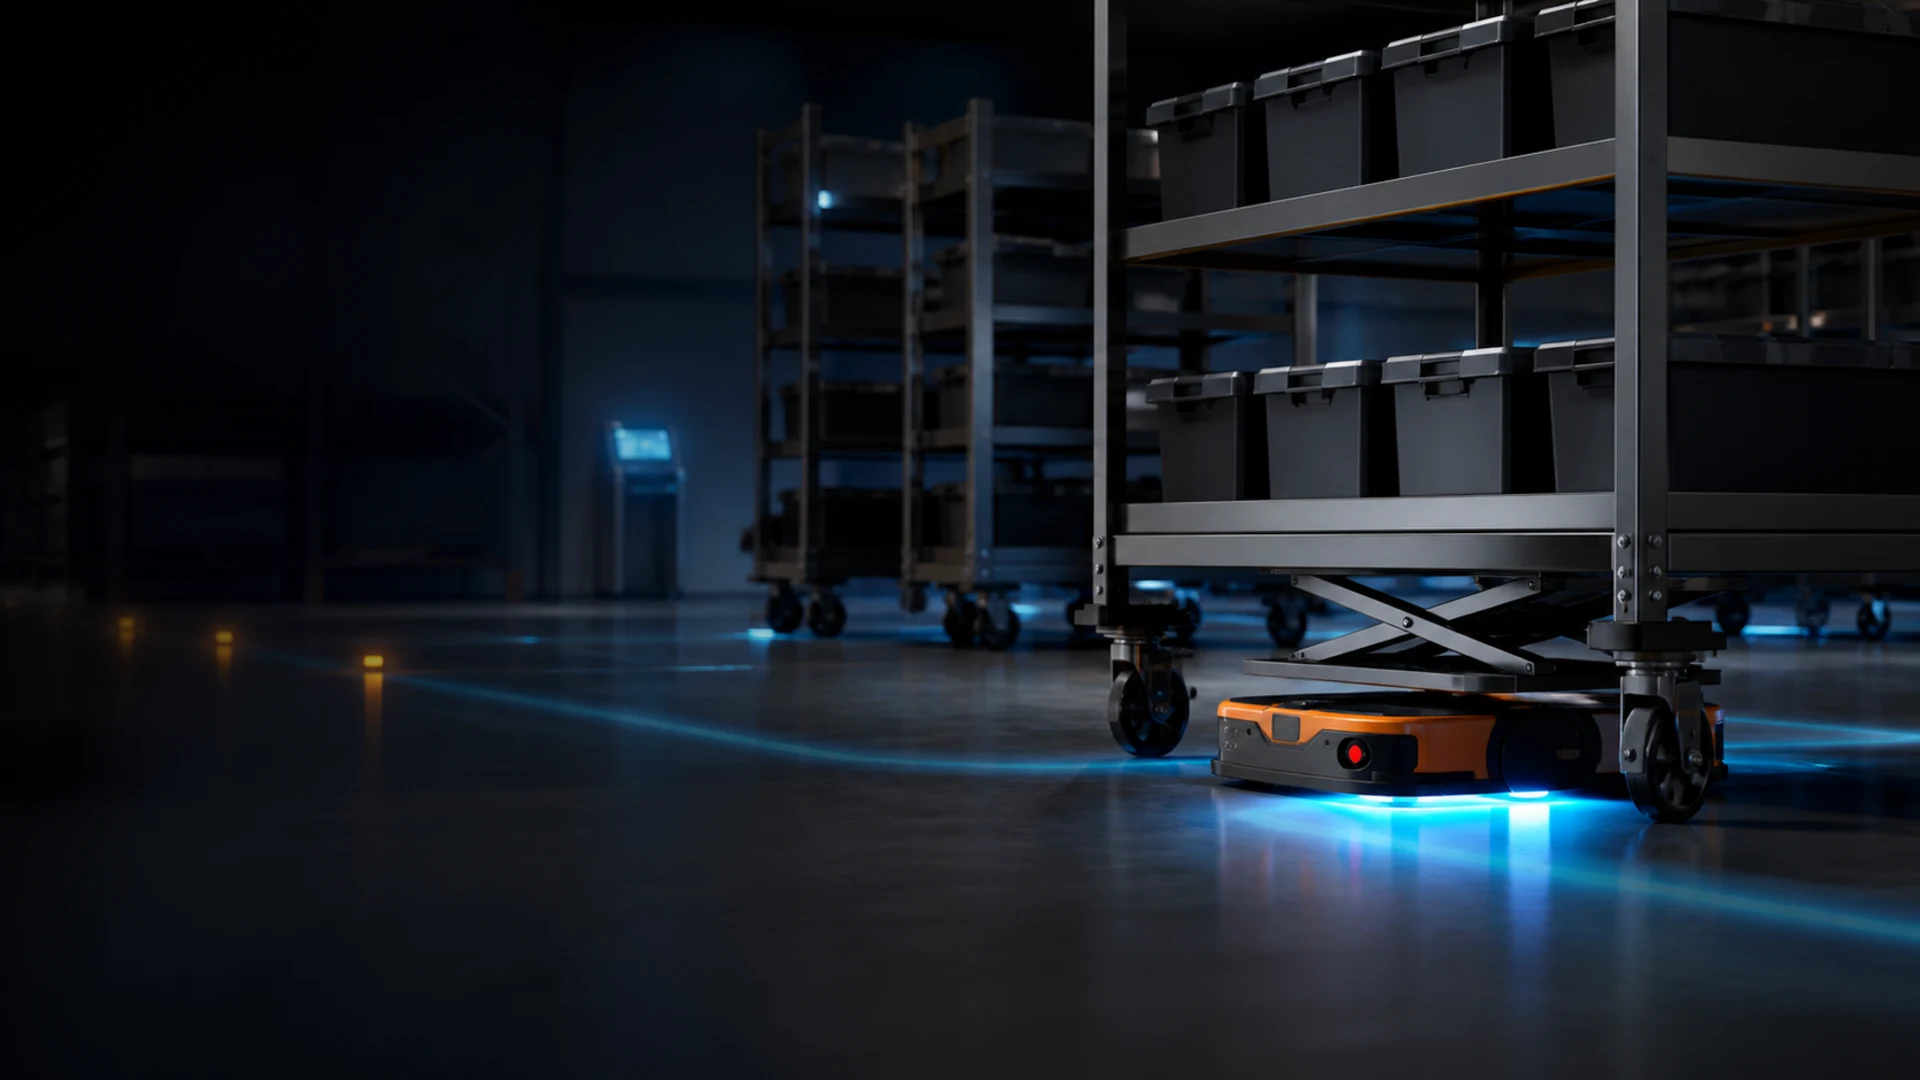
Die kompakte LMR-Familie unterfährt Ladungsträger, hebt sie an und transportiert sie; sie passt sich schnell an Layoutänderungen an.
Ansehen
Änderungen an Produkten und Nachfrage sollten keine wochenlangen Umbauten der Transportabläufe vor Ort erfordern.
Wiederholte Kurzstreckentransporte auf derselben Route sollten keine Bedienerzeit binden.
Gang- und Rangierflächen sollten nicht zulasten der Lagerkapazität gehen.
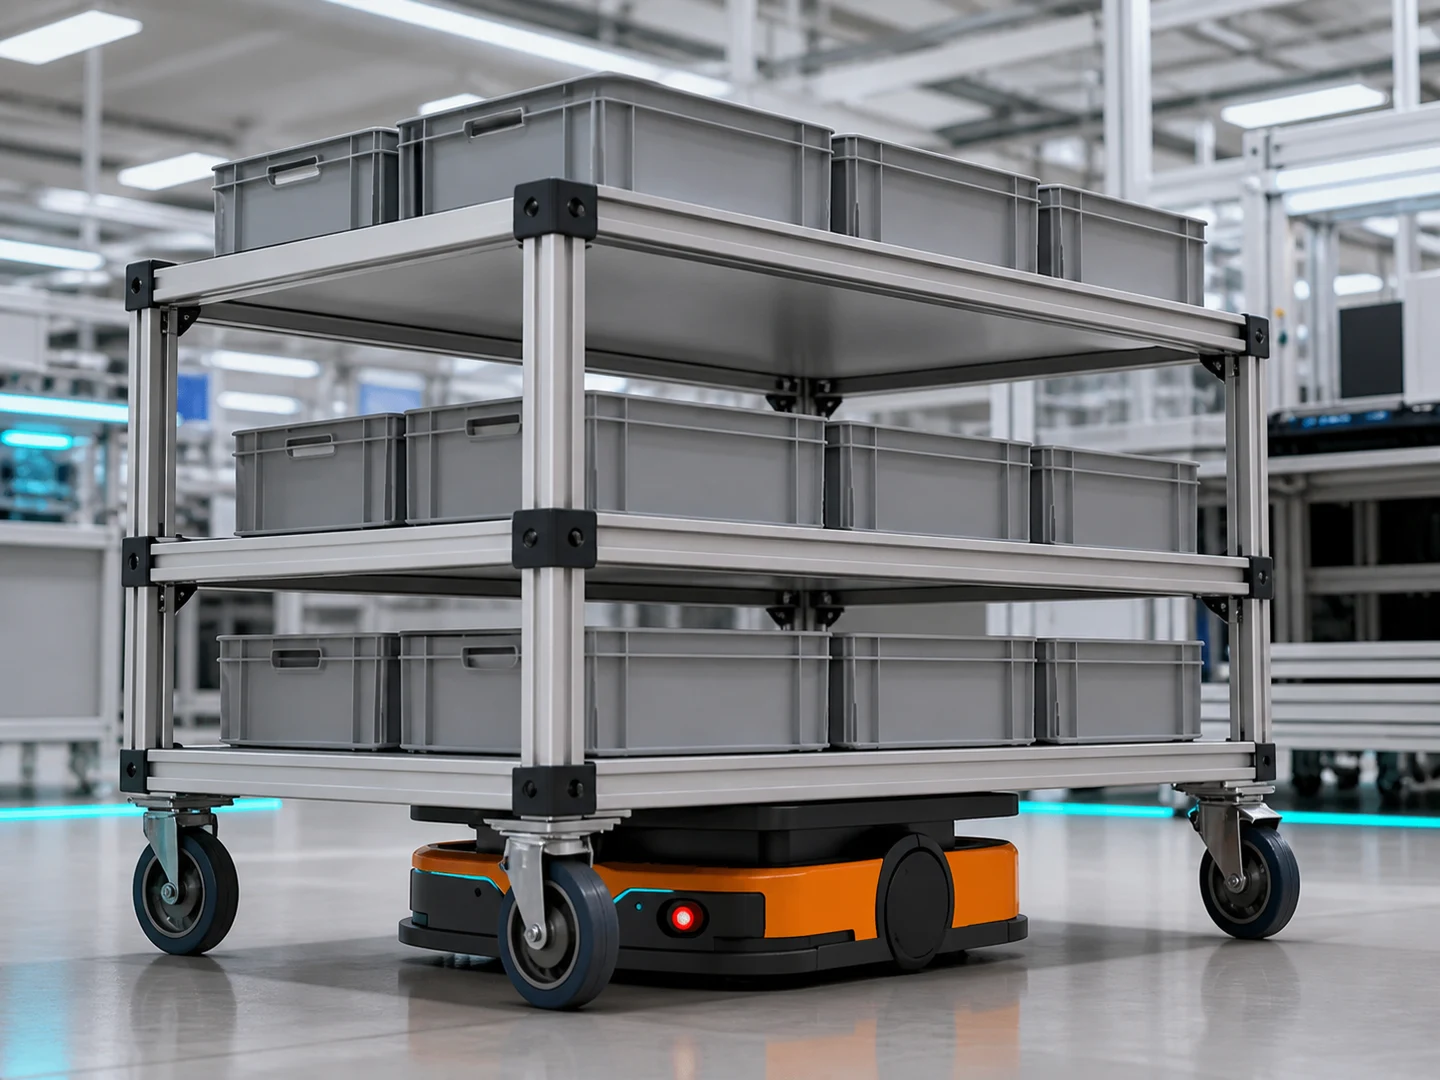
Der LMR (Latent Mobile Robot) zeichnet sich durch seinen Hubmechanismus aus und arbeitet mit optimierter Fahrleistung und erweitertem Sicherheitsschutz. Er unterfährt das Regal, hebt die Last an und transportiert sie zum Zielpunkt. So entstehen ein sichereres Arbeitsumfeld und eine kosteneffizientere Produktivität.
Die LMR-Modelle nutzen dasselbe Hubprinzip und unterscheiden sich je nach Transportlast, Regalabmessungen und Gangbreite.
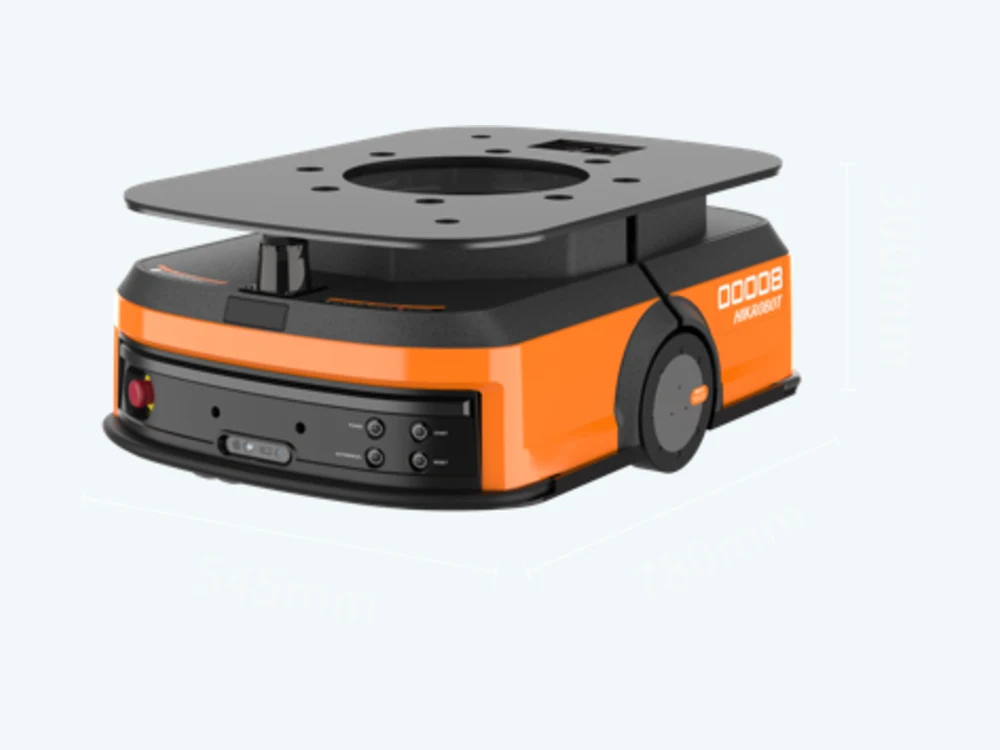
Das kompakteste Gehäuse der Baureihe; für den Einsatz in schmalen Gängen und dicht angeordneten Regalen.
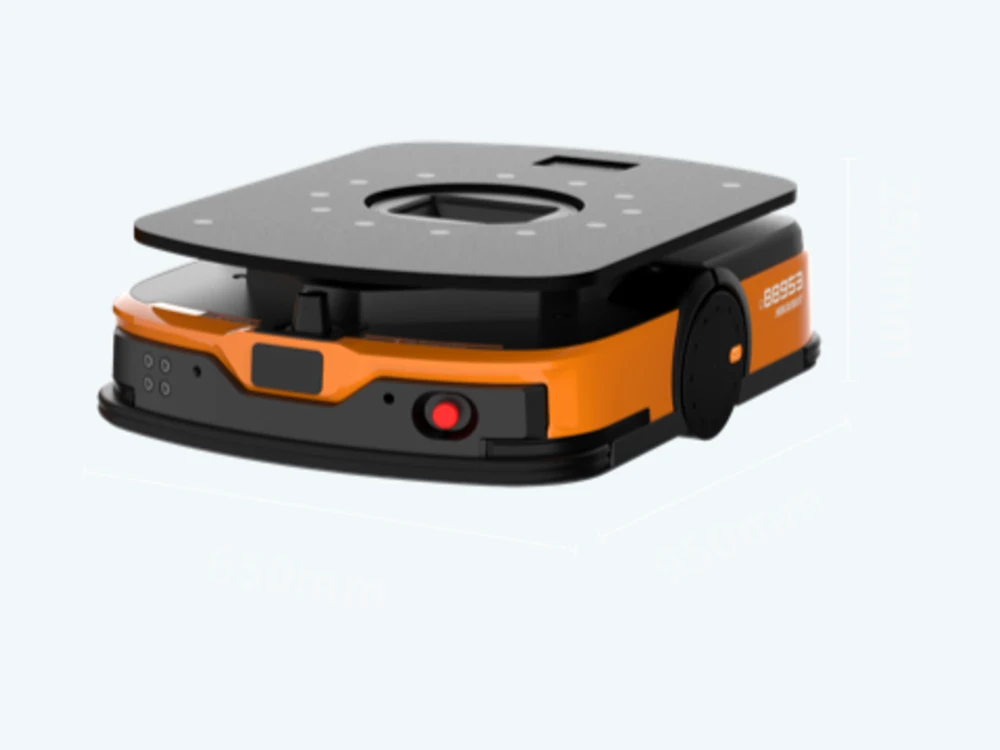
Mittlere Lastklasse; unterfährt mit einer Gehäusehöhe von 250 mm Standardregale.
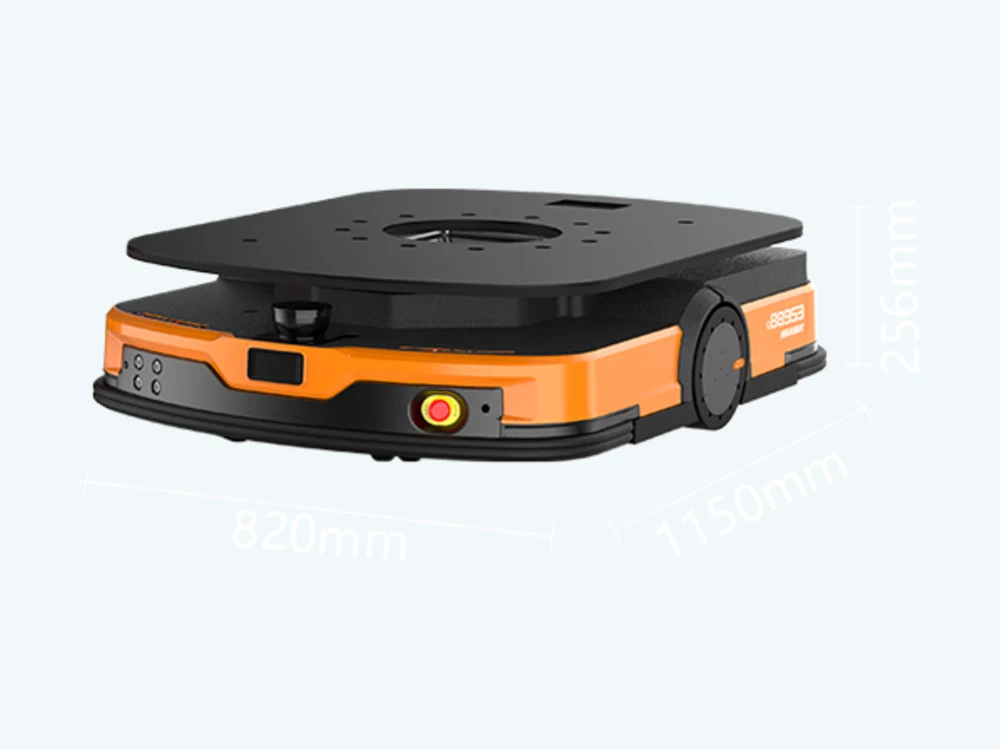
Hält bei Lasten im Tonnenbereich eine Geschwindigkeit von 2,0 m/s und ermöglicht dadurch hohe Taktleistungen.
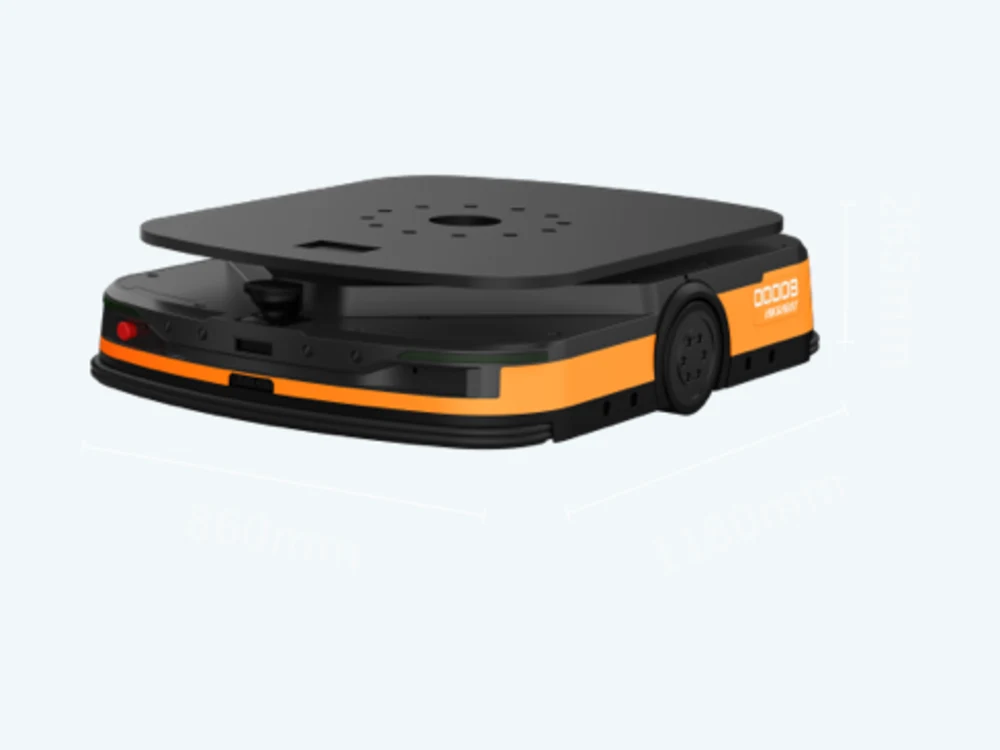
Die höchste Tragfähigkeit der Baureihe; transportiert schwere Regale und Transportwagen mit nur einem Roboter.
Die Werte stammen aus der Hikrobot-Produktdokumentation; Taktzeit und Kapazität werden gesondert anhand der Projektbedingungen berechnet.
| Merkmal | Q2-400D | Q3-600D | Q7-1000E | Q7-1500D |
|---|---|---|---|---|
| Optimale Traglast (kg) | 400 | 600 | 1.000 | 1.500 |
| Hubhöhe (mm) | 60 | 60 | 60 | 60 |
| Navigation | QR-Code / visuelles SLAM / Laser-SLAM | QR-Code / L-SLAM / V-SLAM | QR-Code / L-SLAM / V-SLAM | SLAM / QR-Code |
| Optimale Geschwindigkeit (m/s) | 2,0 | 2,0 | 2,0 | 1,5 |
| Max. Drehgeschwindigkeit (°/s) | 200 | 200 | 200 | 120 |
| Wendekreisdurchmesser (mm) | 820 | 995 | 1200 | 1265 |
| Abmessungen L*W*H (mm) | 780*545*300 | 950*650*250 | 1150*820*256 | 1180*860*265 |
| Eigengewicht (kg) | 93 | 132 | 185 | 285 |
| Positioniergenauigkeit (mm, °) | ±10, ±1 | ±10, ±1 | ±10, ±1 | ±10 |
| Fahrmodus | Differenzialantrieb | Differenzialantrieb | Differenzialantrieb | Differenzialantrieb |
| Ladezeit (Stunden) | 1,5 | 1,5 | 1,5 | ≤2 |
| Betriebsdauer (Stunden) | 8 | 8 | 8 | 8 |
Die Flotte plant den Weg zum Zielpunkt selbstständig. Taucht im Fahrgang ein unerwartetes Hindernis auf, berechnet sie die Route neu und setzt den Transportfluss ohne Unterbrechung fort. Das Navigationsverfahren wird entsprechend den Bodenverhältnissen, Lichtverhältnissen und der Regalanordnung vor Ort ausgewählt.
Das beladene Regal wird zur Kommissionierstation gebracht. Der Bediener arbeitet an einem festen Platz, ohne Regale suchen zu müssen.
Materialwagen werden in geplanten Intervallen automatisch zu den Produktionsstationen transportiert.
Bei Änderungen von Produkten und Bedarf werden Routen und Stationsanordnung per Software neu konfiguriert.
Durch den geringeren Bedarf an Fahrgängen lassen sich auf derselben Fläche mehr Regale aufstellen.
Kunden- und Anlageninformationen wurden aufgrund von Vertraulichkeitsverpflichtungen anonymisiert.
Teilen Sie uns Ihr Lastprofil, Ihre angestrebte Kapazität und Ihre Platzbeschränkungen mit; gemeinsam bewerten wir die passende Architektur.
Lager- und Materialflussanalyse anfordern Ihre Anfrage wird direkt an das zuständige Engineering-Team weitergeleitet.
Mit Oskon gibt es keine Probleme!
Hinterlassen Sie Ihre Kontaktdaten. Unsere erfahrenen Ingenieure melden sich bei Ihnen für ein auf Ihren Bedarf abgestimmtes Erstgespräch.