Das Halten mit Vakuum bietet bei geeigneter Oberfläche und korrekter Dimensionierung eine schnelle, leichte und produktschonende Handhabungsmethode. Die Zuverlässigkeit hängt jedoch nicht allein vom Sauggreiferdurchmesser ab: Saugvolumenstrom des Vakuumerzeugers, Zielvakuumniveau, Porosität des Produkts, Oberflächenkrümmung, Beschleunigungsrichtung, Schlauchvolumen, Filter, Abwurfimpuls und Vakuumüberwachung sind Glieder derselben Kette. Dieser Katalogleitfaden ordnet die aktuellen Vakuumerzeuger- und Greiferfamilien von Festo in ein Auswahlsystem ein und zeigt, wie sich Auslegungswerte anhand des Datenblatts der exakten Variante und durch Tests am realen Werkstück überprüfen lassen.
Die fünf grundlegenden Glieder eines Vakuumsystems
- Vakuumerzeugung: Ein pneumatischer Ejektor nach dem Venturi-Prinzip oder eine anwendungsgerechte zentrale Vakuumquelle erzeugt die erforderliche Druckdifferenz.
- Übertragung: Schläuche, Verteiler, Anschlüsse und Filter übertragen das Vakuum mit möglichst geringen Verlusten zum Greifer.
- Kontaktelement: Ein Sauggreifer oder ein nahezu berührungslos arbeitender Spezialgreifer sorgt entsprechend der Produktoberfläche für Abdichtung und Tragkraft.
- Überwachung: Der Vakuumsensor bestätigt, dass die Haltebedingung erreicht wurde, während des Zyklus erhalten bleibt und das Ablegen abgeschlossen ist.
- Steuerung: Ansaugen, Luftsparfunktion, Abwurfimpuls, Fehlerzeit und Bewegungsfreigabe für die Handhabung werden in die PLC-Logik eingebunden.
Wird eines dieser Glieder falsch ausgewählt, lässt sich das Problem durch einen größeren Sauggreifer oder einen höheren Versorgungsdruck möglicherweise nicht dauerhaft lösen. Ein langer, enger Schlauch verlängert die Evakuierungszeit; eine poröse Oberfläche verursacht eine kontinuierliche Leckage; ein verschmutzter Filter reduziert den Saugvolumenstrom; ein sich verformendes Produkt kann die Abdichtung beeinträchtigen. Die Auslegung muss anhand des ungünstigsten noch zulässigen Produktzustands in der Produktion geprüft werden, nicht anhand eines sauberen Labormusters.
Vakuumniveau und Saugvolumenstrom nicht verwechseln
Das Vakuumniveau bezeichnet die vom System gegenüber dem Atmosphärendruck erzeugte Druckdifferenz; der Saugvolumenstrom beschreibt dagegen die Luftmenge, die unter bestimmten Bedingungen pro Zeiteinheit abgesaugt werden kann. Bei einem dichten Werkstück mit kleinem Volumen ist zum Erreichen des Zielniveaus möglicherweise kein hoher Volumenstrom erforderlich. Bei poröser Pappe, rauen Gussteilen oder Oberflächen mit kontinuierlicher Leckage kann das System das Zielniveau dagegen nur mit einem Volumenstrom halten, der die Leckage ausgleicht. Deshalb ist es nicht sinnvoll, einen Vakuumerzeuger allein nach dem maximal erreichbaren Vakuumwert auszuwählen.
Die Evakuierungszeit ergibt sich aus dem Zusammenspiel von Sauggreiferinnenvolumen, Schlauchlänge und -durchmesser, Verteilervolumen, Erzeugerkennlinie und Leckage. Bei kurzen Zyklen kann eine Positionierung des Vakuumerzeugers nahe am Greifer das Leitungsvolumen reduzieren. Der Anschluss vieler Greifer an eine gemeinsame zentrale Leitung kann den Wartungsaufwand und die Anzahl der Komponenten verringern; eine Leckage an einer Stelle kann jedoch andere Greifer beeinträchtigen. Zentrale und dezentrale Architekturen werden anhand der Produktvarianten und des Fehlerverhaltens verglichen.
Haltekraft mit Sicherheitsreserve berechnen
Die theoretische Haltekraft ergibt sich aus dem Produkt von wirksamer Sauggreiferfläche und Druckdifferenz. Bei der realen Auslegung können die wirksame Dichtfläche der Sauggreiferlippe, Oberflächenrauheit, Beschleunigung, Transportrichtung, Schwerpunkt, Vibrationen, Schlauchkräfte und die Verformung des Produkts diesen Wert verringern. Beim vertikalen Anheben wirkt die Gewichtskraft unmittelbar in Ablöserichtung; bei seitlicher Beschleunigung auf einer horizontalen Oberfläche begrenzt die Rutschfestigkeit die Belastbarkeit. Auf öligen oder staubigen Oberflächen kann sich der Reibungskoeffizient ändern.
Der Sicherheitsfaktor darf nicht als beliebiger Einzelwert übernommen werden. Zugänglichkeit für Personen, Folgen eines herabfallenden Werkstücks, dynamische Bewegungen, Oberflächenschwankungen und das Szenario eines Vakuumverlusts werden gemeinsam bewertet. Bei mehreren Sauggreifern darf nicht davon ausgegangen werden, dass sich die Last stets gleichmäßig verteilt; Gestelltoleranzen und Produktkrümmung können dazu führen, dass einzelne Sauggreifer weniger Last aufnehmen. Gelenke, Höhenausgleicher oder flexible Verbindungen können die Kontaktverteilung verbessern, beeinflussen jedoch auch die bewegte Masse und das Schwingungsverhalten.
OVEM: Vakuumerzeuger mit integrierter Überwachung
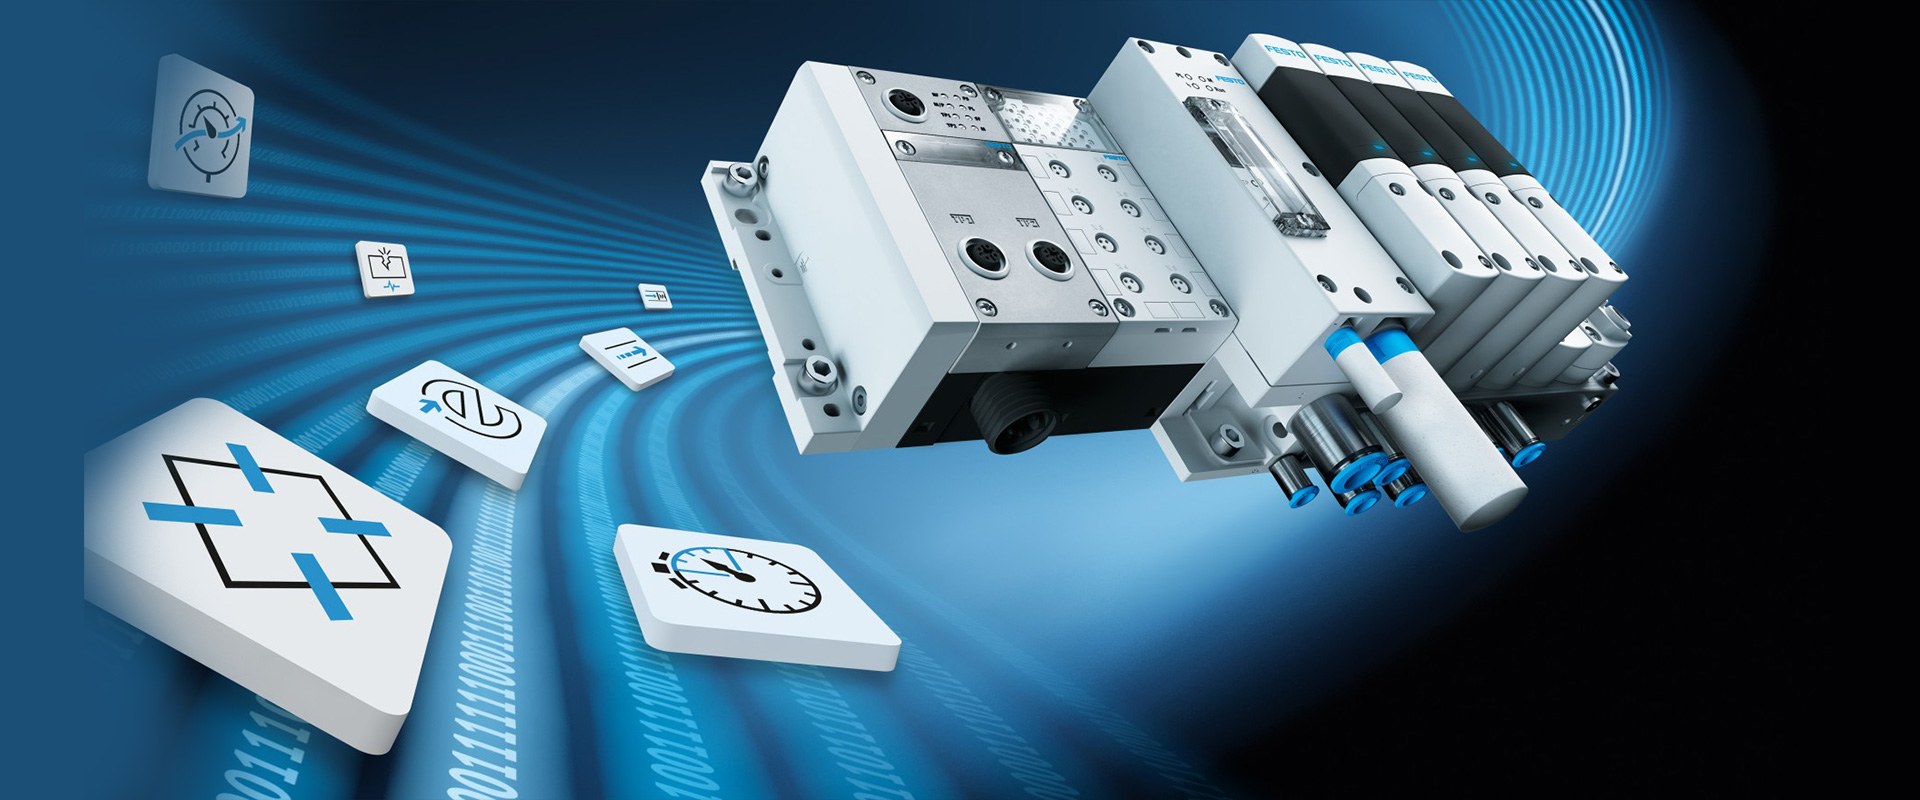
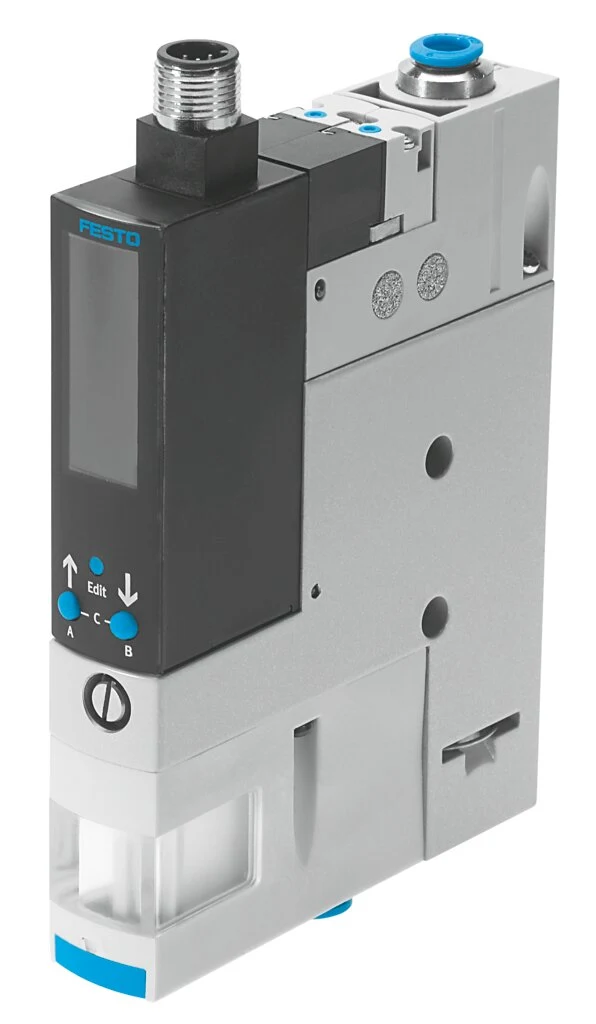
OVEM ist die Ejektorfamilie von Festo, die Vakuumerzeugung, Steuerung und Überwachung in einer kompakten Einheit vereint. Die aktuelle Produktseite nennt Merkmale wie Überwachung mittels Vakuumsensor und IO-Link, einen zentralen elektrischen M12-Anschluss, einen integrierten Filter, eine optionale Luftsparfunktion und einen einstellbaren Abwurfimpuls. Integrierte Magnetventile unterstützen kurze Schaltzeiten. Diese Funktionen ermöglichen es, die Frage, ob das Produkt aufgenommen wurde, anhand des gemessenen Vakuums statt durch eine zeitgesteuerte Annahme zu beantworten.
Die Luftsparfunktion kann bei ausreichender Dichtheit den Druckluftverbrauch reduzieren, sobald das Zielvakuum erreicht ist; fällt das Vakuum unter den festgelegten Grenzwert, kann die Erzeugung erneut eingeschaltet werden. Bei Oberflächen mit kontinuierlicher Leckage kann häufiges Nachschalten auftreten und die erwartete Einsparung geringer ausfallen. Schaltschwellen, Hysterese, Evakuierungszeit und Fehlerverzögerung müssen am realen Werkstück eingestellt werden. Auch das Vorhandensein von IO-Link bedeutet keine Sicherheitsfunktion; Prozessüberwachung und Maschinensicherheit werden in getrennten Architekturen betrachtet.
OVEL: dezentrale Option für geringe bewegte Masse
OVEL wird als kleiner, leichter Vakuumerzeuger für dynamische, dezentrale Handhabungsaufgaben angeboten. Die aktuellen Produktinformationen von Festo heben unterschiedliche Leistungs- und Vakuumtypen, integrierte Magnetventile, einen Abwurfimpuls und die einfache Montage hervor; bei bestimmten Optionen stehen die Inbetriebnahme über IO-Link und Varianten mit Roboteranbindung zur Verfügung. Die Anordnung des Vakuumerzeugers nahe am Greifer kann Schlauchvolumen und Reaktionszeit verringern; dabei müssen jedoch die Masse am Roboterende, die elektrischen und pneumatischen Anschlüsse sowie die Zugänglichkeit für die Wartung berücksichtigt werden.
Die Auswahl zwischen OVEM und OVEL lässt sich nicht auf einen Vergleich zwischen „groß“ und „klein“ reduzieren. Entscheidend sind der erforderliche Saugvolumenstrom, Versorgungsdruck, Überwachungsfunktion, elektrische Schnittstelle, Einbauraum, Gewicht und Zyklus. Die genaue Düsengröße und die Leistungswerte werden der aktuellen technischen Tabelle entnommen. Aus dem im Katalog angegebenen Luftverbrauch des Ejektors muss unter Berücksichtigung der tatsächlichen Einschaltdauer des Systems und des Verhaltens der Luftsparfunktion der jährliche Energiebedarf berechnet werden.
ESG: modulare Sauger- und Greiferfamilie
Die Familie der runden Vakuumgreifer ESG bietet mit unterschiedlichen Saugerformen, Durchmessern, Materialien und Greiferanschlüssen einen breiten Konfigurationsbereich. Die aktuelle Festo Produktseite verweist auf Optionen wie Winkelausgleicher, Höhenausgleicher und Filter sowie auf verschiedene Anschlussarten und zahlreiche Varianten. Diese Vielfalt erfordert, die konkret zu bestellende Kombination auf die Oberflächen- und Umgebungsbedingungen abzustimmen, statt lediglich festzustellen, dass „ESG geeignet ist“.
Auf ebenen, glatten Oberflächen können Flachsauger ein geringes Innenvolumen und einen stabilen Kontakt bieten. Bei gewölbten oder geneigten Oberflächen können eine anpassungsfähigere Geometrie und bei Höhenunterschieden eine Faltenbalgstruktur oder ein Gelenk erforderlich sein. Mit zunehmender Faltenzahl kann die vertikale Anpassungsfähigkeit steigen; gleichzeitig verändern sich jedoch die seitliche Stabilität und das Innenvolumen. Das Sauggreifermaterial wird anhand von Temperatur, Ölbeständigkeit, Verschleiß, Abdruckbildung und chemischer Verträglichkeit ausgewählt. Anforderungen für Lebensmittel, Reinräume oder empfindliche Oberflächen werden nicht allein anhand der allgemeinen Materialbezeichnung, sondern anhand der Dokumentation der jeweiligen Variante geprüft.
OGVM und OGGB: zwei unterschiedliche Ansätze für schwierige Oberflächen
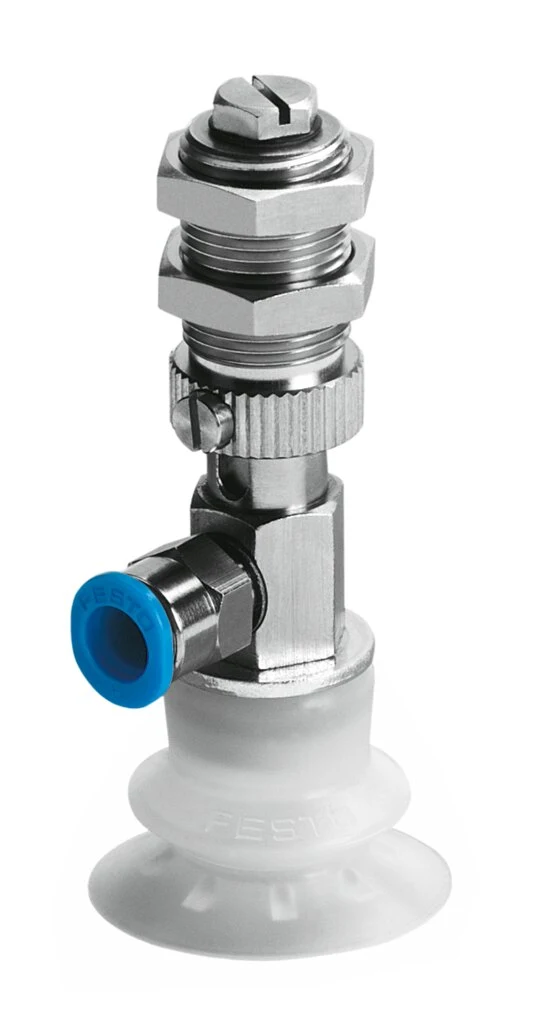
OGVM ist eine Sauggreiferfamilie mit Anschluss und spezieller Anti-Rutsch-Struktur für dynamische Handhabungsaufgaben und Produkte mit komplexen Konturen. In den aktuellen Produktinformationen hebt Festo hohe Querkräfte, kurze Ansaugzeiten sowie runde und ovale Formen hervor. Diese Eigenschaft kann bei Anwendungen relevant sein, in denen ein Standardsauggreifer bei schneller horizontaler Beschleunigung auf der Oberfläche verrutscht. Dennoch müssen Produktoberfläche, Beschleunigung und tatsächliche Sicherheitsreserve durch Mustertests überprüft werden.
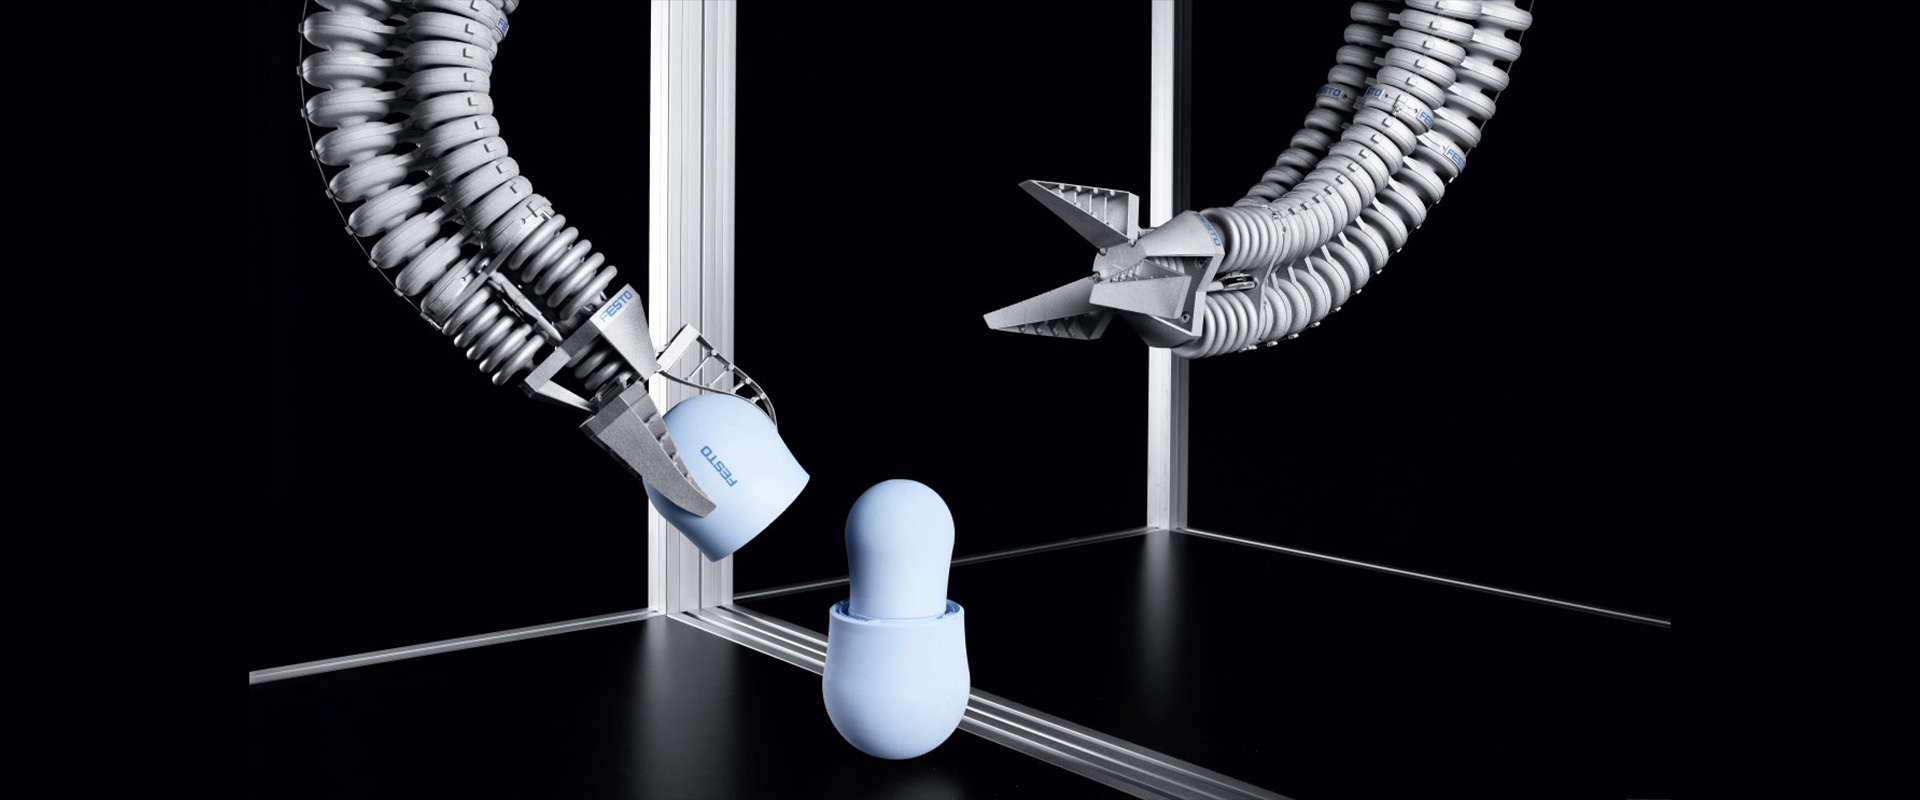
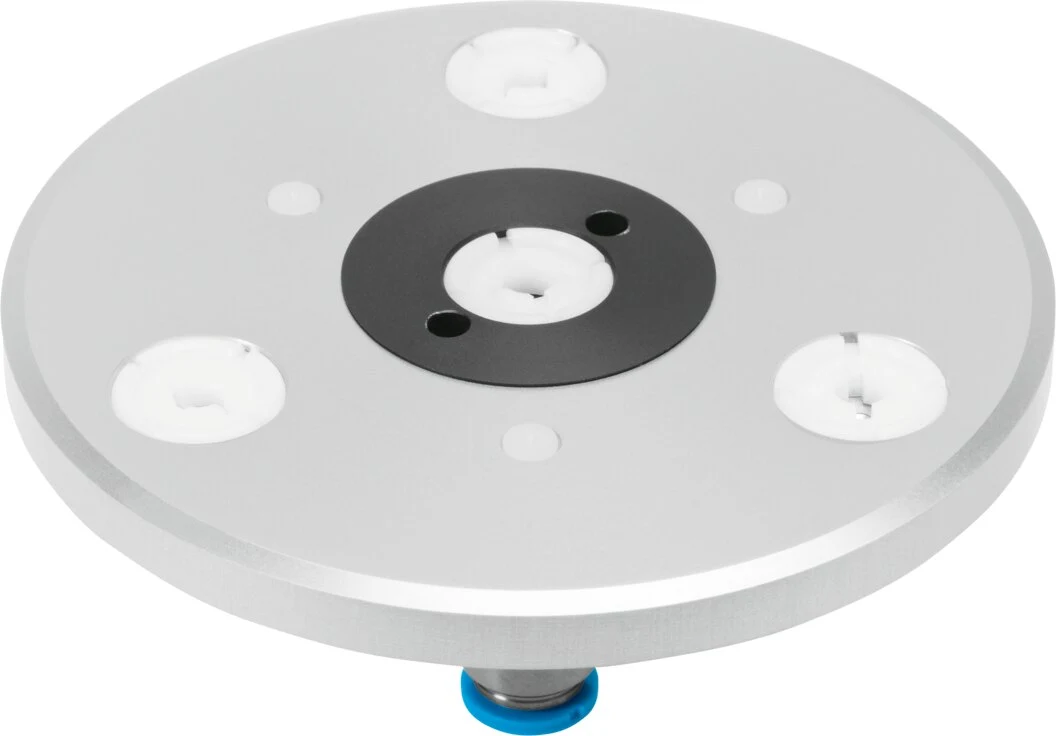
OGGB ist dagegen ein Spezialgreifer nach dem Bernoulli-Prinzip, der für den kontaktarmen Transport dünner, empfindlicher, zerbrechlicher, flexibler oder poröser Werkstücke vorgesehen ist. Die aktuelle Festo Produktseite nennt ausdrücklich einen minimalen Werkstückkontakt und eine schonende Handhabung. Dieses Produkt darf nicht wie ein klassischer, dichtender Sauggreifer betrachtet werden; Funktionsprinzip, Luftverbrauch, Werkstückstabilität und Abstand zur Oberfläche sind anwendungsbezogen zu bewerten. Obwohl es beispielsweise bei dünnen Platten, Elektronik oder empfindlichen Oberflächen potenzielle Vorteile bieten kann, müssen das Verhalten an den Kanten und hohe Beschleunigungen am realen Werkstück geprüft werden.
Wie wird die Sauggreiferform ausgewählt?
| Werkstückeigenschaft | Zu prüfender Greiferansatz | Im Test zu beobachtendes Risiko |
|---|---|---|
| Ebene, dichte Oberfläche | Runder Flachsauger, kurze Leitung und geeigneter Durchmesser | Verrutschen, Abdruckbildung, Positionierung nahe der Kante |
| Gekrümmte Oberfläche oder Oberfläche mit Höhenunterschieden | Faltenbalgsauger, Gelenk oder Höhenausgleich | Seitliches Schwingen, großes Innenvolumen, schräger Kontakt |
| Langes, schmales Werkstück | Ovalgreifer oder mehrere dezentral angeordnete Sauggreifer | Verdrehen des Werkstücks, ungleichmäßige Lastverteilung |
| Raue oder poröse Oberfläche | Hohe Leckagekompensation oder Spezialgreifer | Nichterreichen des Zielvakuums, kontinuierlicher Luftverbrauch |
| Dünnes, zerbrechliches, flexibles Produkt | Kontaktarmer Ansatz/Bernoulli-Prinzip oder geringe Druckdifferenz | Verformung, Wellenbildung an den Kanten, instabiler Transport |
| Ölige Oberfläche oder schnelle seitliche Bewegung | Geometrie mit erhöhter Rutschfestigkeit | Schwankende Reibung und plötzlicher Werkstückverlust |
Auslegung von Schläuchen, Filtern und Verteilung
Die Vakuumleitung wird möglichst kurz, ohne Quetschungen und ohne unnötige Verbindungen verlegt. Bei zu kleinem Innendurchmesser können Strömungswiderstand und Evakuierungszeit steigen; eine unnötig große und lange Leitung erhöht dagegen das zu evakuierende Volumen. An bewegten Achsen wird der Mindestbiegeradius eingehalten. Bei Verwendung eines Verteilers werden Länge und Querschnitt der Abzweige aufeinander abgestimmt. Beeinträchtigt eine Leckage an einem Greifer die anderen Greifer, können Rückschlagventile oder eine zonenweise Vakuumerzeugung in Betracht gezogen werden.
Der Filter schützt Vakuumerzeuger und Sensor vor Partikeln; da er bei Verschmutzung einen Druckabfall verursachen kann, muss er gut zugänglich angeordnet werden. Das Wartungsintervall ist anhand der tatsächlichen Umgebungsbedingungen festzulegen. Der integrierte Filter und die Kontrollmöglichkeit von OVEM erleichtern die Wartung, dennoch bleibt die Sauberkeit der übrigen Leitungen im System wichtig. Schlauchschnittreste, Produktstaub oder mitgeführte Flüssigkeiten können Störungen verursachen. Besteht die Gefahr des Ansaugens von Flüssigkeit, müssen vor dem Einsatz einer Standard-Ejektoranordnung geeignete Abscheide- und Schutzmaßnahmen ausgelegt werden.
Schaltschwellen der Vakuumüberwachung auf den Prozess abstimmen
Eine einzige Schwelle für „Vakuum erreicht“ ist möglicherweise nicht für jedes Produkt geeignet. Der Mindestwert für ein sicheres Anheben des Produkts, der normale Betriebsbereich und der Leckagealarm werden getrennt definiert. Nach dem Ansaugbefehl wird eine Zeitgrenze für das Erreichen des Zielwerts festgelegt; ein verspätetes Erreichen kann auf Filterverschmutzung, Leckage oder fehlerhaften Kontakt hinweisen. Fällt der Wert während des Transports unter die Untergrenze, wird anhand der Risikobeurteilung festgelegt, ob die Bewegung fortgesetzt, das Werkstück kontrolliert abgelegt oder ein sicherer Stillstand eingeleitet wird.
Beim Ablegen müssen der Vakuumabbau und das tatsächliche Ablösen des Werkstücks überwacht werden. Klebrige Oberflächen, statische Elektrizität oder tiefe Sauggreifer können die Werkstückfreigabe verzögern. Der einstellbare Abwurfimpuls des Ejektors wird mit passender Stärke und Dauer eingesetzt; ein zu starker Impuls kann leichte Werkstücke wegschleudern. Werden Sensordaten zusammen mit dem Produkttyp als Trend ausgewertet, lassen sich kleine Leckagen, Filterverschmutzungen und Oberflächenveränderungen erkennen, bevor eine Störung auftritt.
Energieeffizienz messbar machen
Die Energiekosten eines pneumatischen Ejektors entstehen durch die Drucklufterzeugung. Statt dauerhaft mit dem höchsten Versorgungsdruck zu arbeiten, wird der optimale Betriebspunkt anhand der Leistungskennlinien des Herstellers und der tatsächlichen Aufgabe ermittelt. Düsengröße, Ansaugzeit, Wartezeit und Zyklen pro Stunde fließen in die Berechnung des Jahresverbrauchs ein. Bei dichten Werkstücken kann eine Luftsparschaltung deutliche Einsparungen ermöglichen; bei porösen Produkten muss das Verhalten durch das fortlaufende Wiedereinschalten der Vakuumerzeugung gemessen werden.
Die Reduzierung von Leckagen ist häufig wirksamer als eine Druckerhöhung. Verschleiß der Sauggreiferlippe, lose Verbindungen, rissige Schläuche und fehlerhafte Zentrierung werden regelmäßig kontrolliert. Die PLC-Logik verhindert, dass das Ansaugen bei stillstehender Produktion eingeschaltet bleibt. Es kann geprüft werden, mehrere Zonen nur bei Bedarf zu betreiben. Als Energie-KPI können der Luftverbrauch pro Werkstück oder die Kompressorenergie pro festgelegter Produktionsmenge verfolgt werden.
Oberflächen-, Material- und Umgebungsbedingungen
Der Werkstoff des Sauggreifers wird nach chemischer Verträglichkeit mit dem Produkt, Betriebstemperatur, Verschleiß, Abdruckbildung und Härte ausgewählt. Öl, Trennmittel, Reinigungschemikalien, UV-Strahlung oder Ozon können die Lebensdauer des Elastomers beeinflussen. Bei heißen Werkstücken wird nicht nur die Umgebungstemperatur betrachtet; auch Kontakttemperatur und Kontaktdauer werden bewertet. Bei kalten Oberflächen kann Kondensation die Dichtwirkung und Reibung beeinflussen.
Wenn bei einer bestimmten Variante einer Produktfamilie ein geeigneter Werkstoff für Lebensmittel- oder Pharmaanwendungen verfügbar ist, bedeutet dies nicht, dass das gesamte Vakuumsystem den Anforderungen an hygienegerechte Gestaltung entspricht. Reinigbarkeit, Hohlräume, Schmierstoffe, Partikelerzeugung und erforderliche Erklärungen werden anhand des vollständigen Produktcodes überprüft. Bei empfindlichen Oberflächen werden Langzeittests an realen Produktionsmustern auf Farbspuren, Glanzstellen oder Mikrokratzer durchgeführt.
Gemeinsame Prüfung von Handhabungsdynamik und Vakuum
Ein statischer Hebeversuch bildet schnelle Roboterbewegungen nicht ab. Während das Werkstück in der ungünstigsten Richtung beschleunigt wird, werden Vakuumwert, Verrutschen und Verformung beobachtet. Abrupte Richtungswechsel, Not-Halt und Schwingungen werden getestet. Bei mehreren Sauggreifern wird die Lastverteilung bei einer teilweisen Leckage an einem Sauggreifer bewertet. Die dünnsten, schwersten, porösesten und am stärksten gekrümmten Muster innerhalb der Produkttoleranzen werden in den Prüfumfang aufgenommen.
Auch die Roboterbahn kann die Haltesicherheit verbessern. Ein geglättetes Bewegungsprofil anstelle unnötig abrupter Beschleunigungen reduziert die seitliche Kraft, die das Werkstück in der Sauggreiferebene verschieben könnte. Senkrechtes Anfahren der Oberfläche am Aufnahmepunkt und kontrolliertes Andrücken können die Dichtwirkung verbessern. Zu starkes Andrücken verformt dagegen dünne Produkte oder destabilisiert den Sauggreiferbalg. Anfahrabstand und Kontaktdauer werden im Rezept abhängig vom Produkttyp verwaltet.
Energieausfall und Sicherheit
Der Vakuumsensor dient der Prozessüberwachung; die Sicherheitsfunktionen der Handhabungszelle werden entsprechend der Risikobeurteilung separat ausgelegt. Die Haltedauer des Werkstücks bei Druckluft- oder Stromausfall, Maßnahmen wie Rückschlagventile und Reservevolumen, die Absicherung des Fallbereichs und das kontrollierte Stillsetzen werden gemeinsam bewertet. Bei porösen Oberflächen gewährleistet ein Reservevolumen möglicherweise nicht die erwartete Haltedauer; ein Versuch mit dem realen Werkstück ist zwingend erforderlich.
Das Verbot des Lasttransports über Personen, die Absicherung des Fallbereichs und der sichere Abbau gespeicherten Vakuums bei Wartungsarbeiten werden in der Arbeitsanweisung festgelegt. Nach Wiederkehr der Energieversorgung darf keine automatische Bewegung beginnen, bevor der Haltezustand überprüft wurde. Die Szenarien, in denen das Werkstück am Sauggreifer verbleibt, in der Vorrichtung abgelegt wurde oder dazwischen eingeklemmt ist, werden separat betrachtet.
Inbetriebnahme- und Abnahmeplan
- Nummerieren Sie alle Produktvarianten und erfassen Sie deren Grenzwerte für Oberfläche, Masse, Krümmung, Porosität und Temperatur.
- Legen Sie die Sauggreiferpositionen anhand des Schwerpunkts und der formsteifen Auflagebereiche fest; prüfen Sie die Toleranzabweichungen.
- Installieren Sie Vakuumerzeuger, Schlauch und Filter und messen Sie den Versorgungsdruck während des Ansaugens; führen Sie eine Leckageprüfung durch.
- Dokumentieren Sie Ansaugzeit, Freigabeschwelle zum Anheben, unteren Vakuumgrenzwert für den Transport und Ablegezeit für jedes Produkt.
- Testen Sie die Szenarien schnellste Bewegung, Not-Halt, teilweise Sauggreiferleckage und Energieausfall.
- Verknüpfen Sie den Vakuumwert mit dem PLC-Fehlerprotokoll und dem Produktrezept; überwachen Sie die Rate der Fehlalarme und nicht erkannten Fehler.
- Überprüfen Sie im Langzeit-Zyklusbetrieb Sauggreiferverschleiß, Filterverschmutzung, Abdrücke am Werkstück und Luftverbrauch.
Wartungs- und Ersatzteilstandard
Die Sauglippe wird auf Risse, Schnitte, Verhärtung, bleibende Verformung und Verschmutzung geprüft. Ein verschlissener Sauggreifer kann sich durch längere Evakuierungszeiten und erhöhten Luftverbrauch bemerkbar machen. Filter, Schalldämpfer, Schlauch, Anschlüsse und die Saugleistung des Ejektors werden regelmäßig überwacht. Die Wartung kann nicht nur nach Kalender, sondern auch anhand der Zykluszahl und des Vakuumtrends geplant werden.
In der Ersatzteilliste wird der vollständige Code einschließlich Sauggreiferform, Durchmesser, Werkstoff, Anschluss, Halter und Höhenausgleich hinterlegt. Ein ähnlich aussehendes Elastomer darf nicht beliebig als Ersatz eingesetzt werden. Für den Vakuumerzeuger werden die genaue Variante, Düse, elektrische Schnittstelle, Ventilfunktion und Sensoroption dokumentiert. Der Produktlebenszyklus wird vor der Bestellung auf der offiziellen Festo-Seite geprüft; die Konfiguration aus einem alten Datenblatt darf nicht als aktuell vorausgesetzt werden.
Erforderliche Angaben für ein Angebot
- Minimale und maximale Masse, Abmessungen, Schwerpunkt und Fertigungstoleranz des Produkts
- Oberflächenwerkstoff, Rauheit, Porosität, Krümmung, Bohrungen sowie Öl- und Staubbelastung
- Zulässige Kontaktfläche, Oberflächenabdrücke, Verformung und Reinigungsanforderungen
- Bewegungsrichtung des Roboters, maximale Beschleunigung, Not-Halt-Verhalten, Zyklus und Einschaltdauer
- Anzahl und Anordnung der Sauggreifer, Höhenunterschiede sowie Bedarf an Gelenken oder Höhenausgleich
- Angestrebte Ansaug- und Ablegezeiten, erforderliche Überwachungsschwelle und Fehlerreaktion
- Druck der betrieblichen Druckluftversorgung, Qualitätsklasse, verfügbarer Volumenstrom und jährliches Energieziel
- Zentrale oder dezentrale Anordnung der Vakuumerzeuger, Schlauchlänge und bewegte Leitungen
- PLC, digitale I/O- oder IO-Link-Schnittstelle, Datenaufzeichnung und Rezeptverwaltung
- Energieausfall, Absturzrisiko, Schutzbereich, Abnahmeprüfung und Wartungsumfang
Ein zuverlässiges Vakuumsystem entsteht nicht allein durch die Auswahl des größten Sauggreifers oder des höchsten Vakuumniveaus. OVEM steht für Überwachung und integrierte Funktionen, OVEL für dezentrale Vakuumerzeugung mit geringer Masse, ESG für vielfältige mechanische Varianten, OGVM für dynamisches Greifen an Oberflächen und OGGB für einen speziellen kontaktarmen Handhabungsansatz. Oskon überprüft die richtige Kombination anhand realer Produktmuster, des Bewegungsprofils, der Energieberechnung und möglicher Fehlerszenarien; die endgültige Auswahl erfolgt auf Grundlage der aktuellen Festo-Konfiguration und der Dokumentation der genauen Variante.
Offizielle Festo-Quellen
- Festo — Produktkategorie Vakuumtechnik
- Festo — Vakuumerzeuger OVEM
- Festo — Vakuumerzeuger OVEL
- Festo — Runder Sauggreifer ESG
- Festo — Sauggreifer mit Anschluss OGVM
- Festo — Bernoulli-Greifer OGGB
- Festo — Technische Dokumentation OVEM (Version 2026)
- Festo — Technische Dokumentation OVEL (Version 2026)
- Festo — Technische Dokumentation ESG (Version 2026)
- Festo — Technische Dokumentation OGGB (Version 2026)