Ein Handlingsystem besteht aus mehr als nur Achsen, die ein Teil von Punkt A nach Punkt B bewegen. Bewegte Masse, Arbeitsraum, Zykluszeit, Greifer, Energiekette, Motor, Servoregler, Steuerung und Maschinengestell sind Bestandteile derselben Leistungskette. Das aktuelle Portfolio kartesischer Systeme von Festo bietet montagefertige Plattformen von einachsigen Bewegungen über zweidimensionale Linienportale bis hin zu dreidimensionalen Raumportalen. Dieser Leitfaden hilft dabei, die richtige Kinematik auszuwählen, Systemgrenzen realistisch zu definieren und bereits in der Angebotsphase einen umsetzbaren Abnahmetest zu planen.
Zuerst die Bewegungsaufgabe, dann den Robotertyp bestimmen
Eine Auswahl, die beim Produktnamen beginnt, führt häufig zu einem unnötig komplexen System. Zunächst müssen die Start- und Endpositionen des Teils, die zu durchfahrenden Zwischenpunkte, seine Orientierung und die gesperrten Raumbereiche definiert werden. Reicht ein Transfer in einer einzigen Richtung aus, erhöht eine zweite oder dritte Achse die Kosten, die bewegte Masse und den Wartungsbedarf. Für Pick-and-Place-Aufgaben innerhalb einer vertikalen Ebene kommt ein zweiachsiges Linienportal infrage; müssen unterschiedliche X-Y-Punkte und Höhen in einem horizontalen Bereich erreicht werden, ist ein Raumportal zu prüfen.
Die Achsen kartesischer Systeme stehen in direktem Bezug zu den Maschinenkoordinaten. Das kann die Programmierung und die Abschätzung des Arbeitsraums erleichtern. Aufgaben, bei denen sich die Orientierung des Teils kontinuierlich ändert, gekrümmte Bahnen um Hindernisse erforderlich sind oder sehr unterschiedliche Stationen unter einem Winkel angefahren werden, können dagegen zusätzliche Drehachsen oder andere Roboterkinematiken erfordern. Die richtige Lösung besteht nicht darin, die Achszahl zu erhöhen, sondern die erforderlichen Freiheitsgrade des Prozesses korrekt zu definieren.
Aufgabenunterschiede zwischen 1D-, 2D- und 3D-Architekturen
| Architektur | Grundbewegung | Typische Aufgabe | Entscheidendes Auswahlkriterium |
|---|---|---|---|
| Einachssystem | Positionierung in einer Richtung | Transfer zwischen Stationen, Schieben und Ziehen, Indexieren | Hub, Transportrichtung, bewegte Masse und Montagesteifigkeit |
| Linienportal | Zwei Dimensionen in einer vertikalen Arbeitsebene | Entnahme vom Förderband, Maschinenbeschickung, Sortierung | Dynamische Abstimmung der horizontalen Hauptachse mit der vertikalen Achse |
| Raumportal | Räumliche Bewegung in X-, Y- und Z-Richtung | Palettieren, Bestücken von Trays, Beschicken mehrerer Stationen | Querträgergeometrie, Synchronisierung, Durchbiegung und erreichbarer Arbeitsraum |
Die Klassen in der Tabelle dienen als Ausgangspunkt. Verfügt der Greifer über eine eigene Dreh- oder Schwenkachse, ist die Gesamtzahl der Freiheitsgrade gesondert anzugeben. Das Verfolgen einer Förderbandbewegung erfordert eine andere Steuerung als das Anfahren fester Punkte. Auch die Entnahme zufällig angeordneter Teile mittels Bildverarbeitung erfordert eine Kalibrierung zwischen Kamera- und Roboterkoordinatensystem. Diese zusätzlichen Prozessfunktionen müssen in das Auswahlformular für das Handlingsystem aufgenommen werden.
YXCS: eine einzelne Achse als montagefertiges System aufbauen
YXCS ist ein Einachssystem für lange eindimensionale Bewegungen. Die aktuelle Produktseite von Festo beschreibt die Lösung als montagefertigen Aufbau einschließlich Energiekette sowie passendem Motor- und Servoreglerpaket. In der vorliegenden technischen Dokumentation wird für die Produktfamilie ein maximaler Arbeitshub von 3000 mm angegeben; der tatsächlich nutzbare Hub ist anhand der gewählten Achsgröße, des Dynamikprofils und der Konfiguration zu bestätigen. Das System wird für die horizontale Montage angeboten.
Ein grundlegender Fehler bei einachsigen Transfers besteht darin, nur die Masse des transportierten Produkts anzugeben. Zur Gesamtmasse gehören der bewegte Schlitten, Adapter, Greifer, Ventilinsel, Sensor, Produkt und der bewegte Abschnitt der Energiekette. Liegt der Lastschwerpunkt weit von der Schlittenfläche entfernt, ist neben der Kraftaufnahme auch die Momententragfähigkeit zu prüfen. Bei langen Hüben können Durchbiegung und Schwingungen des Maschinengestells entscheidender sein als die Eigenpräzision der Katalogachse.
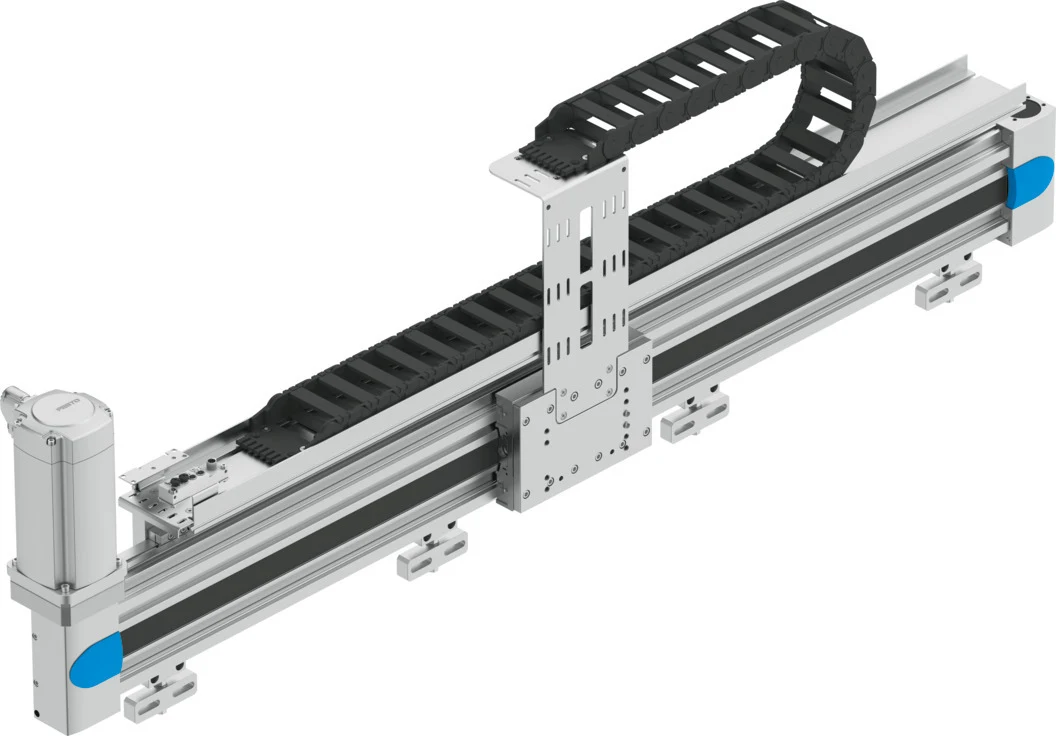
YXCL: zweidimensionale Bewegung in einer vertikalen Arbeitsebene
Das Linienportal YXCL ist ein zweidimensionales Handlingsystem, bei dem eine horizontale und eine vertikale Achse in serieller Kinematik kombiniert werden. Die aktuellen Produktinformationen von Festo heben skalierbare Hübe in Y- und Z-Richtung, eine pneumatische oder elektrische Vertikalachse, die Energiekette sowie ein passendes Motor- und Servoreglerpaket hervor. Die Produktfamilie umfasst Langhubvarianten bis 3000 mm in Y-Richtung; diese Obergrenze gilt nicht automatisch für jede Kombination aus Last und Dynamik.
Bei der Auswahl der Vertikalachse geht es nicht nur um einen Geschwindigkeitsvergleich. Unterschiedliche Zwischenhöhen des Produkts, das Halten bei Energieausfall, präzises Positionieren, die Zykluszahl und die Druckluftinfrastruktur sind gemeinsam zu bewerten. Eine pneumatische Z-Achse kann für schnelle Bewegungen zwischen definierten Endlagen geeignet sein; eine elektrische Z-Achse kann Vorteile durch mehrere Zwischenpositionen und programmierbare Bewegungsprofile bieten. Die endgültige Entscheidung sollte anhand der Konfiguration im Handling Guide Online und der aktuellen technischen Dokumentation getroffen werden.
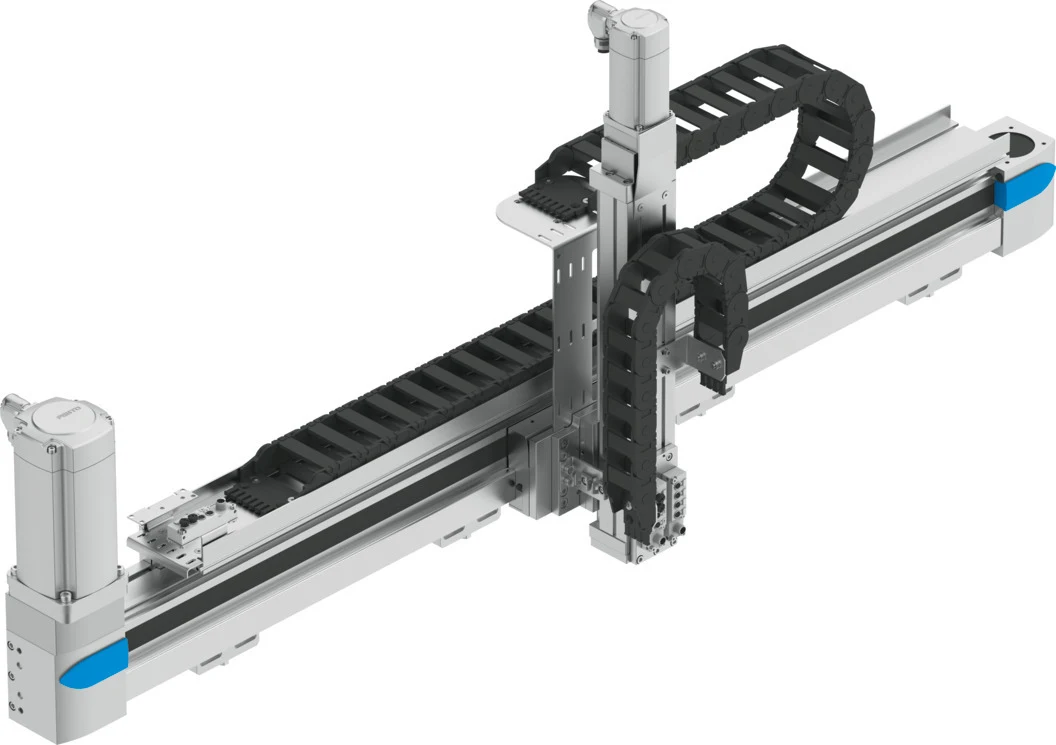
YXCR: dreidimensionaler Arbeitsraum
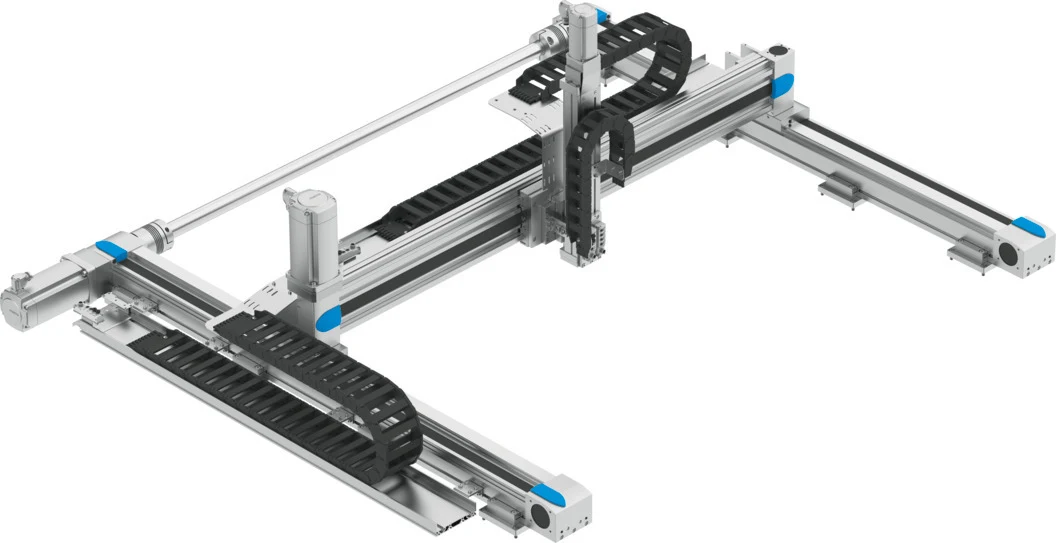
YXCR ist eine Raumportal-Produktfamilie, die mehrere Achsmodule kombiniert und Bewegungen in X-, Y- und Z-Richtung ermöglicht. Die aktuelle Seite von Festo betont insbesondere den universellen Einsatz mit langen Hüben und hohen Lasten; innerhalb der Produktfamilie sind Konfigurationen bis 3000 mm in X-Richtung verfügbar. Die technische Dokumentation von 2026 stellt neben YXCR auch YXCR-B-Varianten mit abweichendem mechanischem Aufbau sowie die jeweiligen Achskombinationen separat dar. Träger-, Führungs- oder Achstyp dürfen daher nicht allein anhand einer Abbildung der Produktfamilie bestimmt werden.
Bei einem dreidimensionalen System sind die Parallelität der X-Träger, die von der Y-Achse getragene Masse und das Moment bei ausgefahrener Z-Achse wichtig. Ein langer Z-Hub kann die Schwingungen am Arbeitspunkt des Greifers verstärken. Ist nach einer schnellen horizontalen Bewegung eine präzise Platzierung erforderlich, muss neben der Höchstgeschwindigkeit auch die Einschwingzeit gemessen werden. Die Antriebsauswahl erfolgt unter Berücksichtigung von Hub, Last, Beschleunigung, Zyklus, Einschaltdauer und den dynamischen Auswirkungen des Kabel- und Schlauchpakets.
Wie sollten Sie den Arbeitsraum beschreiben?
Die Roboterreichweite ist mehr als nur der Abstand zwischen zwei Punkten. Einzuzeichnen sind die Koordinaten der Aufnahme- und Ablagepositionen, die minimale und maximale Produkthöhe, die Anfahrrichtung des Werkzeugs, Hindernisse sowie die Grenzen von Förderband, Vorrichtung und Türen. Auch das Volumen des Greiferkörpers und der Energieanschlüsse wird in das Kollisionsmodell aufgenommen. Für Wartungsarbeiten sind Zugangsfreiräume zur Achsabdeckung, zum Motorsteckverbinder und zur Energiekette vorzusehen.
Die Hubreserve wird nicht beliebig vergrößert. Zusätzlicher Hub kann den Maschinenbauraum, die Achskosten und die Bewegungszeit erhöhen. Stattdessen werden Fertigungstoleranzen, Produktvarianten, Werkzeugwechsel und Einstellreserven als separate Positionen definiert. Softwaregrenzen, mechanischer Hub und Sicherheitsabstand dürfen nicht miteinander verwechselt werden. Der tatsächliche Anhalteweg nach einem Not-Halt wird durch Risikobeurteilung und Messung validiert.
Die Zykluszeit richtig aufschlüsseln
Der Gesamtzyklus umfasst Erfassung, Entscheidung, Greifen, Bestätigung des Vakuums oder des sicheren Griffs, Anheben, horizontale Bewegung, Platzieren, Loslassen und Rückfahrt. Die theoretische Dauer der Roboterbewegung als Gesamtzyklus anzusetzen, ist irreführend. Können die Achsen gleichzeitig verfahren, müssen Bahnplanung und Kollisionshüllraum dies ermöglichen. Bei kurzen Verfahrwegen können Beschleunigung und Abbremsung entscheidender sein als die Höchstgeschwindigkeit.
Umfasst das Lastprofil mehrere Produkte, begrenzt das schwerste Produkt vor allem die Tragfähigkeit, während das leichteste Produkt mitunter die Einstellmöglichkeiten und die Greifstabilität begrenzt. Hin- und Rückbewegungen mit und ohne Last können getrennt bewertet werden. Die schwankende Zuführrate der Produktionslinie sowie Warte- und Pufferverhalten werden in die Simulation aufgenommen. Beim Abnahmetest werden neben der durchschnittlichen Zykluszeit auch der ungünstigste Fall, die Perzentilverteilung und die Wiederanlaufzeit nach einem Stillstand erfasst.
Last, Moment und mechanische Steifigkeit
Der im Katalog angegebene Wert für die „Nutzlast“ darf ohne anwendungsspezifische dynamische Berechnung nicht als alleinige Grundlage verwendet werden. Die bewegte Gesamtmasse, die Beschleunigung und die Achsrichtung bestimmen die Führungskräfte. Der Abstand des Greifers von der Achsmitte erzeugt ein Moment; bei ausgefahrener Z-Achse nimmt die Hebelwirkung zu. Die gleichzeitige Beschleunigung mehrerer Achsen erzeugt kombinierte Lastfälle. Das Konfigurationstool muss mit diesen Eingaben verwendet werden; das Maschinengestell ist zusätzlich auf seine strukturelle Eignung zu prüfen.
Ein nachgiebiger Unterbau, nicht parallele Anschlussflächen oder eine übermäßig verspannte Montage können Verspannungen und Verschleiß an der Achse verursachen. Bei langen Trägern sind die Stützpunkte, die Ebenheit des Bodens und thermische Veränderungen zu berücksichtigen. Beim präzisen Platzieren meldet der Motorgeber lediglich die Position auf der Antriebsseite; Verformung und Spiel an der Werkzeugspitze beeinflussen das Prozessergebnis. Bei Bedarf wird der Werkzeugmittelpunkt durch eine unabhängige Messung überprüft.
Greifer und Handlingsystem gemeinsam auslegen
Ein Handlingsystem transportiert Teile nur so zuverlässig, wie es der Greifer zulässt. Teileoberfläche, Porosität, Öl, Temperatur, Toleranzen, Schwerpunkt und zulässige Kontaktfläche bestimmen die Greiferauswahl. Bei Vakuumeinsatz werden Evakuierungszeit, Leckage, Schlauchvolumen und Vakuumüberwachung in den Zyklus einbezogen. Bei einem mechanischen Greifer werden Fingergeometrie, Greifkraft, Öffnungshub und Teileanwesenheitserkennung festgelegt.
Werden die Greiferventile und der Vakuumerzeuger auf der bewegten Achse angeordnet, kann sich das Schlauchvolumen verringern, während die bewegte Masse steigt. Bei zentraler Anordnung sinkt die Masse, jedoch können die Reaktionszeit und die Anzahl der Leitungen in der Energiekette zunehmen. Die optimale Verteilung wird anhand der dynamischen Berechnung und der Wartungszugänglichkeit bestimmt. Die Maßnahme gegen das Herabfallen des Teils bei Energieausfall wird nicht allein anhand der Greifkraft im Normalbetrieb bewertet.
Motor, Servoregler und Steuerungsarchitektur
Festo Handlingsysteme lassen sich mit einem passenden Motor- und Servoreglerpaket konfigurieren. Der Vorteil besteht darin, dass mechanische Achse, Abstimmung der Motorträgheit, Kabel und Reglerparameter gemeinsam betrachtet werden. Dennoch sind Netzspannung, rückgespeiste Energie, Bremswiderstand, Schaltschranktemperatur, Feldbus und Sicherheitsfunktionen projektspezifisch zu überprüfen. Soll ein Motor eines Drittanbieters eingesetzt werden, müssen Adaption, Trägheit, Kupplung, Rückführung und Garantieumfang ausdrücklich geprüft werden.
Der Handshake zwischen PLC und Robotersteuerung muss die Zustände Automatik, Handbetrieb, Referenzieren, Bereit, In Bewegung, Zielposition erreicht und Fehler abdecken. Rezeptdaten werden begrenzt und Bewegungen zu ungültigen Koordinaten verhindert. Beim Wiederanlauf werden Teile- und Achszustand geprüft. Bei Einsatz von Bildverarbeitung oder Förderbandverfolgung werden Zeitsynchronisierung, Triggerverzögerung und Koordinatentransformation in den Abnahmetest aufgenommen.
Energiekette und Feldanschlüsse
Eine im montagefertigen System enthaltene Energiekette bedeutet nicht, dass jedes zusätzlich eingelegte Kabel und jeder Schlauch automatisch geeignet ist. Füllgrad, Mindestbiegeradius, Eignung für den bewegten Einsatz, Trennstege und Befestigungspunkte werden geprüft. Leistungs-, Geber-, Sensor- und Pneumatikleitungen werden nach Herstellervorgaben verlegt. Am Kettenaustritt darf keine Zugbelastung auf das Kabel wirken; die Länge wird so eingestellt, dass es über den gesamten Hub weder gespannt wird noch sich aufstaut.
Bei dreidimensionalen Bewegungen können die Leitungen einer Energiekette in eine zweite bewegte Energiekette überführt werden. Biegung und Torsion an der Übergangsstelle sind besonders zu prüfen. Gequetschte Vakuum- und Pneumatikleitungen verringern nicht nur den Durchfluss, sondern können auch die Haltesicherheit beeinträchtigen. Bei regelmäßigen Kontrollen werden Kettenglieder, Trennstege, Kabelaußenmäntel, Scheuerstellen an Schläuchen und Steckverbinderbefestigungen überprüft.
Konfiguration mit Handling Guide Online
Festo stellt auf seinen aktuellen Handlingseiten das Tool Handling Guide Online in den Mittelpunkt der Systemauslegung und des Bestellprozesses. Das Tool hilft dabei, anhand von Kinematik, Arbeitsraum, Last und Dynamik eine zulässige Achs-Motor-Servoregler-Kombination zu erstellen. CAD-Daten und konfigurationsspezifische Informationen können der Konfiguration zugeordnet werden. Diese Erleichterung korrigiert jedoch keine falschen oder unvollständigen Prozesseingaben; das Ergebnis des Tools ist nur so genau wie das eingegebene Lastprofil.
Das Konfigurationsergebnis muss mit Versions- und Datumsangabe in der Projektdatei gespeichert werden. Nachträgliche Änderungen an Greifermasse, Hub, Zyklus oder Einbaulage erfordern eine Neuberechnung. Die im Angebot verwendete Konfiguration wird mit der bestellten und in Betrieb genommenen Konfiguration abgeglichen. Zubehör, Sensoren, Kabel und Befestigungselemente werden ebenfalls in der Stückliste erfasst.
Sicherheitskonzept und Schutzeinrichtungen
Ein kartesischer Roboter ist nicht allein aufgrund seiner Bauart sicher. Masse, Geschwindigkeit, Quetschstellen, herabfallende Lasten und zugängliche Bereiche werden in der Risikobeurteilung untersucht. Maßnahmen wie Schutzzaun, Türzuhaltung, Lichtvorhang, sicher begrenzte Geschwindigkeit oder sicher abgeschaltetes Moment werden entsprechend dem erforderlichen Performance Level ausgelegt. Der Abstand der Schutzeinrichtung wird durch Messung der Nachlaufzeit überprüft. Das Verhalten der Vertikalachse und des transportierten Werkstücks bei Energieausfall wird gesondert abgesichert.
Im Handbetrieb werden die Anforderungen an reduzierte Geschwindigkeit, Betrieb mit gedrückt gehaltener Betätigungseinrichtung, direkte Sicht und lokale Bedienung anlagenspezifisch festgelegt. Für den Wartungszugang darf man sich nicht allein auf einen softwareseitigen Stopp verlassen; die Energieversorgung muss getrennt und gespeicherte Energie abgebaut werden. Das Verfahren zum Wiedereinschalten der Energieversorgung muss ein sicheres Wiederherstellungsverfahren für den Fall enthalten, dass die Achsreferenz verloren geht.
Bei der Abnahme zu messende Werte
- Tatsächliche Pick-and-Place-Zykluszeit mit dem leichtesten Produkt, dem Nennprodukt und dem schwersten Produkt
- Positioniergenauigkeit, Wiederholgenauigkeit und Einschwingzeit am Werkzeugmittelpunkt
- Kabel- und Schlauchbewegung über den gesamten Hub, Geräuschentwicklung und Reibung der Energiekette
- Gestellschwingungen, Durchbiegung langer Träger und mechanisches Verhalten in unterschiedlichen Bewegungsrichtungen
- Greifbestätigung sowie Szenarien für fehlende Werkstücke, Doppelbelegung und Greifverlust
- Stillsetzen bei Türöffnung, Not-Halt, Energieausfall und Kommunikationsfehlern
- Schritte für Referenzierung, Rezeptwechsel, manuelle Wiederherstellung und Wiederanlauf
- Temperatur, Fehlerprotokoll und Verteilung der Zykluszeiten während einer Schicht
Wartungs- und Ersatzteilplan
Bei der regelmäßigen Inspektion werden Riemen- oder Spindelantrieb, Schmierungszustand der Führungen, Verbindungsschrauben, Referenzsensoren, Motorkabel und Energiekette überprüft. Trends bei Geräuschentwicklung, Motorstrom, Schleppfehler und Zykluszeit können frühzeitig auf mechanischen Verschleiß hinweisen. Bei Problemen werden mechanisches Spiel, Reibung, Ausrichtung und Laständerungen untersucht, statt die Reglerverstärkungen wahllos zu erhöhen.
In der Ersatzteilliste werden nicht nur allgemeine Bezeichnungen wie „Motor der X-Achse“ verwendet; vollständige Artikelnummer, Getriebeübersetzung, Bremse, Encoder, Kabel und Konfigurationszuordnung werden erfasst. Antriebsparameter, Roboterprogramm, Koordinatentransformationen und Sicherheitsvalidierungsbericht werden gesichert. Der Produktlebenszyklus wird vor der Bestellung auf der offiziellen Festo-Website überprüft; eine Komponente aus einer alten Broschüre wird nicht als aktuelle Lösung dargestellt.
Erforderliche Projektdaten für die Angebotserstellung
- X-Y-Z-Koordinaten der Stationen, Produkthöhe und erforderliche Anfahrabstände
- Gesamte bewegte Masse einschließlich Produkt, Greifer, Adapter, Ventil sowie bewegter Leitungen und Schläuche
- Schwerpunkt, äußere Kräfte, Momente und Orientierung des Greifers
- Bewegungsablauf, gleichzeitig verfahrende Achsen, Zielzykluszeit, Wartezeiten und Einschaltdauer
- Positionstoleranz, Wiederholgenauigkeit, Einschwingzeit und Prozessmessverfahren
- Anschlussflächen am Gestell, zulässige Durchbiegung, Schwingungen und Umgebungsbedingungen
- Greifertyp, Werkstückerkennung, Vakuum- oder Druckluftverbrauch und Schutz vor Herabfallen
- PLC, Feldbus, Schaltschrankversorgung, Sicherheitsfunktionen und Benutzeroberfläche
- Kabel- und Schlauchliste, zusätzlich in der Energiekette zu führende Leitungen und Wartungszugang
- Abnahmedauer, Produktvarianten, Schulung, Dokumentation und Ersatzteilumfang
Ein gutes Handhabungssystem ist nicht das mit den meisten Achsen oder der höchsten Kataloggeschwindigkeit, sondern dasjenige, das die vom Prozess geforderte Bewegungsbahn mit einer möglichst einfachen und überprüfbaren Struktur ausführt. YXCS für eindimensionale Aufgaben, YXCL für zweidimensionale Aufgaben in der vertikalen Ebene und YXCR für dreidimensionale Aufgaben sind aktuelle Festo-Plattformen. Oskon bewertet diese Plattformen anhand von Arbeitsraum, tatsächlich bewegter Last, Greifer, Gestell, Steuerung und Sicherheitsdaten; die endgültige Konfiguration wird mit dem aktuellen Festo-Tool und der vollständigen Produktdokumentation festgelegt.
Offizielle Festo-Quellen
- Festo — Handhabungssysteme und Industrieroboter
- Festo — YXCS Einachssystem
- Festo — YXCL Linienportal
- Festo — YXCR Raumportal
- Festo — YXCS Technische Dokumentation (2025/01)
- Festo — YXCL/YXML Technische Dokumentation (2026/02)
- Festo — YXCR/YXMR Technische Dokumentation (2026/02)