Flexible und skalierbare Linienversorgung mit einer mobilen Roboterflotte
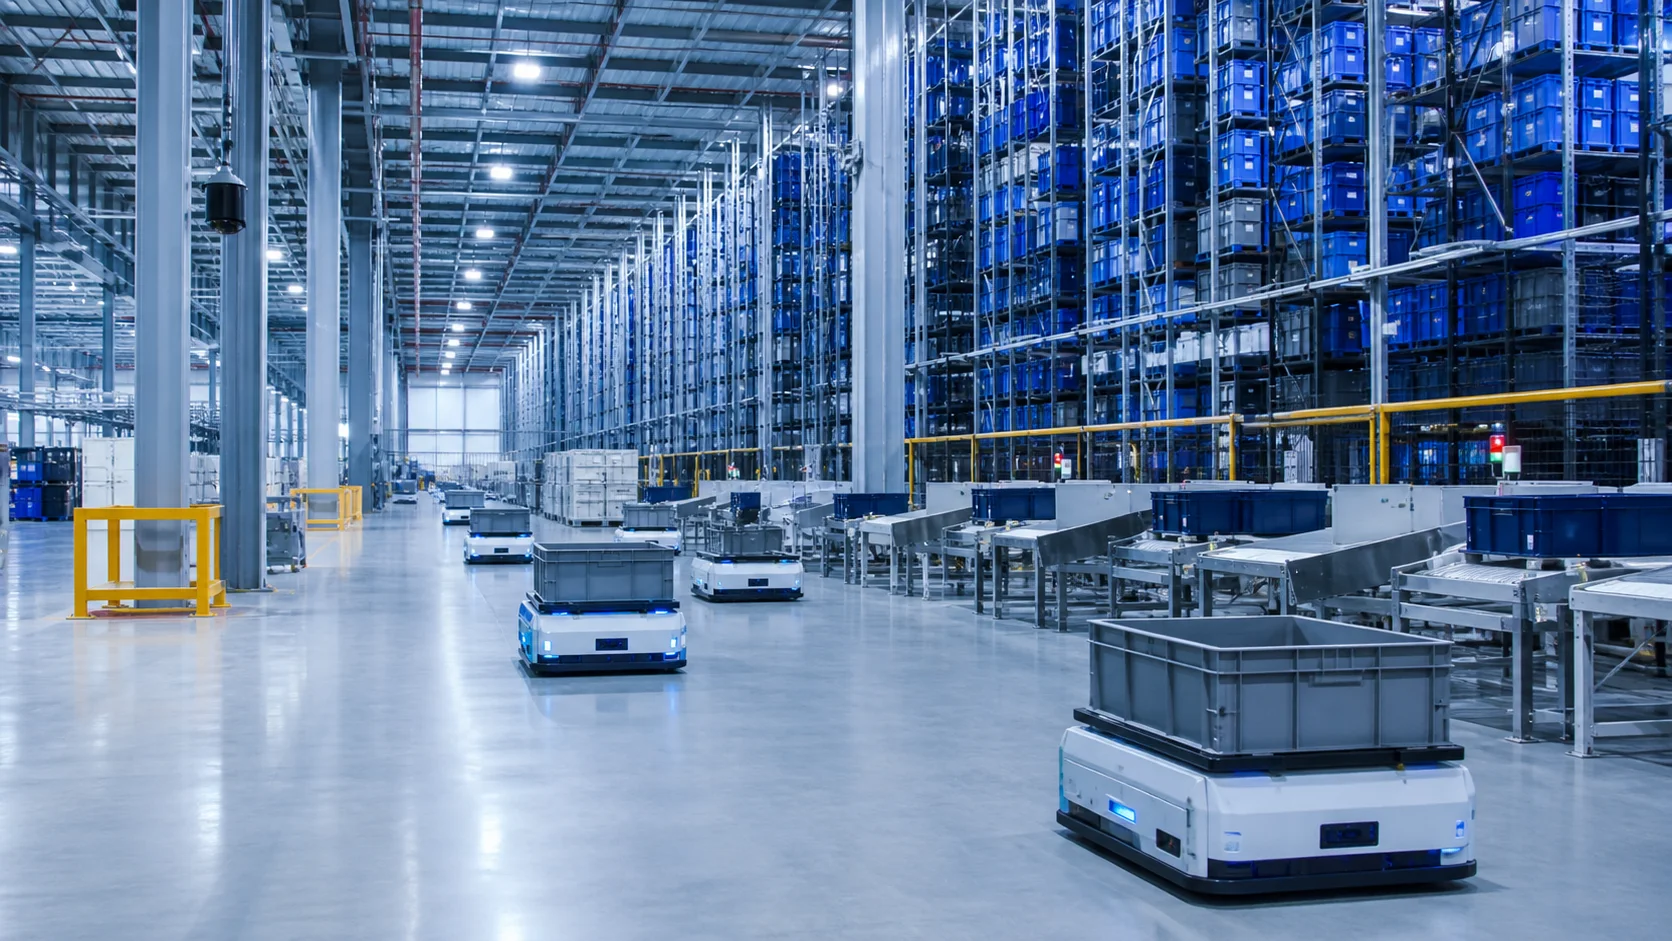
Ein Produktionsbereich, in dem unterschiedliche Lasten manuell und auf festen Routen transportiert wurden, wurde mit einer Flottensoftware, die den passenden Robotertyp dem jeweiligen Auftrag zuweist, und standardisierter Anlagenausrüstung auf einen flexiblen Materialfluss umgestellt.
Der Firmenname, der Werksstandort und Informationen, die eine Identifizierung des Kunden ermöglichen könnten, wurden entfernt. Die Leistungswerte werden zum Schutz der Vertraulichkeit des Kunden als gerundete Wertebereiche dargestellt.
Der Transport war automatisiert;
die Flotte traf jedoch keine gemeinsamen Entscheidungen.
Paletten-, Behälter- und Fördertechniktransporte wurden mit unterschiedlichen Fahrzeugen durchgeführt; Entscheidungen zu Auftragspriorität, Verkehr und Laden wurden unabhängig voneinander getroffen.
Das Ziel war nicht, weitere Roboter hinzuzufügen, sondern eine skalierbare Flotte aufzubauen, die das passende Fahrzeug für den Lasttyp auswählt, den Verkehr steuert und standardisiert mit der Anlagenausrüstung kommuniziert.
Flexible Linienversorgung
Termingerechter und sicherer Transport unterschiedlicher Lasten entsprechend der Produktionspriorität.
Roboter + Flotte + Anlage
Integration von FMR, LMR, CMR, CTU, Auftragsplattform, Toren, Stationen, Lade- und Sicherheitstechnik.
Verkehrs- und Wiederanlauftest
Szenarien mit hohem Auftragsaufkommen, gesperrten Routen, niedrigem Batterieladestand und Anlagenausfällen.
Von einzelnen Robotern zur gemeinsam agierenden Flotte
Auftragsorchestrierung
- Der geeignete Roboter wurde anhand des Lasttyps und der Stationsschnittstelle automatisch ausgewählt.
- Aufträge wurden nach Produktionspriorität, Entfernung und Batteriezustand priorisiert.
- Verkehrskreuzungen und schmale Gänge wurden zentral verwaltet.
Standardisierte Anlageninteraktion
- Tore, Förderanlagen, Hubeinrichtungen und Übergabestationen wurden über ein gemeinsames Protokoll angebunden.
- Ladeaufträge wurden so geplant, dass der Produktionsfluss nicht unterbrochen wurde.
- Zubehör und Sicherheitseinrichtungen wurden anhand standardisierter Abnahmeszenarien validiert.
Das betriebliche Ergebnis
Die unterschiedlichen Robotertypen wurden von separaten Automatisierungsinseln zu einer einzigen Flotte, die Entscheidungen gemeinsam entsprechend dem Produktionsbedarf trifft und durch neue Fahrzeuge und Stationen skaliert werden kann.