Bei einer industriellen Abstandsmessung lautet die entscheidende Frage nicht nur: „Wie viele Meter sollen gemessen werden?“ Farbe und Reflexionsvermögen der Zieloberfläche, Bewegungsgeschwindigkeit, Messgenauigkeit, Umgebungslicht, Staub oder Nebel, Montagewinkel, Kommunikationsart und Sicherheitsanforderungen müssen gemeinsam bewertet werden. SICK-Abstandssensoren bieten optische, ultraschall- und radarbasierte Lösungen für unterschiedliche Aufgaben – von der präzisen Positionskontrolle auf kurze Distanz über die Positionierung langer Verfahrachsen von Regalbediengeräten bis zur Füllstandsüberwachung und Umgebungserfassung mobiler Arbeitsmaschinen. Entscheidend für die richtige Auswahl ist nicht die höchste Katalogreichweite, sondern eine dauerhaft zuverlässige Messqualität am tatsächlichen Zielobjekt.
Was misst ein Abstandssensor?
Ein Abstandssensor wandelt den Abstand zwischen Sensor und Zielobjekt berührungslos in einen digitalen oder analogen Wert um. Dieser Wert kann zum Schalten bei Anwesenheit eines Werkstücks dienen oder kontinuierliche Informationen zu Position, Dicke, Durchmesser, Füllstand, Durchhang, Stapelhöhe oder Verfahrachse liefern. Während bei einem photoelektrischen Sensor oft das Ergebnis „vorhanden/nicht vorhanden“ genügt, gewinnen bei einem Messsensor zusätzliche Leistungsmerkmale wie Auflösung, Wiederholgenauigkeit, Linearität, Ansprechzeit und Alter des Messwerts an Bedeutung.
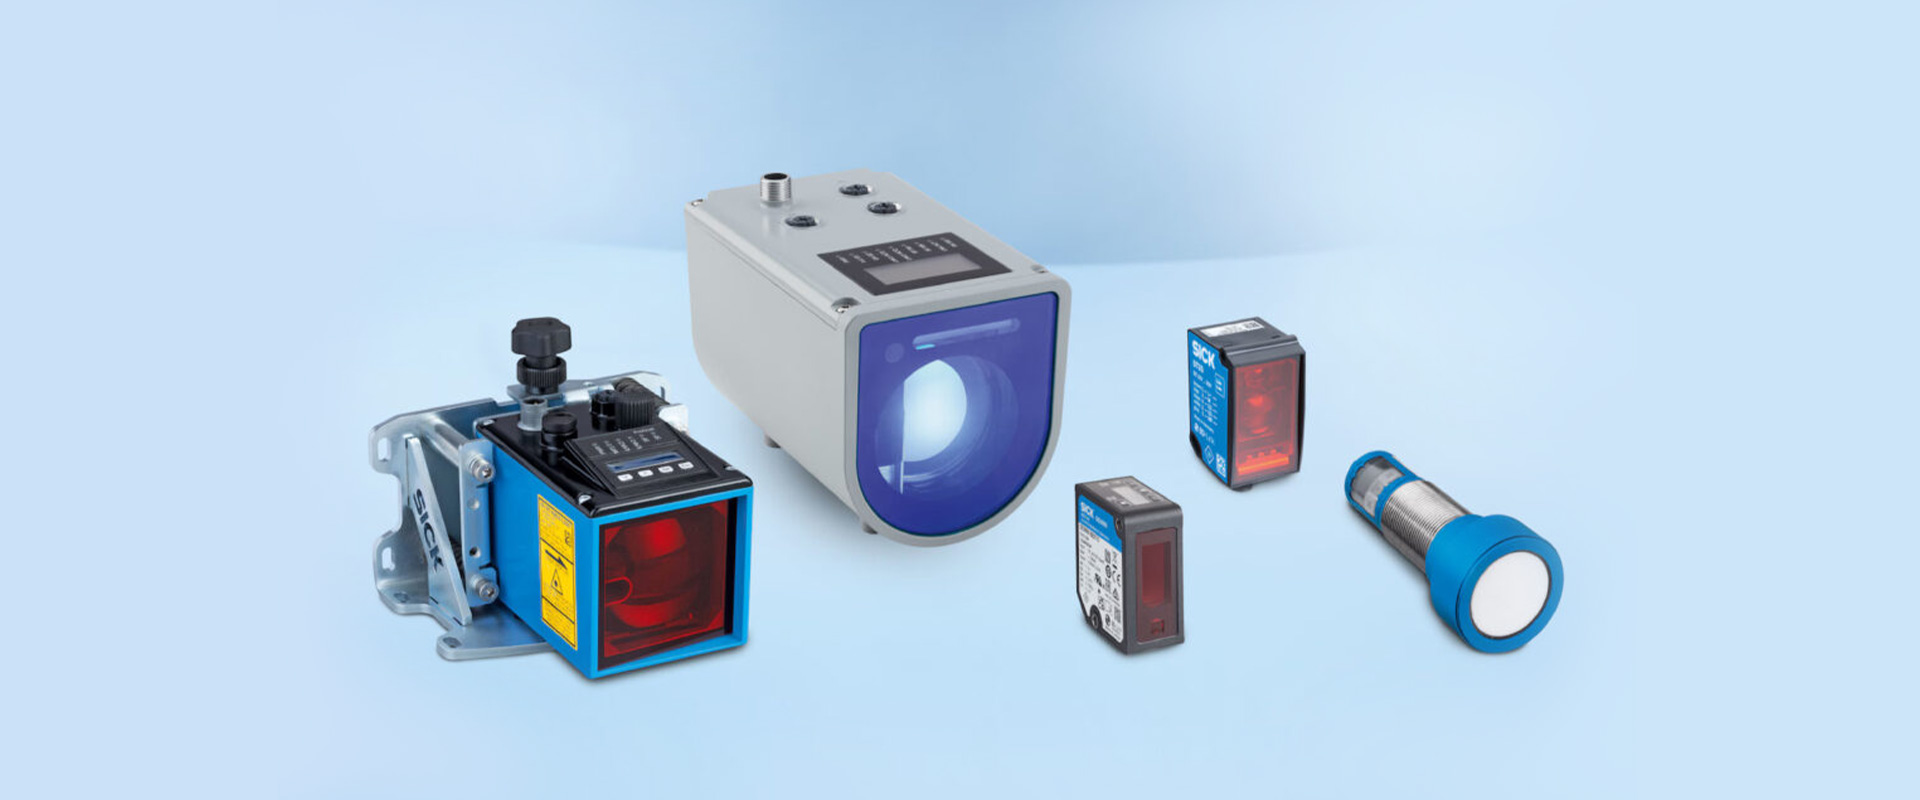
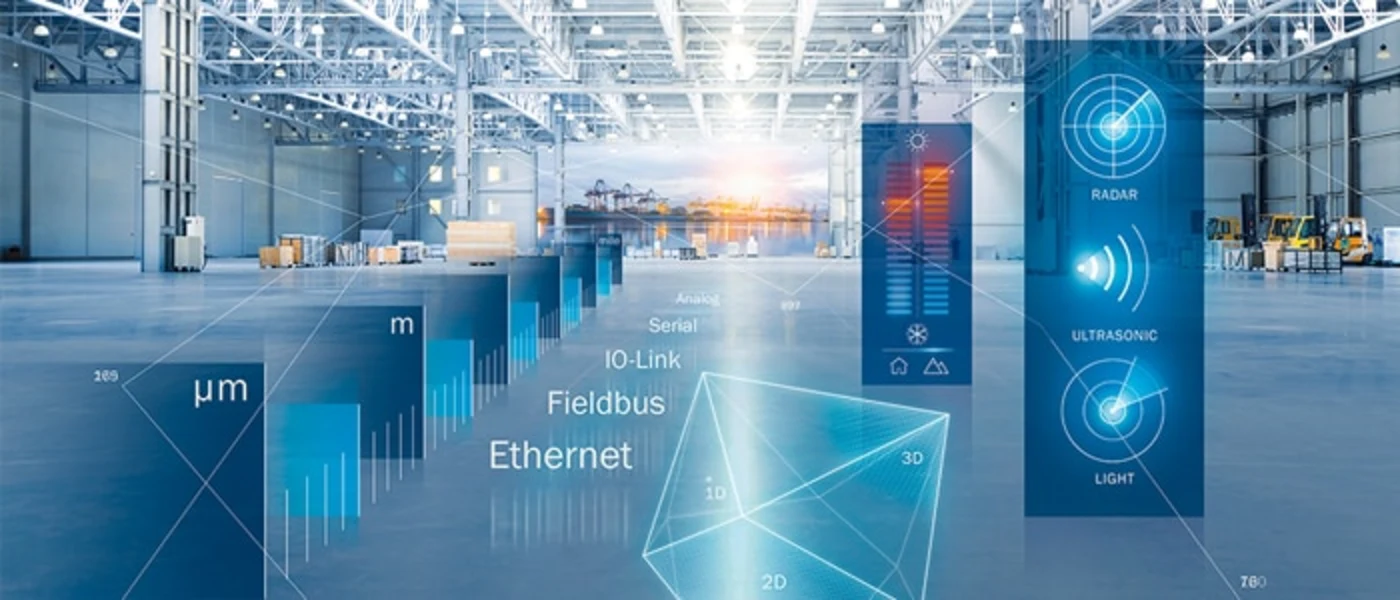
Das offizielle Abstands- und LiDAR-Konzept von SICK umfasst Messbereiche vom Mikrometerbereich bis zu sehr großen Entfernungen. Das Portfolio gliedert sich in separate Kategorien wie Displacement-Messsensoren, Laser-Abstandssensoren für mittlere und große Reichweiten, Ultraschallsensoren, lineare Messlösungen sowie zwei- oder dreidimensionale Erfassungssysteme. Diese Produktfamilien lösen nicht einfach dieselbe Aufgabe mit unterschiedlichen physikalischen Prinzipien; jede besitzt einen eigenen Einsatzbereich, in dem sie hinsichtlich Zieloberfläche, Umgebung und Prozessdynamik besondere Stärken hat.
Zuerst die Anwendung richtig einordnen
Präzision und Qualitätskontrolle auf kurze Distanz
Bei Aufgaben wie der Messung von Dicke, Durchmesser, Höhenunterschieden, Kantenposition oder Oberflächenprofil ist der Messbereich vergleichsweise klein, die geforderte Präzision jedoch hoch. Hier sind Auflösung und Wiederholgenauigkeit vor der Nennreichweite zu prüfen. Schwarze, glänzende, transluzente oder strukturierte Werkstücke können das optische Rücksignal verändern. Auch der Auftreffwinkel auf das Zielobjekt, die Lichtfleckgröße und Vibrationen beeinflussen die Messwertstreuung. Da innerhalb derselben Produktfamilie Varianten mit unterschiedlicher Optik und Laserklasse verfügbar sein können, müssen die genauen Werte im Datenblatt des gewählten Bestellcodes überprüft werden.
Position und Materialfluss auf mittlere Distanz
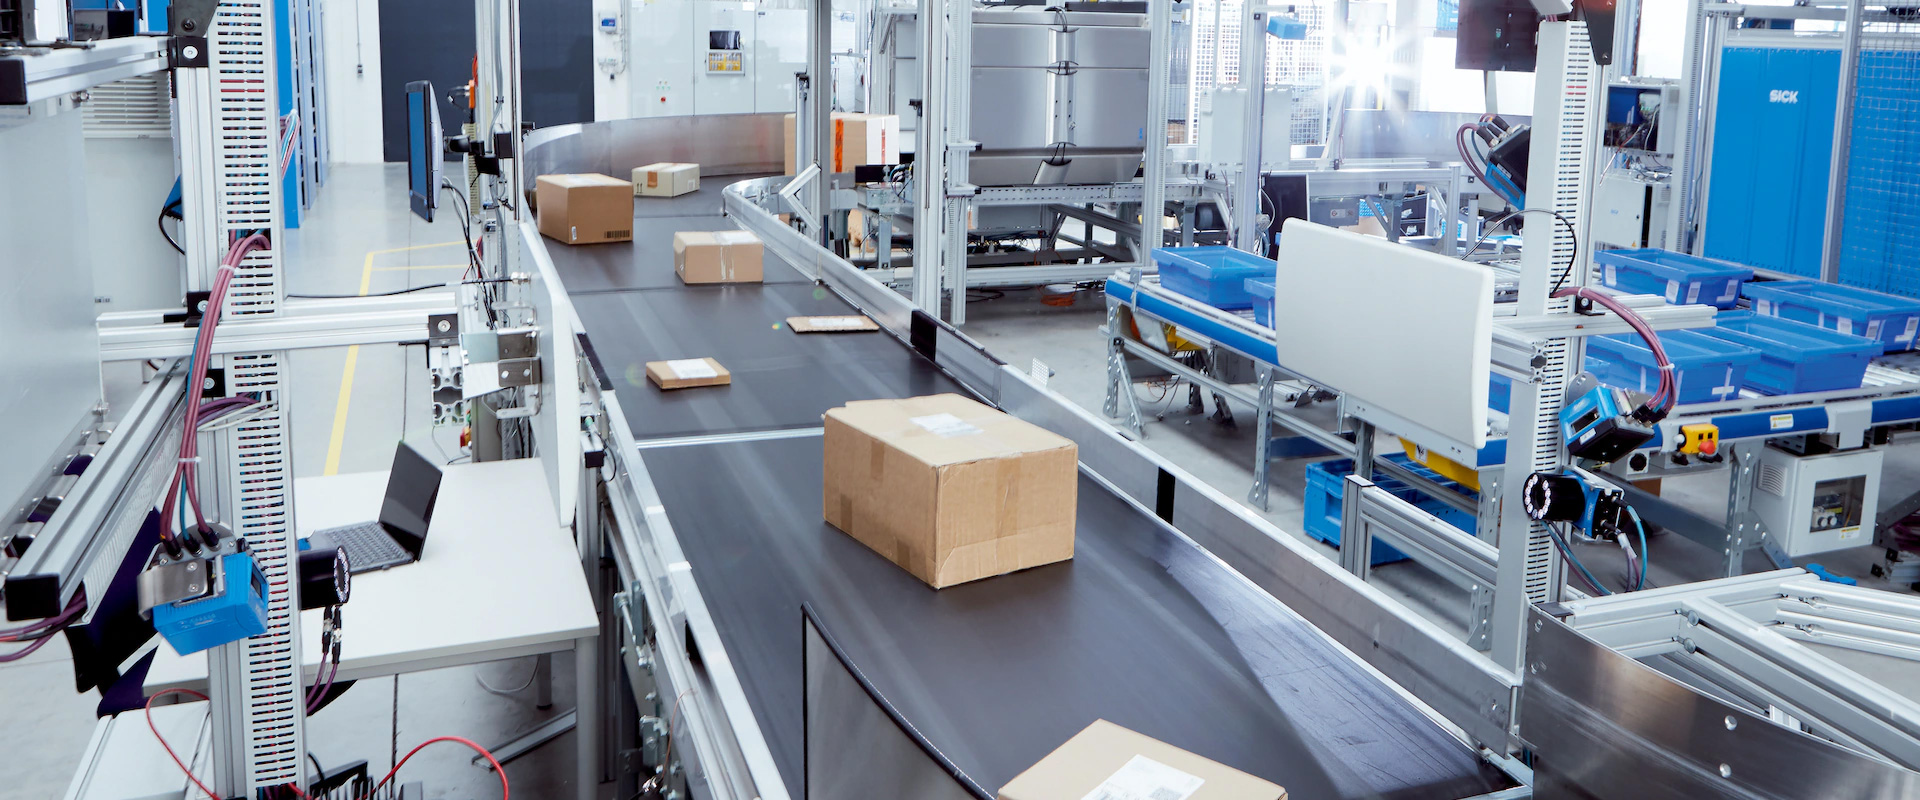
Bei Anwendungen wie der Messung von Kartonhöhen auf Förderanlagen, Rollendurchmessern, Werkstückträgerpositionen oder Stapelabständen muss der Sensor wechselnde Oberflächen erfassen und zugleich einen stabilen Prozesswert an die PLC übertragen. Für einfache Aufgaben kann ein Schaltausgang ausreichen; bei kontinuierlicher Regelung werden Analogausgang, IO-Link oder serielle Kommunikation bevorzugt. Die Messung muss schneller erfolgen als die Verweildauer des Zielobjekts im Sichtfeld des Sensors; die Filtereinstellung soll das Rauschen reduzieren, ohne den Regelkreis unnötig zu verlangsamen.
Achspositionierung über große Entfernungen
Bei automatischen Regalbediengeräten, Portalsystemen, Kranen und schienengeführten Verfahrachsen wird häufig die Abstandsmessung über große Entfernungen mit Reflektor eingesetzt. Neben reproduzierbaren Positionswerten sind dabei Kommunikationszykluszeit, mechanische Ausrichtung, Reflektorgröße, Schwingungen der Führung und Einflüsse benachbarter optischer Geräte zu bewerten. Dass die Instandhaltung Verschmutzungen oder eine Signalabschwächung frühzeitig erkennen kann, ist wertvoller als allein die Leistung bei der Erstinbetriebnahme. Die Übertragung der Gerätediagnosedaten an die Steuerung unterstützt eine geplante Instandhaltung.
Auswahl zwischen Licht, Ultraschall und Radar
Optische Lichtlaufzeitmessung wertet die Zeit aus, die das ausgesendete Licht zum Zielobjekt und zurück benötigt. Ein sichtbarer Laser kann die Ausrichtung erleichtern; hochauflösende Auswerteverfahren zielen auf stabile Ergebnisse unter wechselnden Umgebungsbedingungen ab. Ein kleiner Lichtfleck kann bei der Messung schmaler Objekte und präziser Kanten vorteilhaft sein. Bei sehr glänzenden, spiegelnden, extrem dunklen oder lichtdurchlässigen Zielobjekten sind dagegen Versuche vor Ort erforderlich.
Ultraschallmessung nutzt die Laufzeit eines Schallimpulses zum Zielobjekt und zurück. Farbe und optische Transparenz des Objekts sind in den meisten Fällen nicht ausschlaggebend; deshalb ist sie eine leistungsfähige Alternative für transparente Folien, Flüssigkeitsoberflächen oder unterschiedlich gefärbte Produkte. Allerdings sind Zielgeometrie, Schallabsorption, Luftströmung, Temperaturänderungen und Blindzone zu berücksichtigen. Bei dicht nebeneinander montierten Sensoren müssen mögliche gegenseitige Beeinflussungen und Synchronisationsmöglichkeiten geprüft werden.
Radarbasierte Messung arbeitet mit elektromagnetischen Wellen statt mit Licht und kann bei bestimmten Außenanwendungen sowie unter Staub- oder Witterungseinflüssen Vorteile bieten. Die Strahlgeometrie des Radars, der Radar-Rückstreuquerschnitt des Zielobjekts und Reflexionen an Metallflächen in der Umgebung müssen anwendungsspezifisch untersucht werden. Die Technologieauswahl darf nicht auf eine pauschale Einstufung wie „am robustesten“ reduziert werden; sie muss anhand von Zielobjekt, Hintergrund, erwarteter Genauigkeit und verfügbarem Einbauraum überprüft werden.
Wie beeinflusst die Zieloberfläche die Messung?
Die Katalogreichweite eines Abstandssensors wird häufig für einen definierten Remissionsgrad, einen Reflektor oder ein Standardziel angegeben. Das Rücksignal einer weißen Oberfläche unterscheidet sich von dem eines mattschwarzen Gummis. Glänzendes Blech kann den Laser in eine andere Richtung reflektieren, statt ihn zum Sensor zurückzuwerfen. Bei Folie und Glas können unterschiedliche Reflexionen an Vorder- und Rückseite entstehen. Deshalb gehören Versuche mit Musterteilen zum Auswahlprozess, insbesondere bei Verpackungen mit wechselnden Farben und bearbeiteten Metalloberflächen.
Auch der Winkel des Zielobjekts zum Sensor ist wichtig. Ein schwankender Karton auf einer Förderanlage zeigt seine ebene Oberfläche möglicherweise nicht in jedem Zyklus im gleichen Winkel. Bei zylindrischen Rollen kann sich der Messpunkt mit verändertem Durchmesser verschieben. Das Maschinengehäuse hinter kleinen Werkstücken kann ein unerwünschtes zweites Ziel bilden. Funktionen wie Teach-in-Grenzen, Hintergrundausblendung, Mittelwertbildung und Gültigkeitssignal lassen sich erst nach Prüfung dieser Geometrie richtig einstellen.
Wichtige technische Kennwerte für die Messqualität
- Messbereich: Er muss die tatsächlich auftretende nächstgelegene und entfernteste Position des Zielobjekts einschließlich Toleranz- und Wartungsreserve abdecken.
- Auflösung: Sie bezeichnet den kleinsten vom Gerät darstellbaren Werteschritt und ist für sich genommen kein Maß für die absolute Genauigkeit.
- Wiederholgenauigkeit: Sie beschreibt, wie eng die Messergebnisse bei gleichem Zielobjekt und gleichen Bedingungen beieinanderliegen.
- Linearität oder Genauigkeit: Sie helfen, die Abweichung zwischen Messwert und tatsächlichem Wert zu beschreiben.
- Ansprech- und Ausgabezeit: Sie bestimmen, mit welcher Verzögerung die Steuerung bei schnellen Zielobjekten aktuelle Abstandsinformationen erhält.
- Fremdlichtfestigkeit: Sie ist in Bereichen mit Deckenbeleuchtung, Sonnenlicht oder Licht benachbarter Sensoren wichtig.
- Schutzart und Temperatur: Sie sind unter Berücksichtigung der Installationsbedingungen zu bewerten, die nicht nur den Sensor, sondern auch die Steckverbindung im gesteckten Zustand und das Kabel umfassen.
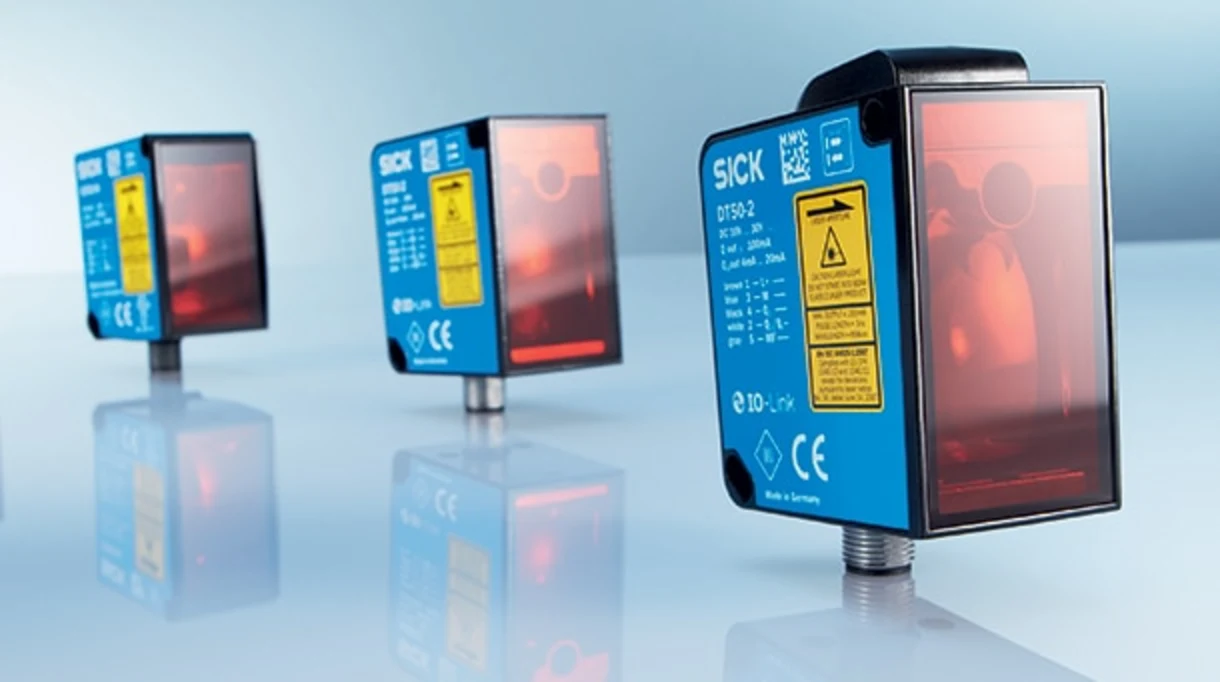
Diese Werte unterscheiden sich zwischen Gerätefamilien und sogar zwischen verschiedenen Typen derselben Familie. Die Dx50-Familie umfasst beispielsweise unterschiedliche Reichweiten für die direkte Objektmessung oder die Messung auf einen Reflektor, digitale, analoge oder serielle Schnittstellen sowie verschiedene Laserklassen. Deshalb dürfen allgemeine Angaben zu einer Produktfamilie nicht als garantierte Werte eines bestimmten Bestellcodes verwendet werden.
Kommunikation und Automatisierungsarchitektur
Für eine einfache Schwellwertüberwachung kann ein PNP- oder NPN-Schaltausgang ausreichen. Zur kontinuierlichen Abstandserfassung sind analoge Signale mit 4–20 mA oder 0–10 V weit verbreitet; dabei müssen jedoch Kabellänge, Erdung und Skalierungsfehler berücksichtigt werden. IO-Link erleichtert die Übertragung von Messwerten sowie Diagnose- und Parameterdaten über eine standardisierte Punkt-zu-Punkt-Verbindung. Bei schnellen Positionierachsen können SSI, RS-422, PROFINET oder andere vom gewählten Produkt unterstützte industrielle Schnittstellen direkt zur Steuerungsarchitektur passen.
Die Schnittstellenauswahl darf nicht allein davon abhängen, ob an der PLC ein freier Anschluss vorhanden ist. Gewünschte Zykluszeit, Bedarf an Zeitstempeln, Kabelführung, Vorgehen beim Gerätetausch, zentrale Parametersicherung und Netzwerklast sind gemeinsam zu betrachten. Soll der Abstandswert in einer Sicherheitsfunktion verwendet werden, darf ein Standard-Messsensor nicht für sich allein als Sicherheitsbauteil angesehen werden; eine Risikobeurteilung und eine geeignete Sicherheitsarchitektur sind zusätzlich erforderlich.
Checkliste für Montage und Inbetriebnahme
- Messen Sie den minimalen und maximalen Abstand anhand der tatsächlichen Bewegungsgrenzen und berücksichtigen Sie mechanische Toleranzen.
- Bestimmen Sie das ungünstigste Zielobjekt: Testen Sie das dunkelste, glänzendste, kleinste oder am stärksten geneigte Muster.
- Prüfen Sie den Sensorstrahl dreidimensional unter Einbeziehung von Schutzscheibe, Maschinenverkleidung und beweglicher Kabelführung.
- Testen Sie vor Ort die Einflüsse benachbarter optischer Sensoren, von Schweißlicht, Sonne und hochfrequenter Beleuchtung.
- Dokumentieren Sie Ausgangsskalierung, Verhalten bei ungültigen Messungen, Filter und Schwellwerte gemeinsam mit dem PLC-Programm.
- Lassen Sie Diagnosen wie Verschmutzungswarnung und Signalqualität nicht nur auf der Anzeige stehen; binden Sie sie in Wartungsalarme oder die Überwachungsebene ein.
- Legen Sie fest, wie beim Gerätetausch die Parameter wiederhergestellt, die Montage neu ausgerichtet und der Abnahmetest durchgeführt werden.
Praxisorientierte Auswahl nach Anwendung
Rollendurchmesser und Durchhang: Zu berücksichtigen sind Farbänderungen des Zielobjekts, Vibrationen und eine schnelle Messwertaktualisierung. Der analoge oder über IO-Link übertragene Messwert wird für den Regelalgorithmus skaliert.
Kartonhöhe auf der Förderanlage: Die Stabilität bei unterschiedlichen Oberflächen, Aufdrucken und Öffnungen sowie das Sichtfeld im Verhältnis zur Fördergeschwindigkeit werden überprüft. Sind mehrere Messpunkte erforderlich, wird die Eignung eines Einzelpunktsensors gegenüber einem Profilsensor abgegrenzt.
Positionierung von Regalbediengeräten: Reflektorgröße, maximaler Verfahrweg, seitliche Schwingungen, Geschwindigkeit, Netzwerkzyklus und Haltegenauigkeit werden gemeinsam berechnet. Befinden sich mehrere optische Geräte in derselben Gasse, wird ihre gegenseitige Beeinflussung untersucht.
Füllstand in Tanks oder Behältern: Druck und Temperatur des Mediums sowie Schaum, Dampf, Staub und Bewegungen der Zieloberfläche bestimmen das Messprinzip. Bei Anforderungen an Prozessanschluss oder explosionsgefährdete Bereiche reicht die Auswahl eines universellen Abstandssensors allein nicht aus.
Fahrzeug- oder Infrastrukturerfassung im Außenbereich: Regen, Nebel, Sonne, Zielfarbe und langfristige Verschmutzung der Optik werden berücksichtigt; bei Bedarf werden Radar- oder LiDAR-Lösungen in den Vergleich einbezogen.
Welche Projektergebnisse erarbeitet Oskon?
Der Ansatz von Oskon beginnt nicht mit einem Produktcode. Zunächst werden Muster von Zielobjekt und Hintergrund, Bewegungsprofil, Messtoleranz, Umgebungsbedingungen und vorhandene Steuerungsinfrastruktur erfasst. Anschließend wird die geeignete SICK-Technologieklasse ausgewählt; Sensor, Halterung, Reflektor, Kabel und Anschlusszubehör werden als zusammengehörige Montageeinheit betrachtet. PLC-Skalierung, Fehlerverhalten, Diagnosealarme und Bedienanzeige werden in einer gemeinsamen Funktionsbeschreibung festgelegt.
Beim FAT werden Messbereichsgrenzen, das ungünstigste Zielobjekt, Sensorverschmutzung, Kabelbruch und ungültige Messungen getestet. In der SAT-Phase erfolgt eine Referenzmessung unter tatsächlichen Lichtverhältnissen und Maschinenvibrationen. Die Übergabedokumentation enthält Gerätetyp, Parametersicherung, Schwellwerte, Montagemaße, Reinigungsverfahren und Abnahmekriterien. So wird der Sensor nicht nur zu einer funktionierenden Komponente, sondern zu einer Messstelle, die auch die Instandhaltung betreuen kann.
Häufig gestellte Fragen
Ist der Sensor mit der größten Reichweite die sicherste Wahl?
Nein. Eine unnötig große Reichweite bietet hinsichtlich Lichtfleck, Auflösung, Kosten, Hintergrundeinfluss oder Montagegeometrie nicht unbedingt Vorteile. Gewählt werden sollte der am besten geeignete Arbeitsbereich, der am ungünstigsten Zielobjekt die erforderliche Leistung liefert.
Sind schwarze Oberflächen grundsätzlich nicht messbar?
Viele optische Sensoren können dunkle Zielobjekte messen; die nutzbare Reichweite und Wiederholgenauigkeit können jedoch gegenüber weißen Zielobjekten abweichen. Die endgültige Entscheidung erfolgt anhand der im Datenblatt angegebenen Remissionsbedingungen und eines Tests mit realen Mustern.
Ist ein Ultraschallsensor für transparente Objekte besser geeignet?
Die geringere Beeinflussung durch Farbe und Transparenz ist ein wichtiger Vorteil. Dennoch sollte er nicht automatisch gewählt werden, ohne Schallreflexion des Zielobjekts, Blindzone, Luftströmung und Temperatur zu bewerten.
Kann ein Abstandssensor für die Maschinensicherheit eingesetzt werden?
Universelle Messsensoren gelten nicht automatisch als Sicherheitsbauteile. Besteht eine Personenschutzaufgabe, müssen ein entsprechend der Risikobeurteilung zertifiziertes Sicherheitsprodukt und eine sichere Steuerungsarchitektur ausgewählt werden.
Offizielle SICK-Quellen
- Abstands- und LiDAR-Sensoren: vom Mikrometer bis zur Meile
- Abstandssensor Dx50-2 PRO
- Abstandsmessung über große Entfernungen mit DT1000 und DL1000
- SICK Support-Portal: Distanzsensoren