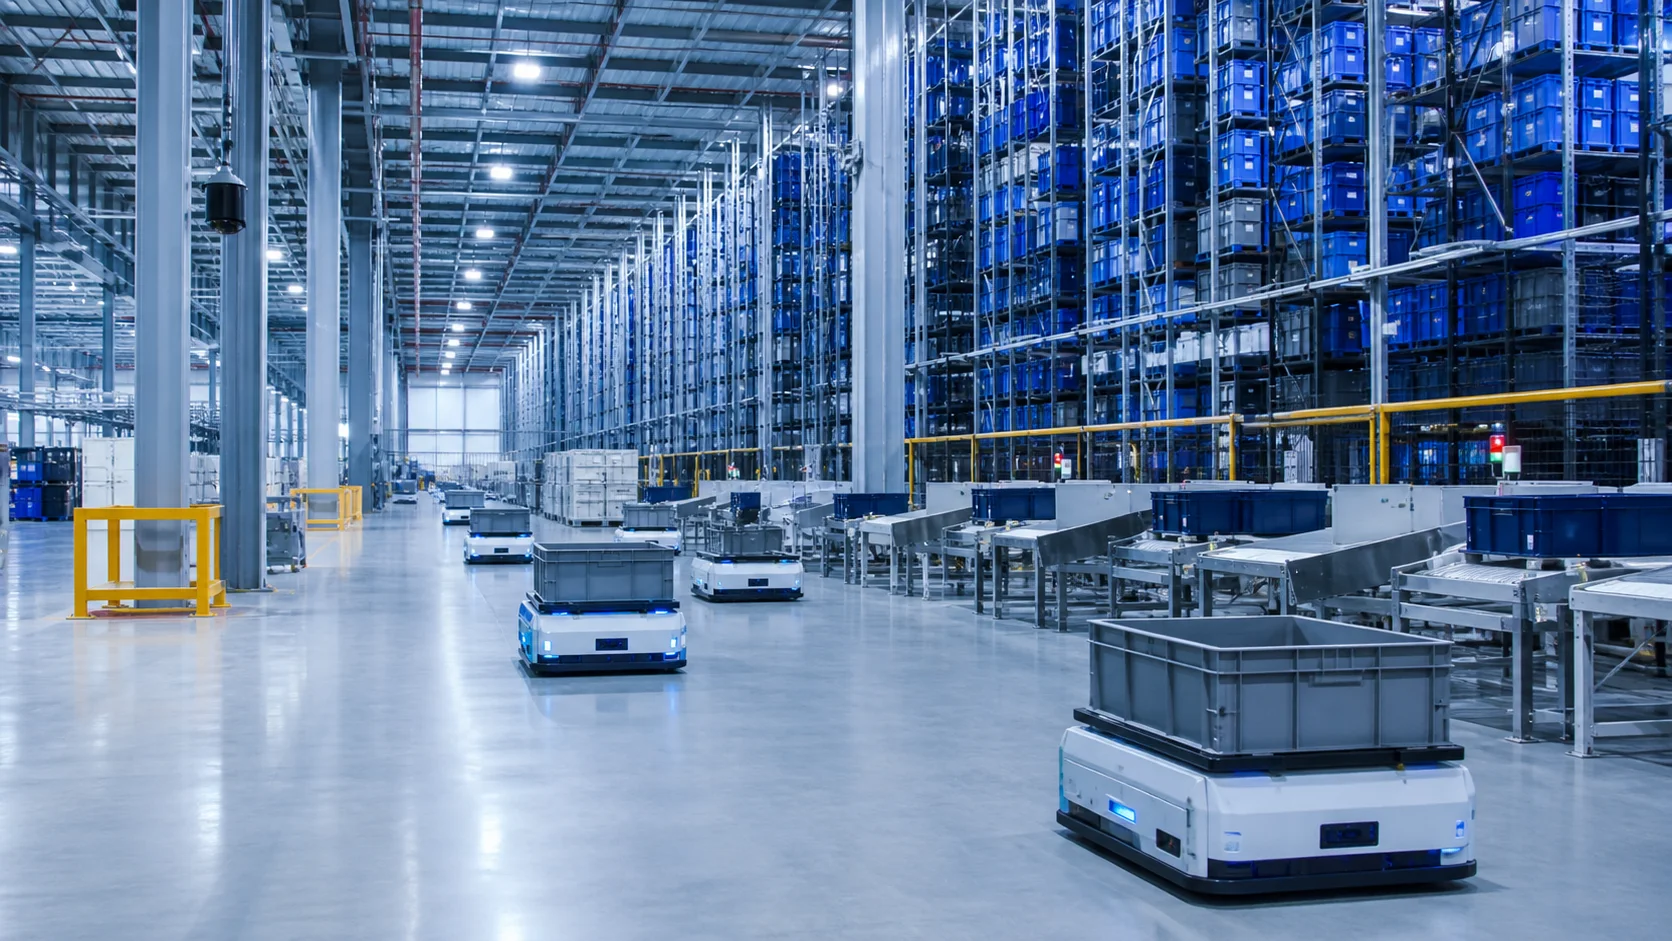
Schwankende Zykluszeit
Die Palettentransportzeit sollte nicht vom Bediener oder der Schicht abhängen. Der Materialfluss muss vorhersehbar sein.
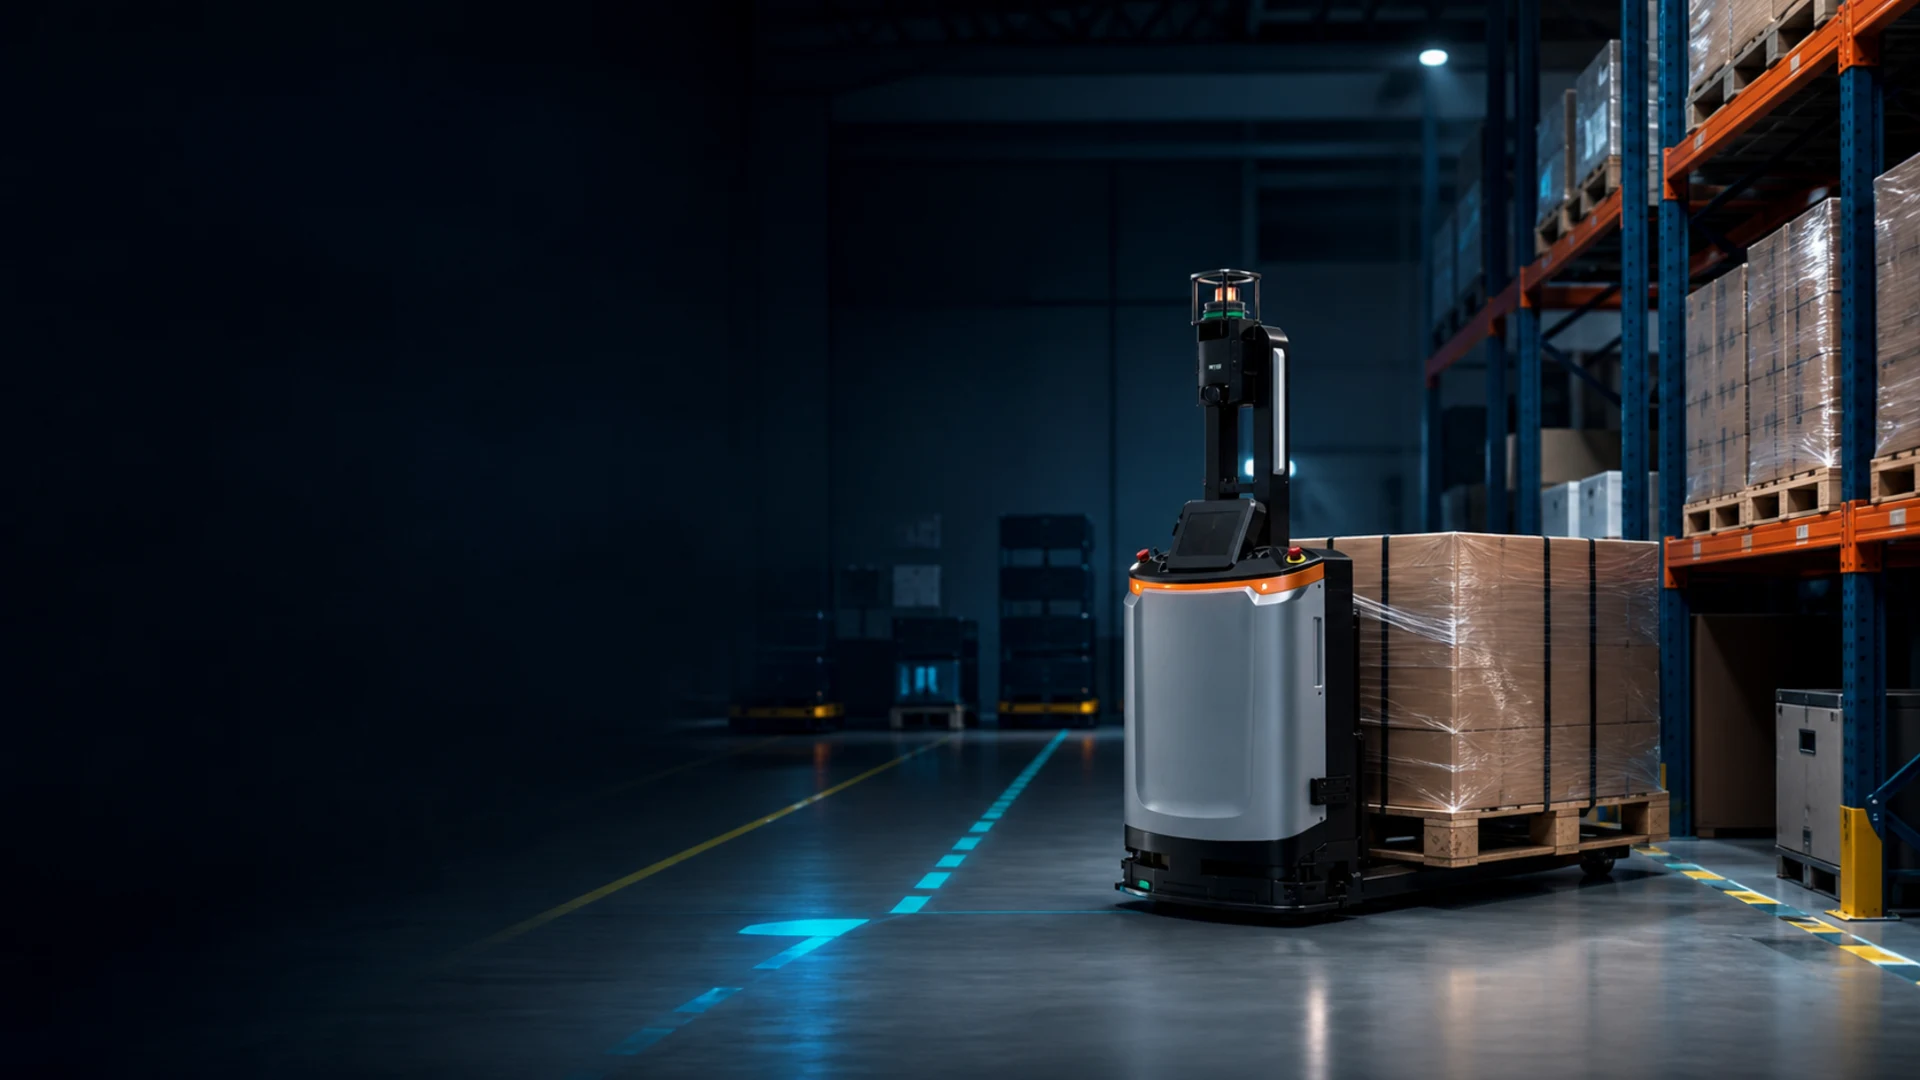
Die FMR-Familie nimmt Paletten autonom vom Boden, von Übergabestationen und aus Regalebenen auf und standardisiert den Schwerlastfluss zwischen Lager, Produktion und Versand.
Ansehen
Die Palettentransportzeit sollte nicht vom Bediener oder der Schicht abhängen. Der Materialfluss muss vorhersehbar sein.
In Gängen, in denen sich Personen- und Fahrzeugverkehr kreuzen, müssen Geschwindigkeit, Abstand und Anhalten kontrolliert werden.
Im System muss nachvollziehbar sein, welche Palette wann wohin transportiert wurde.
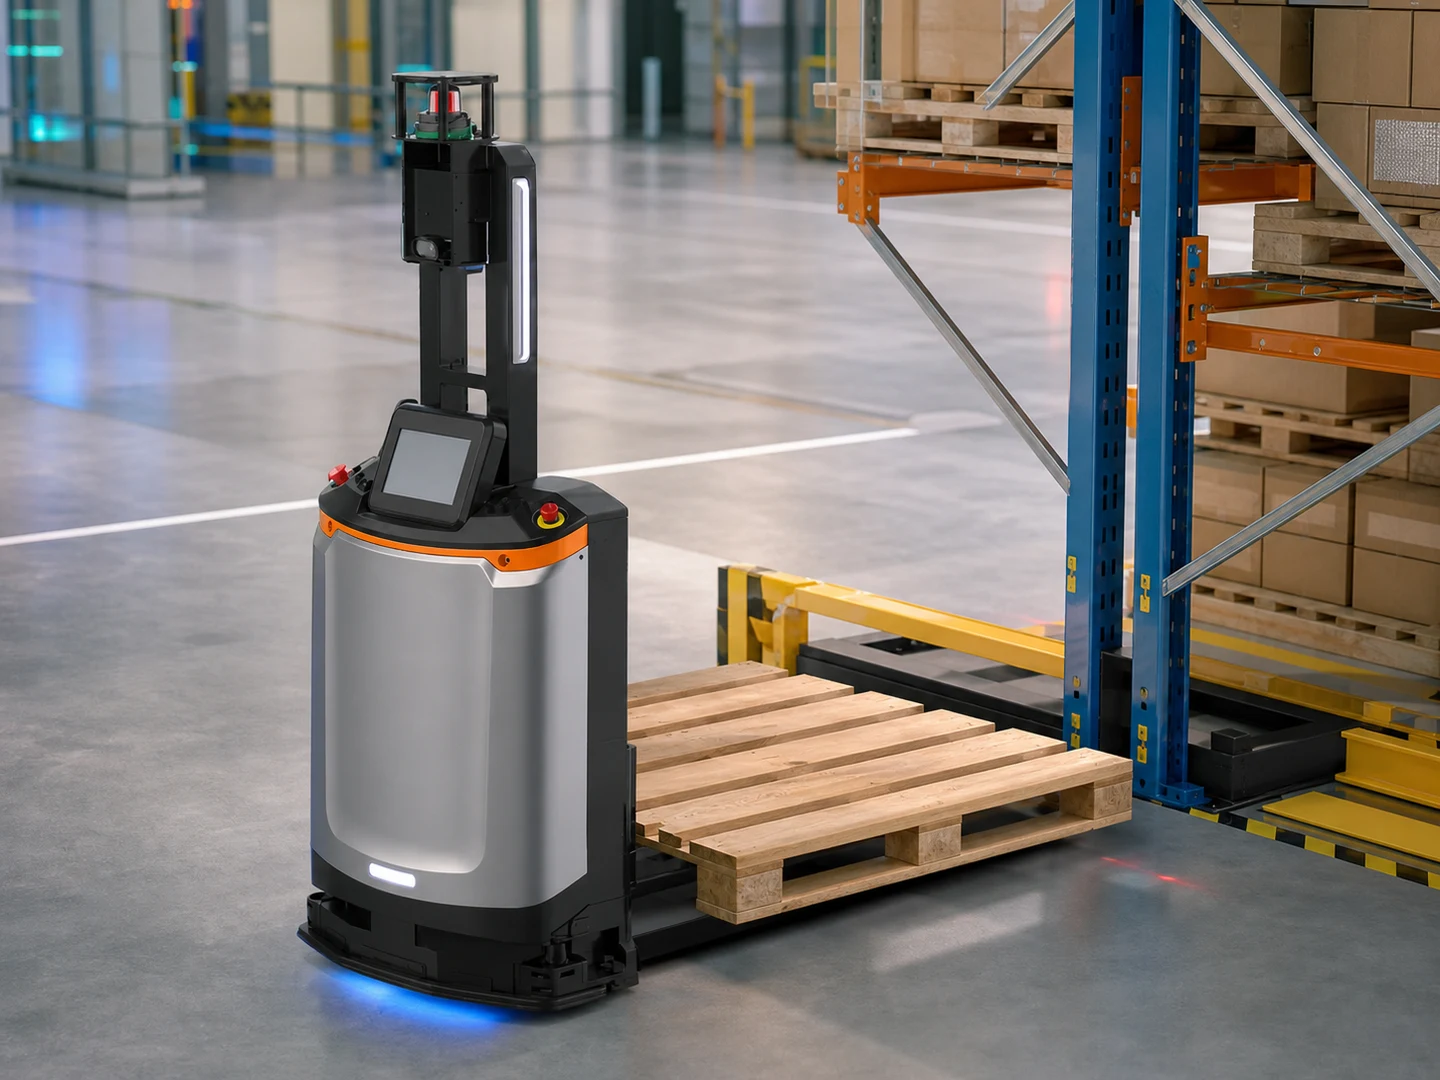
FMR ist auf den automatischen Transport von Standardbehältern und Paletten ausgelegt. Mit hochpräziser Laser-SLAM-Navigation nimmt er Paletten vom Boden, von Übergabestationen und aus Regalebenen auf und standardisiert den Schwerlastfluss zwischen Lager, Produktion und Versand.
Die FMR-Modelle nutzen dieselbe Navigationsinfrastruktur und unterscheiden sich nach Palettenabmessungen, Regalhöhe und Gangbreite.
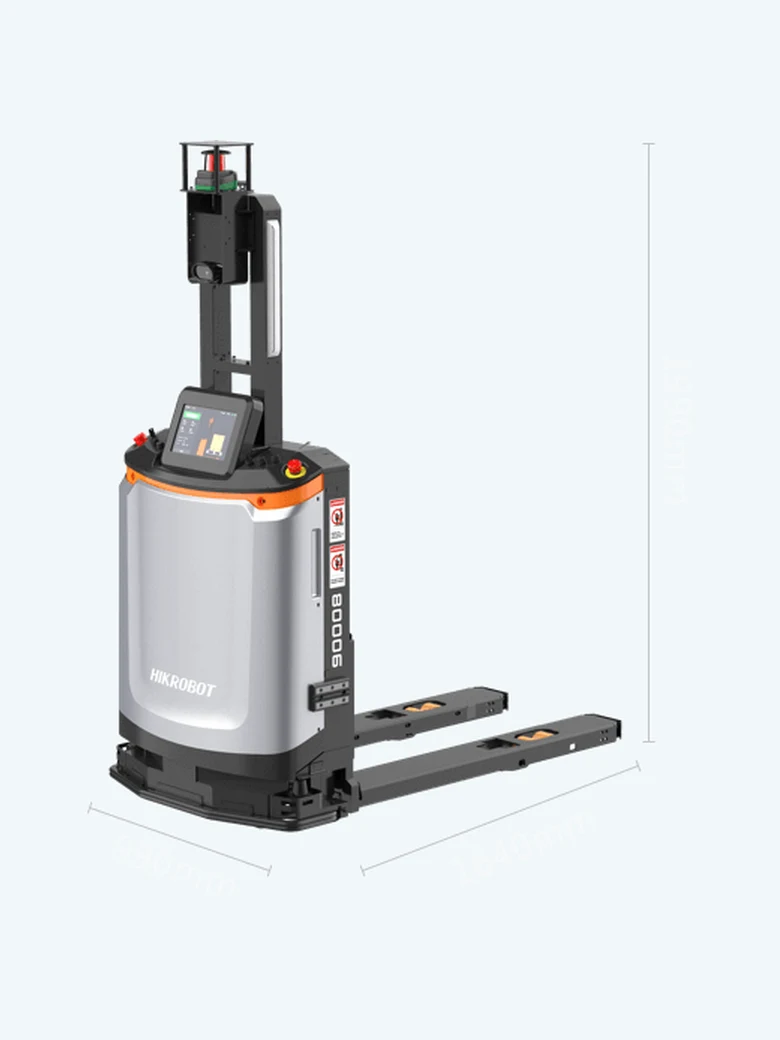
Modell mit hoher Tragfähigkeit zur Palettenaufnahme vom Boden und von Übergabepunkten.
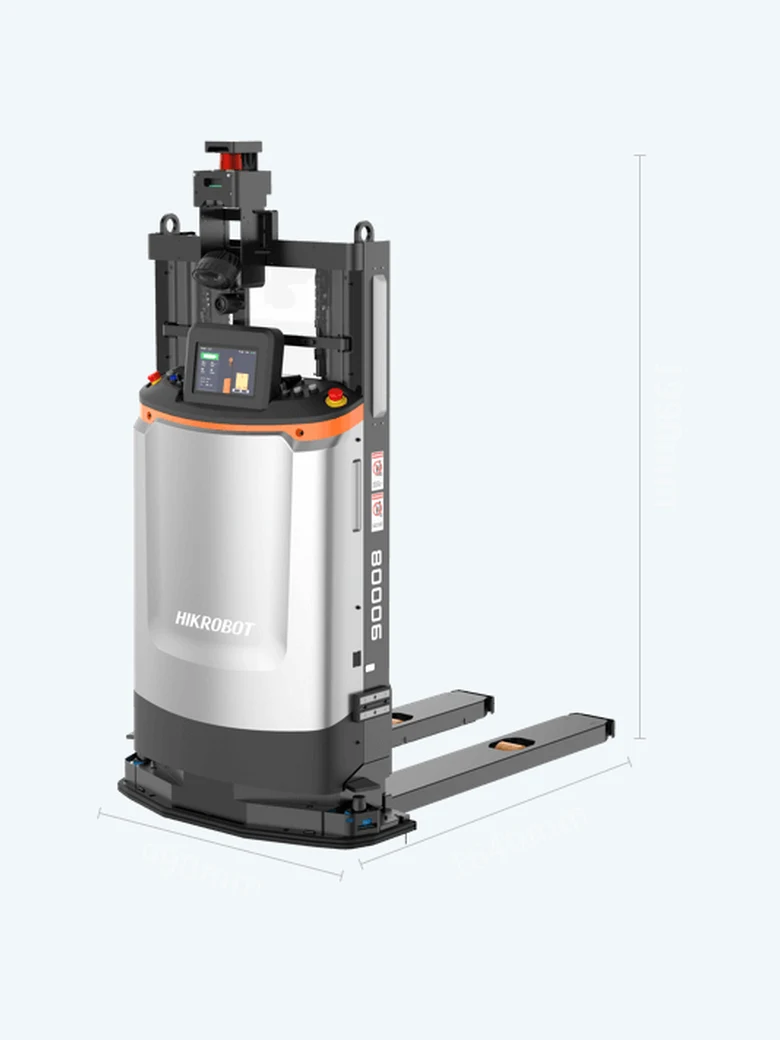
Erreicht Regalebenen und übernimmt Ein- und Auslagerungsprozesse.
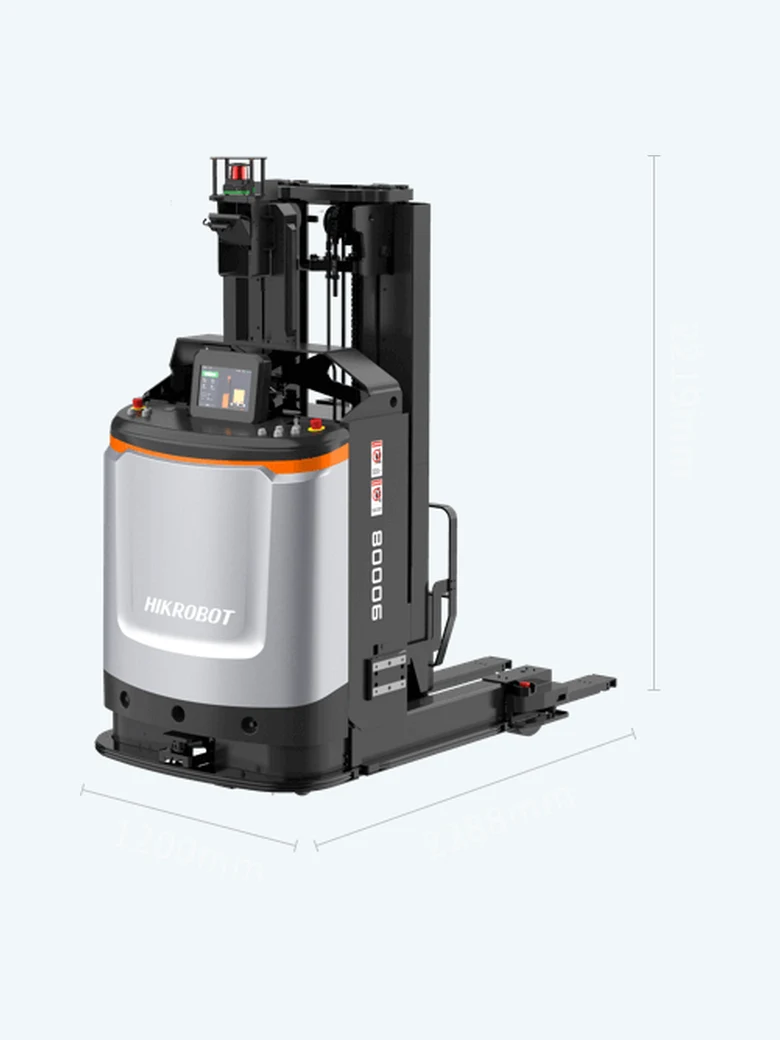
Das Modell mit der größten Hubhöhe der Baureihe arbeitet in Regalanlagen mit hohen Lagerebenen.
Manövriert mit omnidirektionalem Antrieb in der schmalsten für die Baureihe geeigneten Gangbreite.
Ermöglicht omnidirektionale Bewegungen beim Transport kleiner Paletten und Wagen.
Die Werte stammen aus der Hikrobot-Produktdokumentation. Zykluszeiten und Kapazitäten werden gesondert anhand der Projektbedingungen berechnet.
| Merkmal | F3-1500 | F4-1000C | F5-1600 | F1-300T | F1-500T |
|---|---|---|---|---|---|
| Ideale Tragfähigkeit (kg) | 1.500 | 1.000 | 1.600 | 300 | 500 |
| Max. Hubhöhe (mm) | 200 | 2031 | 3000 | 340 | 400 |
| Min. Gangbreite (m) | 2,1 | 2,052 | 2,7 | 1,4 | 1,9 |
| Hubgeschwindigkeit mit/ohne Last (mm/s) | 25/25 | 100/135 | 120/150 | 50/50 | 50/50 |
| Navigation | Laser-SLAM | Laser-SLAM | Laser-SLAM | Laser-SLAM | Laser-SLAM |
| Fahrmodus | Lenkantrieb | Lenkantrieb | Lenkantrieb | Omnidirektional | Omnidirektional |
| Abmessungen L*W*H (mm) | 1632*870*1990 | 1640*990*1990 | 2288*1200*2219 | 1093*745*1940 | 1567*800*1940 |
| Ideale Geschwindigkeit (m/s) | 1,5 | 1,2 | 1,5 | 1,0 | 1,0 |
| Sicherheitsabsicherung | Laser + mechanische Absicherung | Laser + mechanische Absicherung | Laser + mechanische Absicherung | Laser + mechanische Absicherung | Laser + mechanische Absicherung |
| Positioniergenauigkeit (mm, °) | ±10, ±1 | ±10, ±1 | ±10, ±1 | ±10, ±1 | ±10, ±1 |
| Ladezeit (Stunden) | ≤2 | ≤2 | 2,0 | 1,5 | 1,5 |
| Betriebsdauer (Stunden) | 6–8 | 6–8 | 6–8 | 6–8 | 6–8 |
Die Schmalgangauslegung mit hoher Lagerdichte ermöglicht mehr Palettenstellplätze auf gleicher Fläche. FMR arbeitet auch bei geringeren Gangbreiten ohne Einbußen bei der Manövrierfähigkeit; durch die Aufnahme von Paletten vom Boden, von Stationen und aus Regalebenen hält er den Materialfluss aufrecht.
Lasten werden von Palettenstellplätzen am Boden aufgenommen und ohne Bedienpersonal zum Zielort transportiert.
Die Palette wird unter Beibehaltung der Positioniergenauigkeit in das Regalfach eingelagert und wieder entnommen.
Volle Paletten am Linienende werden planmäßig ins Lager und Rohmaterialpaletten zur Linie transportiert.
Die Palettenbereitstellung an den Versandtoren erfolgt automatisch in der Reihenfolge der Aufträge.
Kunden- und Anlageninformationen wurden aufgrund von Vertraulichkeitsverpflichtungen anonymisiert.
Teilen Sie uns Ihr Lastprofil, Ihre angestrebte Kapazität und Ihre Platzbeschränkungen mit; gemeinsam bewerten wir die passende Architektur.
Lager- und Materialflussanalyse anfordern Ihre Anfrage wird direkt an das zuständige Engineering-Team weitergeleitet.
Mit Oskon gibt es keine Probleme!
Hinterlassen Sie Ihre Kontaktdaten. Unsere erfahrenen Ingenieure melden sich bei Ihnen für ein auf Ihren Bedarf abgestimmtes Erstgespräch.