Motion Control umfasst mehr als das bloße Starten und Stoppen eines Motors. Position, Geschwindigkeit, Drehmoment, Synchronisation, elektronische Kurvenscheibe, Kinematik, sichere Bewegung und Zykluszeit werden im Rahmen einer gemeinsamen Maschinenzielsetzung gesteuert. Der aktuelle Ansatz von Siemens vereint SIMATIC-Steuerungen, SINAMICS-Antriebe, SIMOTICS-Motoren, PROFINET-Kommunikation und TIA Portal-Engineering in einem skalierbaren System. Die passende Lösung entsteht jedoch nicht durch die Wahl der leistungsstärksten Steuerung, sondern durch die quantitative Beschreibung der mechanischen Last und des Bewegungsprofils sowie die Zuordnung jeder Achsaufgabe zur geeigneten Hardwareklasse.
Erstellen Sie das Bewegungsprofil vor der Produktliste
Das erste Dokument bei der Auswahl einer Servoachse sollte nicht der Motorkatalog, sondern das Bewegungsprofil sein. Definiert werden Start- und Zielposition, Bewegungsdauer, Höchstgeschwindigkeit, Beschleunigung und Verzögerung, Verweilzeiten, Wiederholungszahl im Zyklus sowie das erwartete Stillsetzverhalten im Notfall. Bei rotatorischen Achsen werden Durchmesser und Übersetzungsverhältnis berücksichtigt, bei linearen Achsen Spindelsteigung, Riemen-Riemenscheiben-Übersetzung oder Eigenschaften des Linearmotors. Die Lastmasse allein reicht nicht aus: Das auf die Achse bezogene Massenträgheitsmoment der Last, Reibung, unausgeglichene Kräfte, Schwerkrafteinfluss und externe Prozesskräfte verändern den Drehmomentbedarf.
Ein häufiger Fehler ist die Verwechslung des Nenndrehmoments aus dem Katalog mit dem kurzzeitigen Spitzendrehmoment. Eine Achse, die beim Beschleunigen ein hohes Drehmoment benötigt, kann im restlichen Zyklus mit geringer Last laufen; das thermische Modell von Antrieb und Motor muss jedoch den gesamten Zyklus berücksichtigen. Ebenso gleicht ein hochauflösender Geber weder mechanisches Spiel noch einen nachgiebigen Riemen oder großes Getriebespiel automatisch aus. Abnahmekriterien müssen sich auf die Positions- und Zeitgenauigkeit am tatsächlichen Bearbeitungspunkt des Produkts beziehen, nicht auf die Werte an der Motorwelle.
Standard-, erweiterte und fortgeschrittene Motion-Control-Funktionen
Der aktuelle Auswahlansatz von Siemens für SIMATIC Controller unterteilt die Bewegungsanforderungen in drei Stufen. Standard Motion Control umfasst Aufgaben wie Drehzahlregelung, Positionierung, Messeingang, Nockenausgang und grundlegenden Gleichlauf. Erweiterte Funktionen decken elektronische Kurvenscheiben und komplexere synchrone Bewegungen ab; die fortgeschrittene Stufe richtet sich an Anforderungen wie CPU-übergreifenden Gleichlauf und mehrachsige Kinematik. Diese Einteilung sollte nicht als Marketingbezeichnung, sondern als Konstruktionsentscheidung verwendet werden, die Technologieobjekte, Achsanzahl, Zyklusauslastung und Lizenzbedarf bestimmt.
| Bewegungsaufgabe | Typischer Bedarf | Zu prüfender Siemens-Ansatz | Zu prüfende Grenze |
|---|---|---|---|
| Drehzahlachse oder einfache Positionierachse | Einzelachse, rezeptabhängige Geschwindigkeit, Punkt-zu-Punkt-Bewegung | SIMATIC Standard Motion Control und geeigneter SINAMICS-Antrieb | CPU-Technologieressourcen, Antriebszyklus und tatsächliche Positioniergenauigkeit |
| Gleichlaufachse | Elektronisches Getriebe, Druckmarke, produktsynchrones Schneiden | Technologieobjekte der S7-1500 oder T-CPU und PROFINET IRT | Leitwertquelle, Kommunikationszyklus, Jitter und Geberarchitektur |
| Elektronische Kurvenscheibe | Geschwindigkeitsabhängiges Folgeprofil, Produktformatwechsel | Erweiterte Motion-Control-Funktionen der SIMATIC S7-1500 T-CPU | Auflösung der Kurvenscheibentabelle, Neuberechnung und CPU-Ressourcen |
| Kinematik | Kartesische, Delta- oder vergleichbare koordinierte Bewegung | T-CPU der geeigneten Leistungsklasse und Kinematikobjekt im TIA Portal | Achsanzahl, Arbeitsraum, Singularitäten und mechanische Kalibrierung |
| Sichere Bewegung | Sicher abgeschaltetes Moment, sicherer Stopp oder sicher begrenzte Geschwindigkeit | F/TF-Steuerung, PROFIsafe und unterstützte SINAMICS Safety Integrated-Funktionen | Risikoanalyse, gewählte Antriebslizenz, Sensorstruktur und Validierung |
| Bestehende SIMOTION-Anlage | Weiterbetrieb der installierten Maschine oder geplante Umstellung | Lebenszyklusplan und angestrebte SIMATIC T-CPU-Architektur | Softwarefunktionen, Bibliotheken, Feldnetzwerk und Zeitplan für die Ersatzteilversorgung |
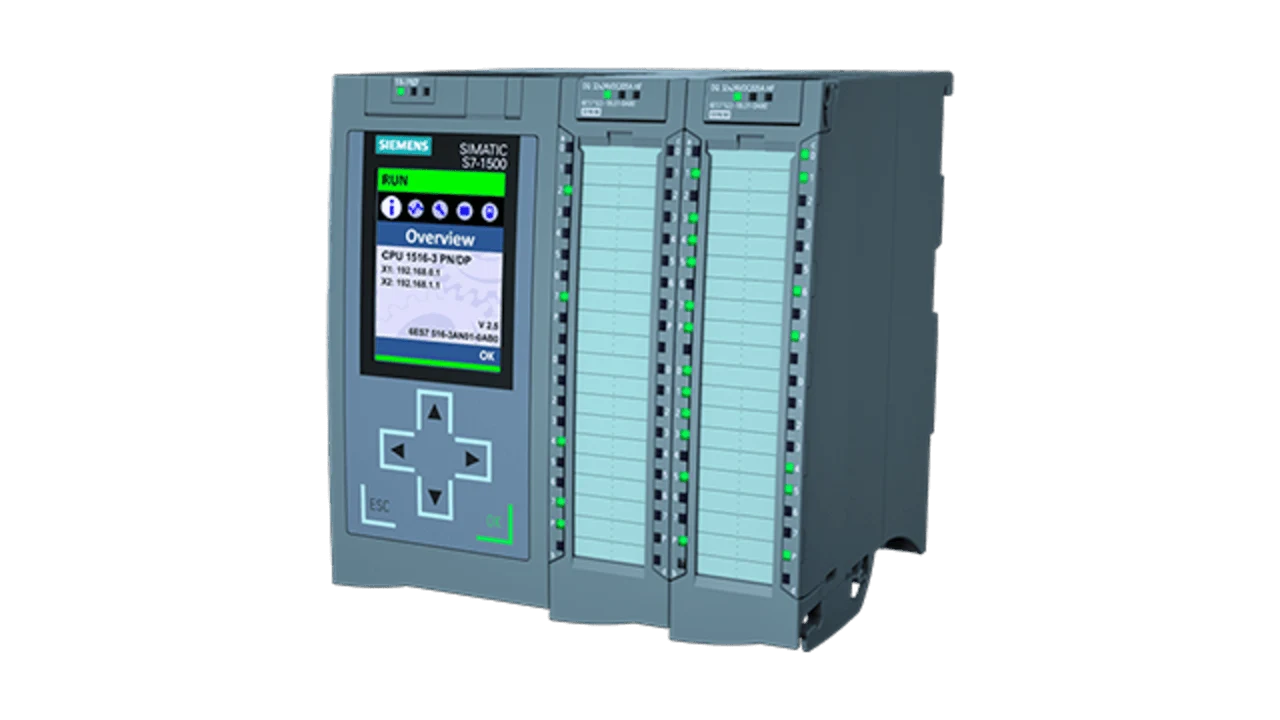
SIMATIC S7-1500 T-CPU: Maschinensteuerung und Motion Control in einem Projekt
Die SIMATIC S7-1500 T-CPU-Familie verbindet die Steuerungsplattform S7-1500 mit erweiterten Bewegungsfunktionen. Neben der zentralen T-CPU für den Schaltschrank stehen dezentrale Varianten auf ET 200SP-Basis, PC-basierte und antriebsintegrierte Optionen zur Verfügung. Diese Vielfalt dient nicht dazu, in jedem Projekt dieselbe CPU einzusetzen, sondern ermöglicht die Auswahl einer Steuerungsbauform passend zu Maschinenlayout, Rechenlast, Achsdichte und Instandhaltungsstandard. TF-Varianten kommen infrage, wenn auch fehlersichere Funktionen auf derselben Steuerungsplattform zusammengeführt werden sollen.
Technologieobjekte im TIA Portal entkoppeln das Anwenderprogramm von der direkten Verwaltung jedes einzelnen antriebsnahen Details. Objekte wie Drehzahlachse, Positionierachse, Gleichlaufachse, externer Geber, Kurvenscheibe und Kinematik strukturieren Parameter, Zustandswörter und Befehlsschnittstellen. Ein Technologieobjekt ersetzt jedoch keine korrekten mechanischen Parameter. Achsskalierung, Übersetzungsverhältnis, Verfahrgrenzen, Dynamikgrenzen und Referenzierverhalten müssen mit der Maschinenzeichnung abgeglichen werden.
Wählen Sie die CPU nicht allein nach der Achsanzahl aus
Auch bei gleicher Achsanzahl kann sich die Steuerungsauslastung zweier Maschinen unterscheiden. Zehn Achsen mit einfacher Positionierung verbrauchen nicht dieselben Technologieressourcen wie zehn Achsen mit elektronischer Kurvenscheibe, CPU-übergreifendem Gleichlauf und Kinematik. Die Siemens-Funktionshandbücher geben die Motion-Control-Ressourcen der CPUs und den Ressourcenverbrauch jedes Technologieobjekts versionsabhängig an. Bei der Auslegungsberechnung müssen Achstypen, Geber, Kurvenscheiben, Messeingänge, Kinematikobjekte und Reserven für künftige Erweiterungen gemeinsam berücksichtigt werden.
Programmzyklus und Servo-Applikationszyklus müssen ebenfalls getrennt betrachtet werden. Eine hohe CPU-Auslastung durch HMI-, Rezept-, Gateway- oder Datenerfassungsfunktionen darf die Bewegungsaufgabe nicht beeinträchtigen. Während der Inbetriebnahme werden die Laufzeiten der Programmbausteine, die Kommunikationslast und das Verhalten der Technologiealarme überwacht. Werden die CPU-Ressourcen nur für die aktuelle Maschine ausgelegt, kann das Hinzufügen von Formaten oder Achsen einen vermeidbaren Hardwaretausch erforderlich machen.
PROFINET IRT und Antriebskommunikation
Synchrone Bewegung erfordert, dass ein Befehl nicht nur mit dem richtigen Wert, sondern auch zu einem vorhersehbaren Zeitpunkt eintrifft. PROFINET IRT wird mit geeigneten Steuerungen, Netzwerkkomponenten und Antrieben für deterministische Bewegungskommunikation eingesetzt. Die Bezeichnung „IRT“ im Netzwerknamen allein reicht jedoch nicht aus. Topologie, unterstützte Gerätezyklen, Auslegung der Synchronisationsdomäne, Switch-Auswahl und gemeinsam genutzter Netzwerkverkehr müssen im TIA Portal-Projekt geprüft werden. Es darf nicht davon ausgegangen werden, dass sich mit Standard-Büro-Ethernet dasselbe physikalische Verhalten erzielen lässt.
Auch Kabelführung, Schirmung, Potenzialausgleich und Steckverbinderqualität sind Bestandteil der Bewegungsqualität. Sporadische Kommunikationsfehler können sich während der Produktion als zufällige Stillstände oder Verlust der Achssynchronisation zeigen. Diagnoseinformationen verwaltbarer Switches, Portstatistiken und PROFINET-Gerätediagnosen sollten in HMI-Meldungen eingebunden werden; eine allgemeine Meldung wie „Antriebsfehler“ allein genügt nicht.
SINAMICS S210: Systemansatz für dynamische Servoachsen
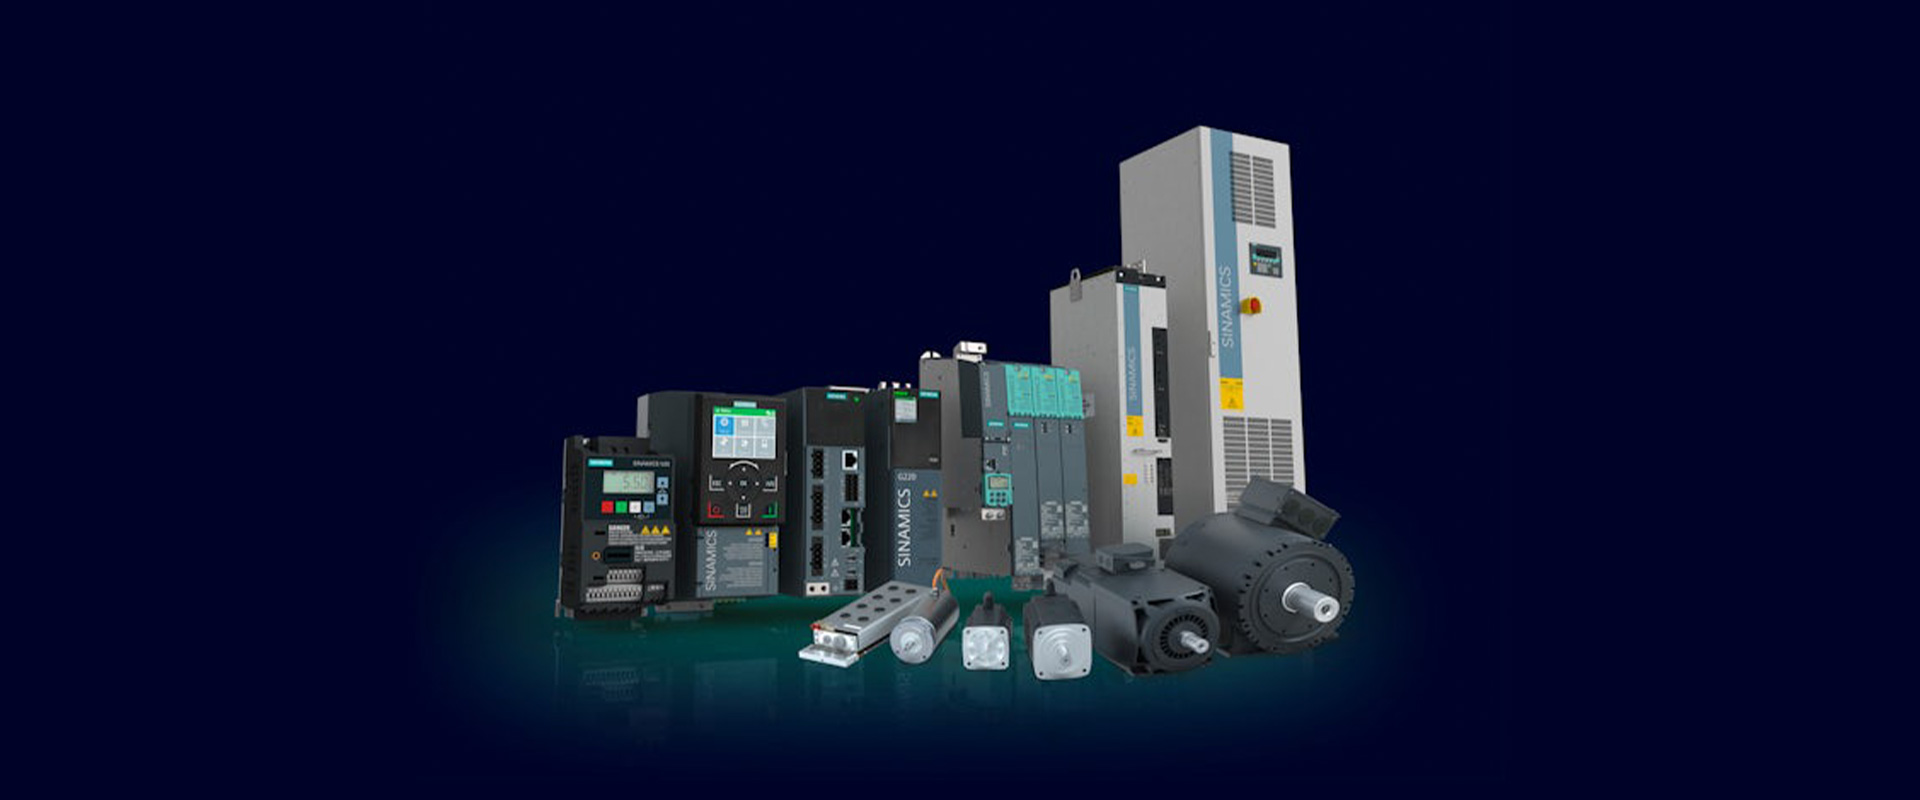
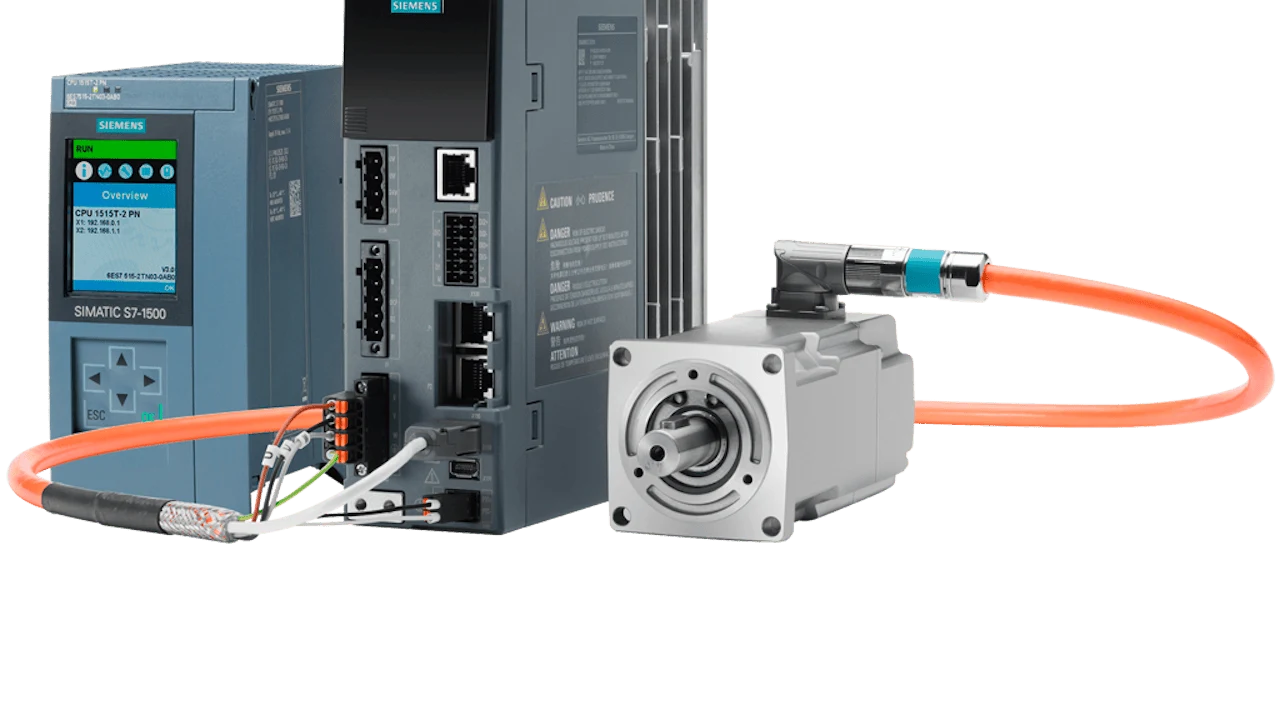
SINAMICS S210 wird auf der aktuellen offiziellen Produktseite von Siemens als Servoantriebssystem für komplexe und dynamische Bewegungsanwendungen im Bereich von 0,1 kW bis 7 kW beschrieben. Es kann über PROFINET IRT an das SIMATIC-Steuerungssystem angebunden werden; laut den aktuellen Angaben zu V6.3 ist in unterstützten Konfigurationen auch eine EtherNet/IP-Option verfügbar. Leistungsklasse, Netzspannung, Motorfamilie und Kommunikationsoption müssen anhand des vollständigen Bestellcodes aufeinander abgestimmt werden; es darf nicht angenommen werden, dass alle Merkmale der Produktfamilie in jeder Variante verfügbar sind.
Für den S210 kommen die Motoroptionen SIMOTICS S-1FK2, S-1FT2 oder S-1FS2 in hygienegerechter Ausführung infrage. Das Einkabel-Anschlusskonzept OCC vereinfacht mit geeigneten Systemkomponenten den Leistungs- und Geberanschluss. Diese Vereinfachung hebt die Anforderungen an Kabellänge, Leitungsklasse für bewegte Anwendungen, Steckerausrichtung, Bremsleitung und EMV jedoch nicht auf. Kabel und Motor sollten nicht als bloßes Antriebszubehör, sondern als Bestandteile des freigegebenen Servosystems ausgewählt werden.
Safety Integrated: Eine Merkmalliste ist keine Sicherheitsfunktion
Die Produktfamilie SINAMICS S210 bietet verschiedene Safety Integrated-Funktionen für sicher abgeschaltetes Moment (STO), sicheres Stillsetzen und sichere Bewegungsüberwachung. Siemens weist ausdrücklich darauf hin, dass bestimmte erweiterte Funktionen über eine optionale Lizenz aktiviert werden. Dass eine Funktion innerhalb der Produktfamilie verfügbar ist, bedeutet nicht, dass die Maschine automatisch PL e oder SIL 3 erreicht. Risikobeurteilung, Sensoren, F-CPU, PROFIsafe-Kommunikation, Antriebsparameter, Bremse und mechanisches Stillsetzverhalten müssen gemeinsam bewertet werden.
STO soll beispielsweise die Drehmomenterzeugung des Motors sicher verhindern; es hält weder eine vertikale Last mechanisch fest noch bringt es eine rotierende Masse über eine kontrollierte Rampe zum Stillstand. Wird eine sicher begrenzte Geschwindigkeit (SLS) benötigt, müssen die Quelle der Geschwindigkeitsinformation, die Reaktion bei Grenzwertüberschreitung und die Verknüpfung mit der Schutztür definiert werden. Die Abnahmeprüfung darf sich nicht darauf beschränken, einen Sicherheitstaster zu betätigen und den Motorstillstand zu beobachten; auch Einzelfehler, Rückführungsverlust, Wiederanlauf und Anhaltezeit müssen geprüft werden.
SIMOTICS-Motor auf Lastträgheit und Mechanik abstimmen
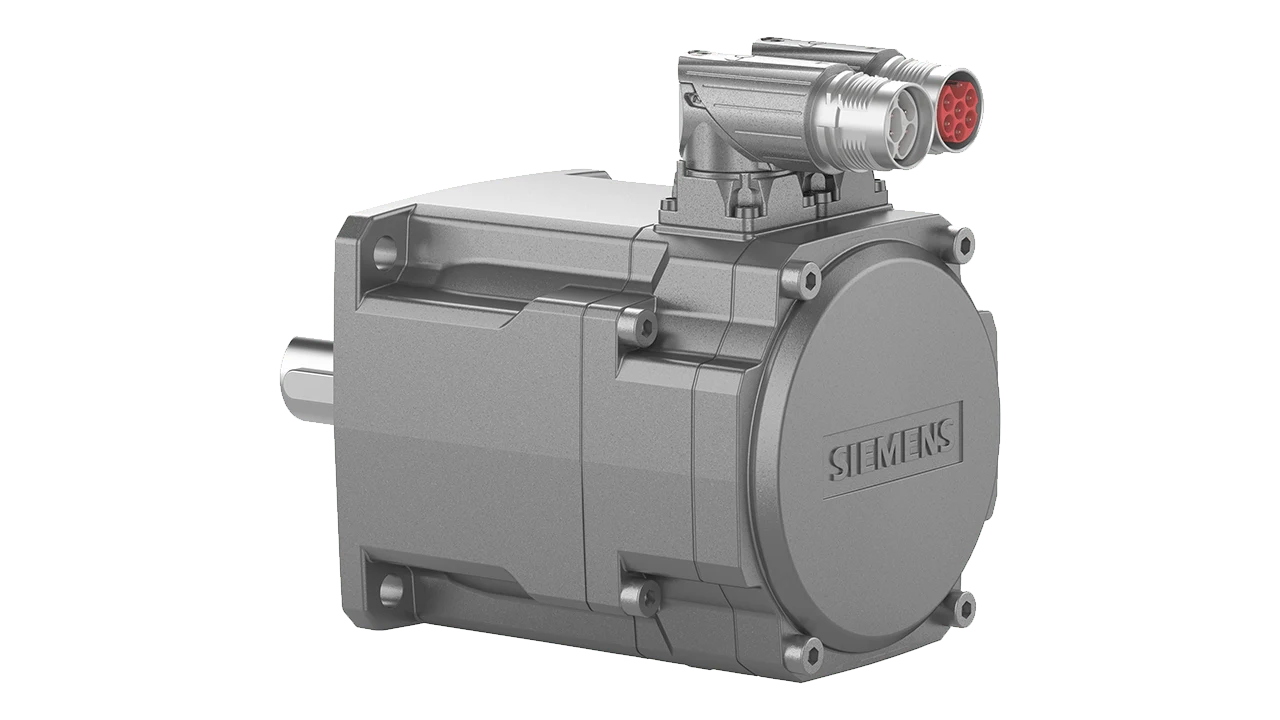
SIMOTICS S-1FK2 ist als kompakter, dynamischer Servomotor positioniert, S-1FT2 dagegen für Anwendungen, die eine größere Auswahl an Drehmomenten und Trägheitsmomenten erfordern. Das aktuelle Siemens-Portfolio unterstützt die Abstimmung von Last und Motor mit niedrigen, mittleren und hohen Trägheitsklassen. Eine geringe Rotorträgheit kann bei schneller Beschleunigung vorteilhaft sein; bei einem Mechanismus mit veränderlicher oder großer Lastträgheit kann eine höhere Rotorträgheit die Stabilität verbessern. Der „schnellste Motor“ ist nicht immer der am besten geeignete.
Bei der Motordimensionierung werden RMS-Drehmoment, Spitzendrehmoment, Höchstdrehzahl, thermische Zeitkonstante, Umgebungstemperatur, Aufstellhöhe, Einbaulage und Bremsenbedarf geprüft. Wird ein Getriebe ergänzt, müssen Übersetzung, Wirkungsgrad, Spiel, zulässige Eingangsdrehzahl und Belastungen der Abtriebslager in die Systemauslegung einfließen. Geberauflösung und mechanische Genauigkeit sind unterschiedliche Größen. Das thermische Modell muss anhand der Motordaten im Antrieb und des realen Prozesszyklus überprüft werden; bei Achsen, die über längere Zeit ein hohes Drehmoment bei niedriger Drehzahl benötigen, sind die Kühlbedingungen besonders zu untersuchen.
Elektronische Kurvenscheibe, Synchronisation und Kinematik
Ein elektronisches Getriebe stellt eine Beziehung mit festem Übersetzungsverhältnis zwischen der Folgeachse und der Position der Leitachse her. Eine elektronische Kurvenscheibe beschreibt diese Beziehung dagegen durch eine Kurve, die sich entsprechend dem Produktzyklus verändert. Typische Beispiele sind fliegende Sägen, rotierende Messer, Druckmarkenkorrektur sowie Füll-, Verschließ- und Verpackungsmechanismen. Bei der Erstellung einer Kurvenscheibe werden nicht nur die geometrischen Positionen, sondern auch die Stetigkeit von Geschwindigkeit und Beschleunigung untersucht; abrupte Übergänge können das Antriebsdrehmoment und mechanische Schwingungen erhöhen.
Ein Kinematikobjekt wandelt ein in kartesischen Koordinaten vorgegebenes Ziel in die Bewegung mehrerer Gelenk- oder Linearachsen um. Der verwendete Kinematiktyp, der Arbeitsraum, die Achsgrenzen und das Verhalten an Singularitäten müssen anhand der gewählten Technologieversion der T-CPU geprüft werden. Ein korrekt dargestelltes digitales Modell bedeutet nicht, dass die mechanische Kalibrierung abgeschlossen ist. Werkzeugmittelpunkt, Nullpunkte, mechanische Offsets und tatsächliche Werkstückkoordinaten werden vermessen und in das System übernommen.
TIA Portal, Überwachung und virtuelle Inbetriebnahme
Das Engineering von Steuerung, Antrieb und Technologieobjekten im selben TIA Portal-Projekt erleichtert die Verwaltung von Gerätenamen, Telegrammen, Achsparametern und Diagnosen in einem gemeinsamen Kontext. Überwachungs- und Trace-Funktionen können verwendet werden, um Sollposition, Istposition, Geschwindigkeit, Drehmoment und Schleppfehler auf derselben Zeitachse zu vergleichen. Das Trace-Ergebnis sollte als Diagramm gespeichert und zusammen mit dem verwendeten Rezept, der Last, der Softwareversion und den Abtastbedingungen in das Abnahmeprotokoll aufgenommen werden.
S7-PLCSIM Advanced kann verwendet werden, um das Verhalten unterstützter SIMATIC Controller ohne physische CPU zu testen und in umfassendere Szenarien der virtuellen Inbetriebnahme einzubinden. Die DriveSim-Werkzeuge unterstützen zudem die Integration des Antriebsstrangs in die Maschinensimulation. Die Simulation hilft, mechanische Kollisionen und Ablaufprobleme frühzeitig zu erkennen; sie ersetzt jedoch weder das thermische Verhalten des realen Motors noch die EMV-Eigenschaften der Verkabelung, das Haltevermögen der Bremse oder sicherheitstechnische Messungen vor Ort. Der Umfang des virtuellen FAT und des realen SAT muss daher getrennt definiert werden.
Lebenszyklusentscheidung für die installierte SIMOTION-Basis
SIMOTION ist ein Siemens-System, das seit vielen Jahren in Produktionsmaschinen mit anspruchsvollen Bewegungsaufgaben eingesetzt wird. Laut der aktuellen Lebenszyklusinformation von Siemens ist das SIMOTION-System bis 2026 verfügbar; nach der Abkündigung der SIMOTION D Produkte ist deren Bereitstellung als Ersatzteile bis 2035 geplant. Als moderne Nachfolgelösung wird die SIMATIC T-CPU genannt. Diese Information bedeutet nicht, dass jede laufende SIMOTION-Maschine sofort ersetzt werden muss. Ersatzteile, Softwarewerkzeuge, Fachwissen und Produktionsrisiken sind gemeinsam zu bewerten.
Bei einem Migrationsprojekt werden nicht nur Hardware-Bestellnummern zugeordnet. Technologieobjekte, Anwenderbibliotheken, Synchronisierung, Kurvenscheibentabellen, Antriebstelegramme, Sicherheitsprogramm, HMI-Variablen und Anbindungen an übergeordnete Systeme werden inventarisiert. An der bestehenden Maschine werden Referenz-Traces und Zyklusdaten aufgezeichnet. Das neue T-CPU-Projekt wird bei identischen Produktrezepturen mit diesen Referenzen verglichen. Eine „Eins-zu-eins-Migration“, die nicht innerhalb des geplanten Wartungszeitfensters erprobt wurde, birgt Produktionsrisiken.
Reihenfolge der Inbetriebnahme
- Mechanik überprüfen: Freigängigkeit, Bewegungsrichtung, Getriebeübersetzung, Bremse, Verfahrgrenzen und mechanische Blockaden werden geprüft.
- Elektrische Sicherheit sicherstellen: Netzversorgung, Schutzmaßnahmen, Erdung, Schirmung sowie Motor- und Geberleitungen werden messtechnisch geprüft.
- Einzelachse in Betrieb nehmen: Motordaten, Drehrichtung, Geber, Betrieb bei niedriger Geschwindigkeit und Not-Halt-Verhalten werden geprüft.
- Regelung einstellen: Die Reglereinstellung erfolgt mit geeigneter Last; Schwingungen und Schleppfehler werden anhand von Trace-Aufzeichnungen untersucht.
- Koordination ergänzen: Synchronachsen, Kurvenscheiben und Kinematiken werden mit reduzierter Dynamik in Betrieb genommen.
- Sicherheit validieren: Für jede Betriebsart und jeden Fehlerzustand werden die sicheren Funktionen in einem separaten Prüfprotokoll dokumentiert.
- Abnahme mit Produkten durchführen: Leichte Produkte, Produkte mit Nenngewicht und schwere Produkte werden bei kalter und warmer Maschine sowie bei maximalem Durchsatz geprüft.
Erforderliche Daten für Angebot und Auslegung
- Achsliste, mechanische Zeichnungen, Verfahrwege und tatsächliches Zyklusdiagramm
- Lastmasse, Lastträgheit, äußere Kräfte, Reibung sowie Angaben zu Vertikalachsen und Gewichtsausgleich
- Nenn-/Spitzengeschwindigkeit, Beschleunigung, RMS-/Spitzendrehmoment und Genauigkeitsziele
- Aufgaben für Einzelachsen, Synchronachsen, elektronische Kurvenscheiben, Druckmarken oder Kinematiken
- Steuerungsanordnung, CPU-Leistungsklasse, Berechnung der Technologieressourcen und Erweiterungsreserve
- Varianten von SINAMICS Antrieben, SIMOTICS Motoren, Gebern, Bremsen, Getrieben und Kabeln
- PROFINET-Topologie, angestrebte Zykluszeit, IRT-Anforderung und Zeitsynchronisation
- Risikobeurteilung, sichere Bewegungsfunktionen, angestrebter PL/SIL und Stillsetzzeiten
- Kompatibilität von TIA Portal, CPU-Firmware, Technologieversion und Antriebssoftware
- Anforderungen an Simulation, FAT/SAT, Trace-Aufzeichnungen, Datensicherung und Lebenszyklus
Ein erfolgreiches Motion-Control-System entsteht nicht durch die Geschwindigkeit eines einzelnen Produkts, sondern durch die aufeinander abgestimmte Auswahl von mechanischem Modell, Steuerung, Antrieb, Motor, Kommunikation und Sicherheit anhand derselben Anforderungen. Das Siemens-Portfolio bietet eine breite Architektur von der einfachen Positionierung bis zur mehrachsigen Kinematik. Die Engineering-Aufgabe von Oskon besteht darin, dieses Portfolio achsspezifisch zu dimensionieren, das TIA Portal-Projekt an der realen Maschinenmechanik zu validieren und das Zykluszeitziel in messbare Abnahmenachweise zu überführen.
Offizielle Siemens-Quellen
- Siemens — SIMATIC Motion Control und TIA Portal-Engineering
- Siemens — Auswahlleitfaden für SIMATIC Controller und T-CPU-Architekturen
- Siemens — S7-1500/S7-1500T Motion Control Übersicht V10.0, STEP 7 V21
- Siemens — SINAMICS S210 Servoantriebssystem
- Siemens — SIMOTICS S-1FK2 und S-1FT2 Servomotoren
- Siemens — SIMOTION-Produktlebenszyklus und Migration zur SIMATIC T-CPU
- Siemens — S7-PLCSIM Advanced virtueller Controller