Industrielle Bildverarbeitung ist eine wesentlich umfassendere ingenieurtechnische Aufgabe als die bloße Installation einer Kamera an einer Produktionslinie. Welche Eigenschaft des Bauteils gemessen werden soll, ob 2D-Kontrast ausreicht, ob Höhen- oder Volumeninformationen benötigt werden sowie Bewegungsgeschwindigkeit, Sichtfeld, kleinster zu erkennender Fehler, Beleuchtung, Optik, Triggerung, Datenverarbeitung und Ausschleusung fehlerhafter Produkte müssen gemeinsam ausgelegt werden. Dieser Leitfaden erläutert anhand konkreter Produktfamilien aus dem 2D- und 3D-Machine-Vision-Portfolio von SICK die Auswahlschritte zur passenden Architektur. Die angegebenen technischen Werte sind ausschließlich im Kontext der jeweils genannten Produktfamilie zu bewerten.
Zuerst nicht „Was wird die Kamera sehen?“, sondern „Welche Entscheidung soll getroffen werden?“
Ein erfolgreiches Bildverarbeitungsprojekt beginnt mit einem messbaren Akzeptanzkriterium, das Gutteile von Schlechtteilen unterscheidet. Die Aussage „Etikett prüfen“ kann sich auf das Vorhandensein des Etiketts, den richtigen Produktcode, die Lesbarkeit des Drucks, die Positionstoleranz oder die Farbtreue beziehen. Jeder dieser Aspekte erfordert eine andere Bildqualität und andere Werkzeuge. Ebenso kann die Forderung „Messung durchführen“ auf die 2D-Abmessung der Außenkontur, die Oberflächenhöhe oder das dreidimensionale Volumen abzielen. Wird die Kamerafamilie ausgewählt, bevor Fehlerkatalog, Akzeptanzgrenze, kleinste Fehlerabmessung, mögliche Produktvarianten und Zykluszeit dokumentiert sind, beruht die Lösung auf einer Hardwareannahme statt auf technischen Anforderungen.
Der Mustersatz darf nicht nur aus wenigen fehlerfreien Bauteilen bestehen. Er sollte normale Produktionsschwankungen, unterschiedliche Lieferchargen, zulässige Farb- und Oberflächenunterschiede, grenzwertig akzeptable Bauteile und tatsächliche Fehler enthalten. Glänzendes Metall, transparente Verpackungen, dunkler Gummi und reflektierende Folie verhalten sich bei gleicher Beleuchtung unterschiedlich. Ein Bildverarbeitungsalgorithmus liefert nur dann zuverlässige Entscheidungen, wenn das optische Signal ausreichend ist. Deshalb werden Kameraauswahl und Beleuchtungsversuche parallel durchgeführt. Es darf nicht davon ausgegangen werden, dass Software eine schlechte Bildqualität vollständig kompensiert.
2D- und 3D-Ansätze richtig unterscheiden
Ein 2D-Bild bildet die Szene als Intensitäts- oder Farbwerte in Zeilen und Spalten ab. Für Prüfungen von Kanten, Bohrungen, Druckbildern, Codes, Farben, Positionen und Formen mit sichtbarem Kontrast ist dies eine leistungsfähige und häufig wirtschaftliche Lösung. Ändern sich Perspektive oder Maßstab bei verändertem Abstand des Bauteils zur Kamera, können telezentrische Optiken, mechanische Führungen oder eine Kalibrierung erforderlich sein. Wenn ein Fehler nur durch einen Höhenunterschied sichtbar wird, gleichfarbige Objekte unterschieden oder Volumen und Ebenheit gemessen werden sollen, können 3D-Daten besser geeignet sein.
3D ist keine einzelne Technologie. Auf Lasertriangulation basierende Linienprofilkameras erfassen aufeinanderfolgende Profile eines bewegten Objekts und erzeugen daraus eine dichte Höhenkarte. Profilrate, Bandgeschwindigkeit und Encoderanbindung bestimmen die Abtastung in Bewegungsrichtung. Eine auf Time-of-Flight basierende Snapshot-Kamera erzeugt dagegen Entfernungs- und Intensitätsdaten der gesamten Szene in einer Einzelbildaufnahme. Sie kommt für Aufgaben wie Robotik, Logistik, Volumenerfassung, Positionsbestimmung und Umfelderkennung infrage. Das Potenzial von Linienprofilkameras zur Detailerfassung im Mikrometerbereich und die großflächige Szenenerfassung einer Snapshot-Kamera sind nicht für denselben Bedarf ausgelegt.
Entscheidungstabelle für drei Architekturen
| Ansatz | Grundlegende Daten | Typische Aufgabe | Entscheidende Frage im Projekt |
|---|---|---|---|
| Kompakter 2D-Vision-Sensor | Monochromes oder farbiges 2D-Bild | Anwesenheit, Orientierung, Muster, Farbe, OCR/Code, Abmessungen und Position | Ist der Fehler bei konstanter Beleuchtung und ausreichendem Pixelmaßstab sichtbar? |
| 3D-Linienprofilkamera | Während der Bewegung erzeugte Höhen-, Remissions- und zugehörige Profildaten | Oberfläche, Höhe, Form, Volumen und präzise 3D-Messung | Sind Profilrate, Sichtfeld und Höhenauflösung auf die Bandgeschwindigkeit abgestimmt? |
| 3D-Snapshot-Time-of-Flight-Kamera | Tiefen- und Intensitätsbild der gesamten Szene | Paletten/Ladungen, Robotik, Umfelderkennung, Belegung und grobe Volumenbestimmung | Erfüllen Arbeitsabstand, Reflexionsgrad, Sichtfeld und Bildrate die Anforderungen der Aufgabe? |
Diese Tabelle dient der Vorauswahl. Muss ein Etikett beispielsweise sowohl die richtige Farbe als auch die richtige Prägungshöhe aufweisen, können zwei Datentypen erforderlich sein. Ist die Bauteiloberfläche unter der Kamera ohne Drehen nicht vollständig sichtbar, können mehrere Kameras oder eine mechanische Handhabung erforderlich sein. Ein größeres Sichtfeld erleichtert zwar die Installation, verringert bei gleicher Sensorauflösung jedoch die Anzahl der Pixel pro Objekt. Jede Entscheidung muss anhand realer Bildaufnahmen und eines Zyklustests mit dem kleinsten Fehler validiert werden.
InspectorP61x für kompakte 2D-Prüfungen
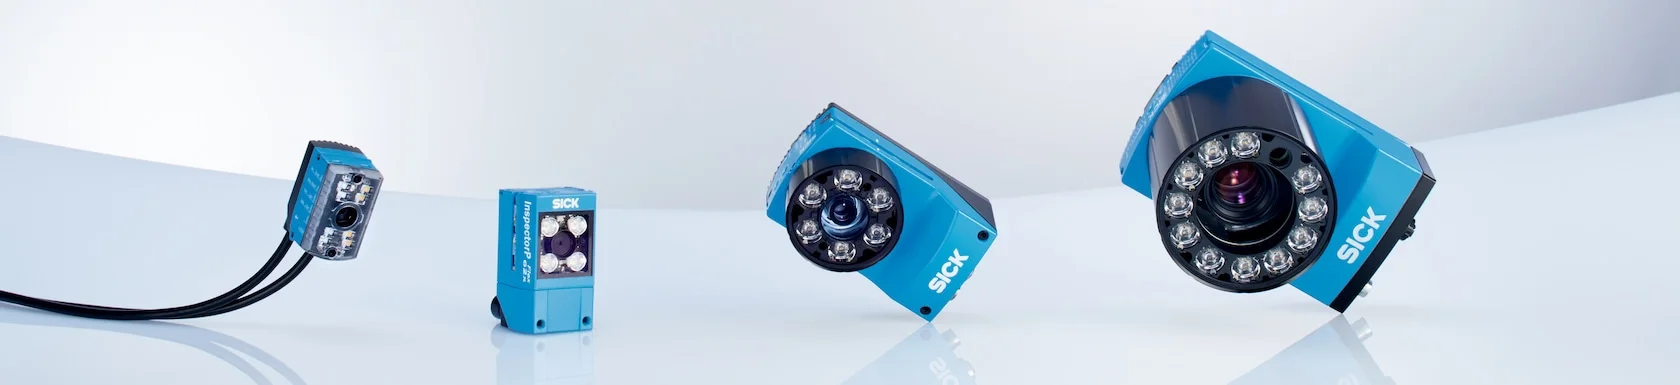
InspectorP61x wird auf der aktuellen SICK-Produktseite als ultrakompakter 2D-Vision-Sensor für die Inline-Prüfung kleiner Bauteile, Baugruppen und fertiger Produkte beschrieben. Sein kleines Gehäuse erleichtert die Montage in engen Einbauräumen und am Roboter-Endeffektor. Die integrierte Optik und die hinsichtlich Helligkeit, Farbe und Form einstellbare Beleuchtung erleichtern die erste Bildaufnahme ohne zusätzliche Komponenten. Die Familie umfasst monochrome und farbige Bildvarianten, eine NIR-Option sowie Varianten mit Flüssiglinse/IP65-Schutz. Die konkrete Ausstattung wird entsprechend der Anwendung festgelegt.
Die mit dem Produkt angebotenen SICK Nova Quality Inspection-Werkzeuge ermöglichen die Konfiguration regelbasierter Prüfungen über eine Weboberfläche. Für Aufgaben wie Farbklassifizierung, Bauteilanwesenheit, Orientierung, Detail-, Maß-, Positions- oder Druckprüfung können zunächst deterministische Kriterien erprobt werden. Optionale Intelligent Inspection-Werkzeuge können Klassifizierungs- oder Anomalieerkennungsaufgaben unterstützen, bei denen das Einlernen anhand von Beispielen besser geeignet ist. Die Option künstlicher Intelligenz ersetzt weder Akzeptanzkriterien noch die notwendige Validierung. Die Trainingsdaten müssen die Produktionsvielfalt abbilden, und Falschakzeptanz sowie Falschrückweisung müssen mit einem separaten Testsatz ermittelt werden.
Bei einer 2D-Anwendung muss das Pixelbudget zwischen Sichtfeld und kleinstem Detail abgestimmt werden. Wird die Kamera beispielsweise weiter entfernt montiert, um das gesamte Tablett zu erfassen, kann ein kleiner Kratzer nur noch wenige Pixel umfassen und möglicherweise nicht mehr zuverlässig erkannt werden. Fokus, Schärfentiefe und Arbeitsabstand werden unter Berücksichtigung der mechanischen Toleranzen gewählt. Wird die Belichtungszeit verkürzt, um Bewegungsunschärfe am Bauteil zu vermeiden, kann mehr Licht erforderlich sein. Reicht die integrierte Beleuchtung nicht aus, sollten externe Anordnungen wie Durchlicht-, Dom-, Balken- oder Koaxialbeleuchtung am Muster erprobt werden.
Ruler3000 für schnelle 3D-Profilerfassung
Ruler3000 ist eine werkseitig kalibrierte 3D-Profilkamerafamilie auf Basis der Lasertriangulation. Die aktuelle SICK-Familienseite nennt unter bestimmten Bedingungen mit reduziertem Bildbereich eine 3D-Profilrate von bis zu 46 kHz sowie Optionen mit bis zu 3200 Datenpunkten pro Profil. Für geeignete Varianten innerhalb der Familie werden Höhenwerte bis zu 0,8 µm angegeben. Dieser Wert gilt nicht als gemeinsame Leistungsangabe für alle Sichtfelder und Modelle. Unterschiedliche Sichtfeldbreiten im Portfolio von etwa 27 mm bis 1,7 m decken verschiedene Größenordnungen von Elektronikdetails bis hin zu größeren Materialien ab.
Die Kamera vereint Laser, Optik und Kalibrierung in einem definierten Gehäuse. Die Kompatibilität mit GigE Vision und GenICam unterstützt eine standardisierte Softwareintegration. Der Hersteller bietet außerdem die Komponenten Stream Setup und GenIStream an. In der Familienübersicht wird ein Industriegehäuse mit IP65/IP67 angegeben. Optionen mit rotem oder blauem Laser und Laserklasse 2 oder 3R müssen zusammen mit den Material- und Geschwindigkeitsanforderungen bewertet werden. Da die Laserklasse mechanische Schutzeinrichtungen, Zugang, Kennzeichnung und Maßnahmen zur Risikominderung unmittelbar beeinflusst, darf sie nicht allein als Frage der Bildqualität betrachtet werden.
Bei einer Linienprofilanwendung erfasst die Kamera einen einzelnen Querschnitt des Objekts. Die dreidimensionale Oberfläche entsteht durch die kontrollierte Bewegung des Objekts oder der Kamera. Ohne Encoderinformationen können Schwankungen der Bandgeschwindigkeit den Maßstab in Bewegungsrichtung verfälschen. Die Position des Triggersensors stellt sicher, dass das erste und letzte Profil an der richtigen Stelle erfasst werden. Der Profilabstand sorgt dafür, dass der kleinste Fehler nicht übersehen wird. Helle und dunkle Bereiche innerhalb derselben Szene können hohe Anforderungen an den Dynamikumfang der Belichtung stellen. Doppelbelichtung und zugehörige Verarbeitungsoptionen der Ruler3000-Familie können für solche Szenen in Betracht gezogen werden. Ein Messtest mit dem tatsächlichen Material ist jedoch erforderlich.
Visionary-T Mini für die Tiefenerfassung von Szenen
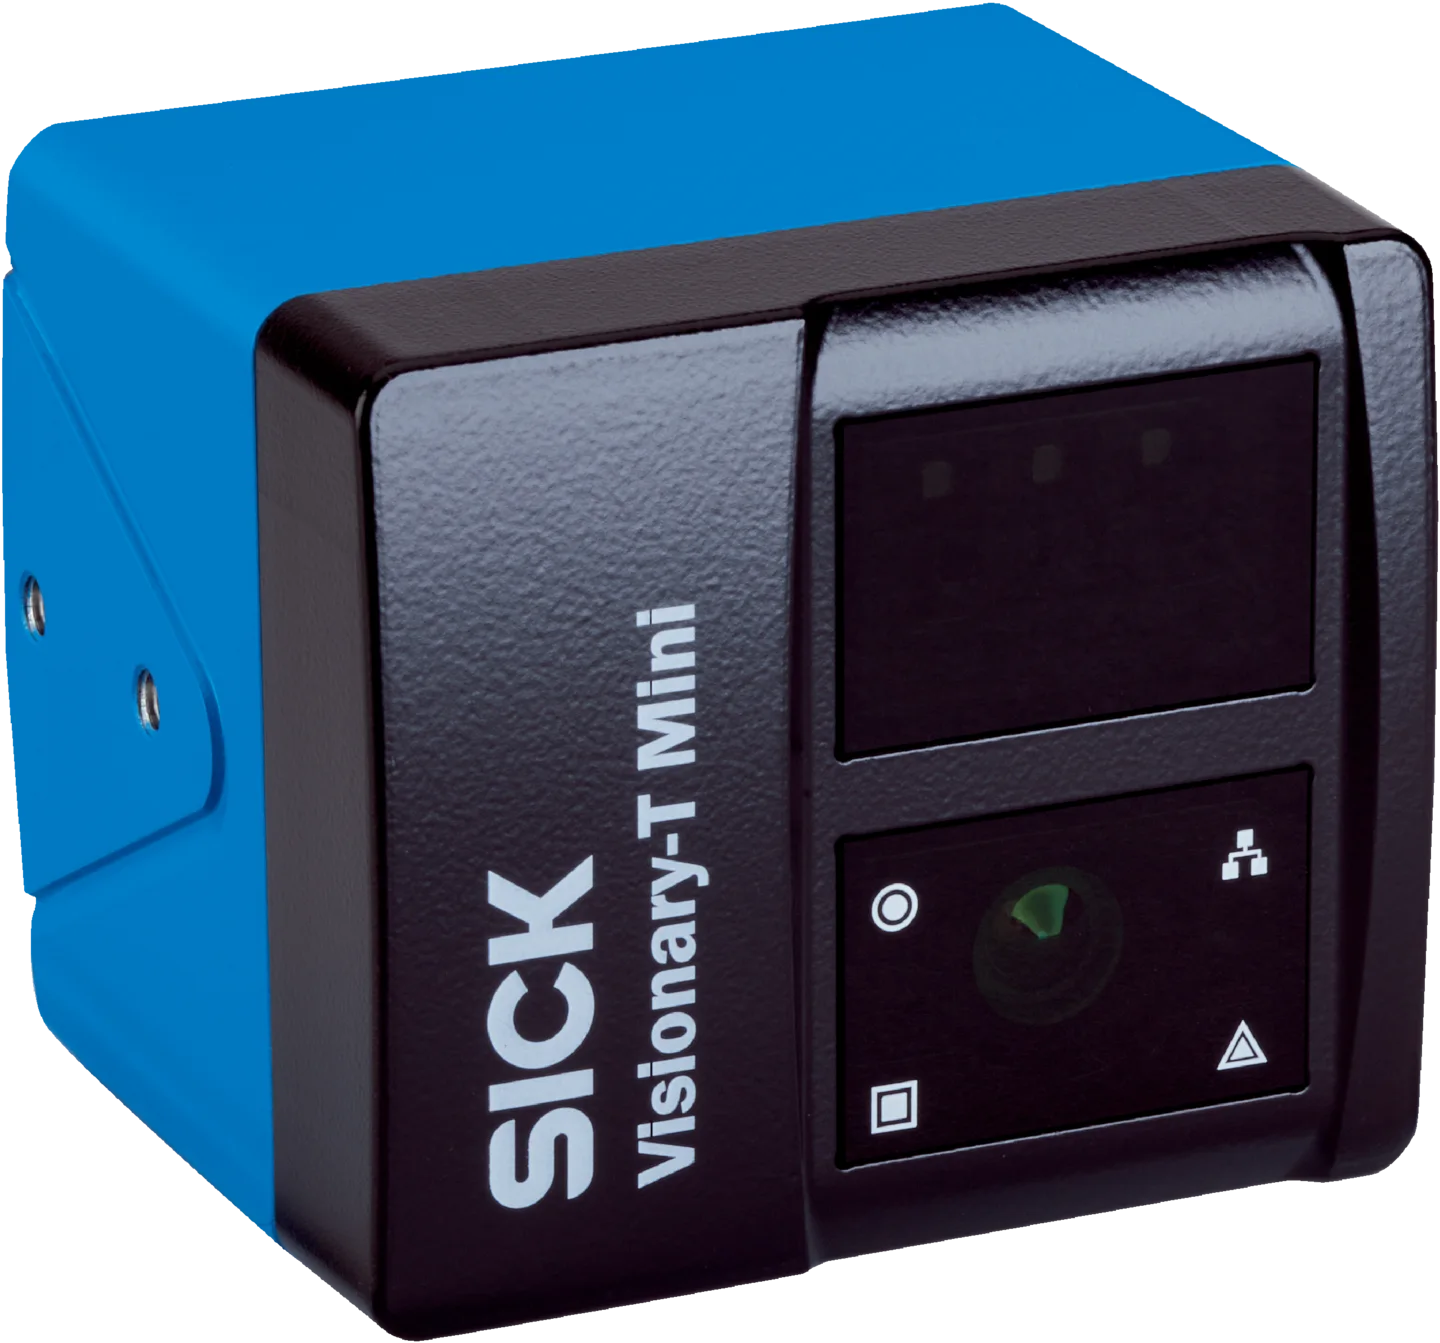
Visionary-T Mini ist eine kompakte 3D-Snapshot-Kamerafamilie mit Time-of-Flight-Technologie. Sie erzeugt für jedes Pixel Entfernungs- und Intensitätsdaten und kommt daher für großflächige Erfassungsaufgaben wie Förderbandbelegung, Paket- oder Palettenabmessungen, robotische Positionierung, Umfelderfassung industrieller Fahrzeuge und Objekterkennung infrage. Die aktuelle SICK-Familienseite nennt 512 × 424 Pixel bei voller Auflösung und bis zu 30 3D-Bilder pro Sekunde, einen Temperaturbereich von −10 °C bis +50 °C, IP65/IP67-Schutz sowie die Übertragung von 3D-Daten über industrielles Gigabit Ethernet.
Innerhalb der Familie werden die Ansätze CX und AP unterschieden. Die CX-Variante bietet schnellen Datenzugriff für die externe Auswertung, während die AP-Variante auf Basis von SICK AppSpace das Laden von Anwendungen auf die Kamera und die Datenverarbeitung direkt im Gerät ermöglicht. Ob die Auswertung in der Kamera oder auf einem Industrie-PC erfolgt, sollte anhand von Netzwerkbandbreite, Latenz, Wartung, Softwareverantwortung und gewünschtem Ausgabetyp entschieden werden. Eine Prüfung, die lediglich ein „Bestanden/Nicht bestanden“-Ergebnis an die PLC sendet, benötigt eine andere Architektur als eine Roboteranwendung mit kontinuierlicher Punktwolkenverarbeitung.
Die Time-of-Flight-Leistung kann durch den Reflexionsgrad des Zielobjekts, Umgebungslicht, Arbeitsabstand, Betrachtungswinkel und Mischpixel an Kanten beeinflusst werden. Glänzendes Metall, schwarze Oberflächen, sehr dünne Objekte oder sich gegenseitig verdeckende Schichten müssen anhand realer Muster geprüft werden. Beim Einsatz mehrerer Kameras sind Abdeckung, blinde Bereiche, ein gemeinsames Koordinatensystem und das Verfahren zur Datenfusion zu planen. Die höchste Bildrate im Katalog bedeutet nicht, dass die Anwendung mit den gewählten Datenfiltern und der Kommunikationskonfiguration dieselbe effektive Ergebnisbereitstellungszeit erreicht.
Beleuchtung, Optik und mechanische Konstruktion
Für die 2D-Bildqualität ist die Lichteinfallsrichtung häufig entscheidender als die Kamera. Durchlicht hebt Außenkonturen und Bohrungen hervor. Flachwinklige Dunkelfeldbeleuchtung kann Oberflächenerhebungen betonen, während Dombeleuchtung oder diffuses Licht harte Reflexionen auf glänzenden Bauteilen verringern können. Bei einer Farbprüfung müssen Lichtspektrum und Farbausführung der Kamera festgelegt und konstant gehalten werden. Komponenten wie Polarisationsfilter, weitere Filter und Gehäusescheiben können hilfreich sein, wobei Lichtverluste und Wartungsbedarf ebenfalls zu berücksichtigen sind. Wenn sich die Umgebungsbeleuchtung im Schichtverlauf ändert, muss unkontrolliertes Tageslicht abgeschirmt werden.
Die Kamerahalterung ist die mechanische Referenz des Bildkoordinatensystems. Vibrationen, Durchbiegung oder eine erneute Montage mit verändertem Winkel nach Wartungsarbeiten verfälschen die Messung. Eine steife und einstellbare Befestigung ist vorzusehen, Fokus- und Blendeneinstellung sind zu arretieren, und für die Reinigung des Objektivs oder Schutzfensters muss Zugang vorhanden sein. Die Abstandstoleranz zwischen Kamera und Bauteil muss innerhalb der Schärfentiefe bleiben. Bei einem 3D-Lasersystem darf die Sicht innerhalb der Kamera-Laser-Geometrie nicht verdeckt werden. Bei einem 3D-Snapshot-System müssen blinde Bereiche durch umgebende Konstruktionen anhand der CAD-Anordnung und physischer Szenentests untersucht werden.
Software, Rezepte und Linienintegration
Ein Bildverarbeitungsalgorithmus besteht nicht nur aus einem einzelnen Schwellenwert. Vorverarbeitung, Bildbereich, Referenzfindung, Messwerkzeuge, Klassifizierung und Entscheidungslogik müssen in einem nachvollziehbaren Rezept dokumentiert werden. Welches Rezept bei einem Produktwechsel geladen wird, kann durch gegenseitige Bestätigung zwischen PLC und Kamera abgesichert werden. Rezeptname, Version, Kamerasoftware und Akzeptanzkriterium werden in das Änderungsmanagement einbezogen. Die Begrenzung unbefugter Parameteränderungen und die Sicherung der funktionsfähigen Einstellungen sind für den nachhaltigen Betrieb eines Bildverarbeitungssystems ebenso wichtig wie die Erstinstallation.
Zwischen der Triggerung und der physischen Ausschleusposition sind Zeit- und Teileverfolgung erforderlich. Während die Kamera das Bild aufnimmt, bewegt sich das Teil auf dem Förderband weiter; Auswertezeit, PLC-Zyklus, Netzwerklatenz und Reaktionszeit des Auswerfers ergeben die Gesamtverzögerung. Werden mehrere Teile hintereinander transportiert, müssen die Ergebnisse dem jeweils richtigen Teil zugeordnet werden. Für unklare Zustände wie „No read“, fehlende Bilder, Belichtungsfehler oder Netzwerkunterbrechungen muss ein kontrolliertes Fehlerverhalten definiert werden, statt das Produkt als Gutteil zu akzeptieren. Die Speicherung fehlerhafter Bilder und der Entscheidungskennzahlen erleichtert die Ursachenanalyse.
Wann ist künstliche Intelligenz sinnvoll?
Regelbasierte Messungen prüfen bekannte Durchmesser- oder Positionstoleranzen auf eindeutige und nachvollziehbare Weise. Wenn die Fehlerform variiert, das Erscheinungsbild fehlerfreier Produkte stark schwankt oder sich Regeln nur schwer manuell erstellen lassen, können beispielbasierte Werkzeuge der künstlichen Intelligenz sinnvoll sein. Intelligent Inspection für InspectorP61x und das SICK Nova-Ökosystem unterstützen diesen Ansatz bei Aufgaben wie Klassifikation und Anomalieerkennung. Die Anzahl der Trainingsbilder allein ist jedoch kein Qualitätsindikator. Die Produktionsschwankungen jeder Klasse, seltene Fehler, Hintergründe, Beleuchtungsbedingungen und unterschiedliche Schichten müssen repräsentiert sein.
Der Validierungsdatensatz wird vom Trainingsdatensatz getrennt; die Raten für Falschrückweisungen und Falschakzeptanzen werden anhand ihrer betrieblichen Auswirkungen bewertet. Der Konfidenzwert des Modells kann mit einem Nachprüfprozess verknüpft werden, statt Grenzfälle automatisch zu akzeptieren. Bei neuen Verpackungen, Lieferanten oder Oberflächenänderungen wird die Modellleistung erneut gemessen. Wenn möglich, wird das Ergebnis der künstlichen Intelligenz mit regelbasierten Werkzeugen für Maße, Codes oder Positionen kombiniert. So lassen sich erlernte Merkmale und bekannte technische Anforderungen innerhalb derselben Entscheidung nachvollziehen.
Erforderliches Datenpaket für Angebot und Machbarkeitsprüfung
- Annahme-/Rückweisungskriterien für jedes zu prüfende Merkmal und nach Möglichkeit eine messbare Toleranz
- Gut-, Schlecht- und Grenzmuster; Schwankungen zwischen Chargen, Farben, Oberflächen und Schichten
- Teileabmessungen, Blickrichtung, kleinster Fehler, Kameraabstand und verfügbarer Einbauraum
- Liniengeschwindigkeit, Zykluszeit, Teileabstand, Start-Stopp-Betrieb oder kontinuierliche Bewegung und Triggerquelle
- Datenbedarf für 2D-Farbe/Monochrom, 3D-Profil oder 3D-Snapshot sowie gewünschte Messergebnisse
- Umgebungslicht, Oberflächenglanz, Schmutz, Staub, Reinigung durch Abwaschen, Temperatur, Vibrationen und Anforderungen an das Schutzgehäuse
- PLC-/Netzwerkprotokoll, Ergebnisbits, Rezeptverwaltung, Aufbewahrung von Aufzeichnungen und Anbindung an übergeordnete Systeme
- Ausschleuslogik für fehlerhafte Produkte, Verhalten bei unklaren Ergebnissen und erforderlicher Rückverfolgbarkeitszeitraum
Das Ergebnis der Machbarkeitsprüfung darf sich nicht auf die Aussage „erkannt“ beschränken. Verwendete Muster, Kamera-/Optik-/Beleuchtungsaufbau, Arbeitsabstand, Belichtung, Sichtfeld, Messwiederholbarkeit, Zykluszeit und Fehlermatrix müssen dokumentiert werden. Beim Übergang zur Serienmaschine wird der Laboraufbau in eine mechanische Zeichnung und eine Stückliste überführt. So wird aus einer erfolgreichen Demonstration eine reproduzierbare industrielle Lösung.
Abnahme bei der Inbetriebnahme und Lebenszyklus
Bei der Anlagenabnahme werden nach dem Ansatz der Messsystemanalyse Wiederholmessungen desselben Teils, unterschiedliche Teile sowie Bediener- und Schichtbedingungen untersucht. Das Ergebnis des Bildverarbeitungssystems wird mit einer Referenzmessung oder einer freigegebenen Musterklasse verglichen. Bei minimaler und maximaler Liniengeschwindigkeit werden ausbleibende Triggererfassungen, Bildunschärfe und Ergebnisverzögerungen geprüft. Fehlerzustände wie Netzwerkunterbrechungen, falsche Rezepte und Kameraverschmutzung werden simuliert. Die abgenommenen Parameter werden gesichert und Änderungsberechtigungen festgelegt.
Der Wartungsplan umfasst die Reinigung des optischen Fensters, die Kontrolle der Beleuchtung und des festen Sitzes der Halterungen, die Trendüberwachung von Bildschärfe und Kontrast sowie die regelmäßige Prüfung von Beispielen für Fehlentscheidungen. Da die Alterung der Beleuchtung oder Veränderungen der Produktoberfläche schleichend verlaufen, reicht es möglicherweise nicht aus, sich allein auf Systemalarme zu verlassen. Die Entwicklung der Bildqualität wird anhand von Referenzmustern oder Überwachungskennzahlen verfolgt. Dieses konsequente Vorgehen macht die Kamerainvestition statt zu einer einmalig eingerichteten Prüfstation zu einer validierbaren Quelle für Qualitätsdaten.
Offizielle SICK-Quellen
- SICK: Produktkategorie Industrielle Bildverarbeitung
- SICK InspectorP61x-Produktfamilie
- SICK Ruler3000-Produktfamilie
- SICK Visionary-T Mini-Produktfamilie
- SICK-Produktsegmentübersicht: Industrielle Bildverarbeitung