Planen Sie Roboterzugänglichkeit, geometrische Bezüge, Fügefolge und Bauteilrückverfolgbarkeit bei der Seitenwand- und Unterbodenfertigung gemeinsam. Die längste Stationszykluszeit bestimmt die Linienkapazität.
Unterschiedliche Aufgaben von Unterboden und Seitenwand
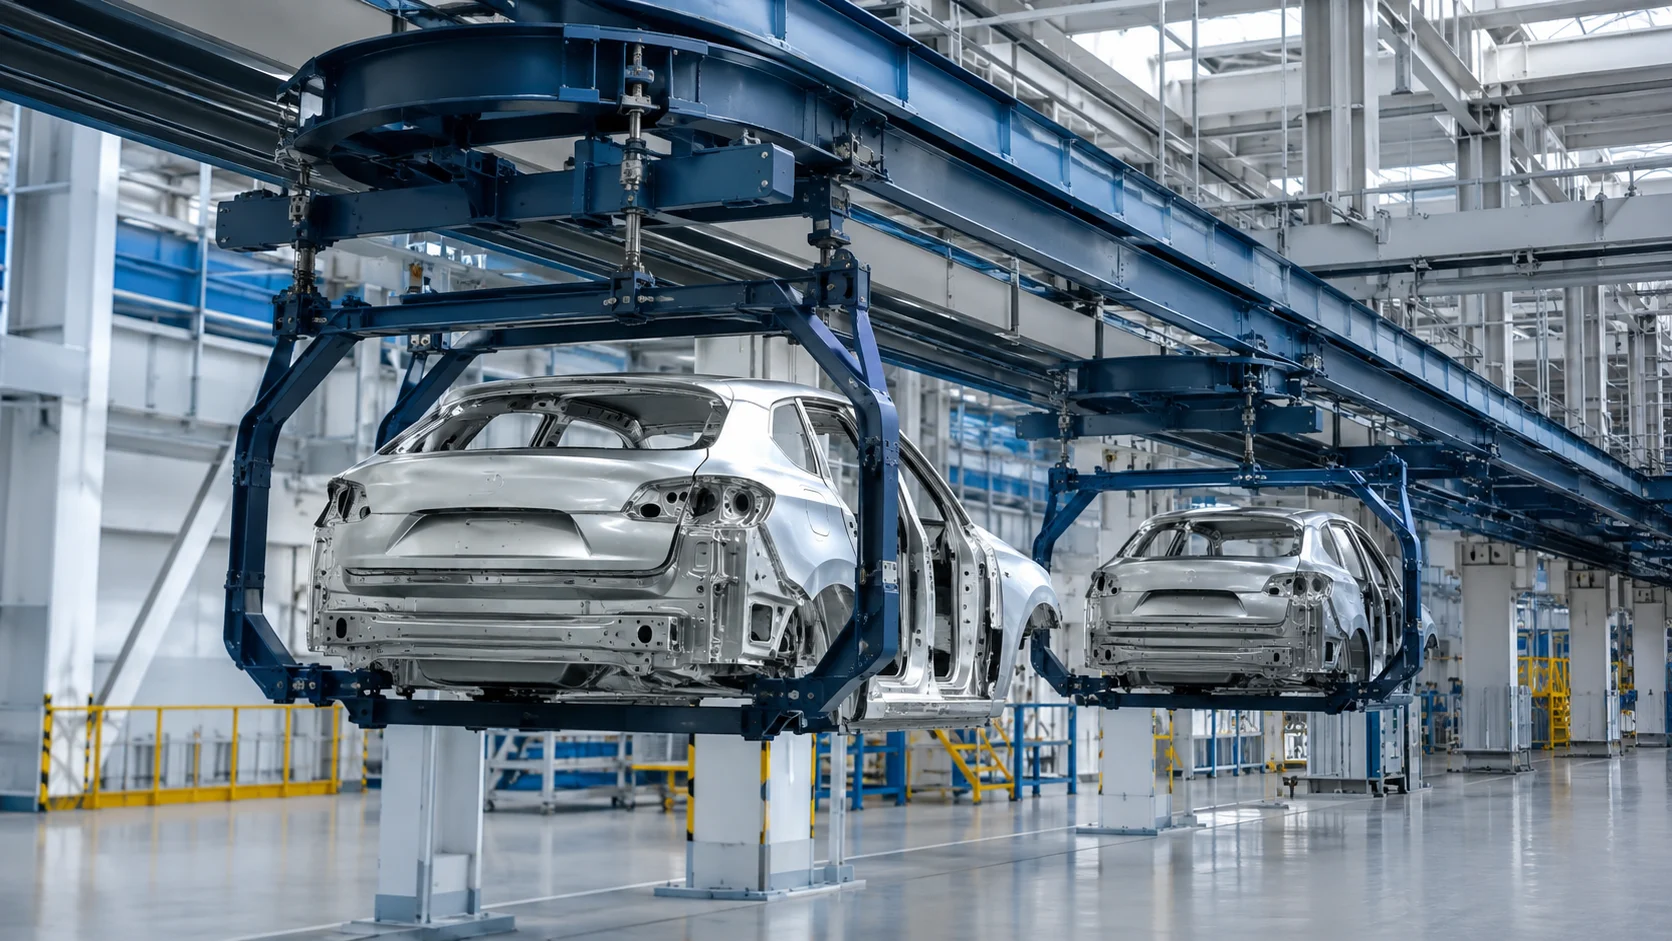
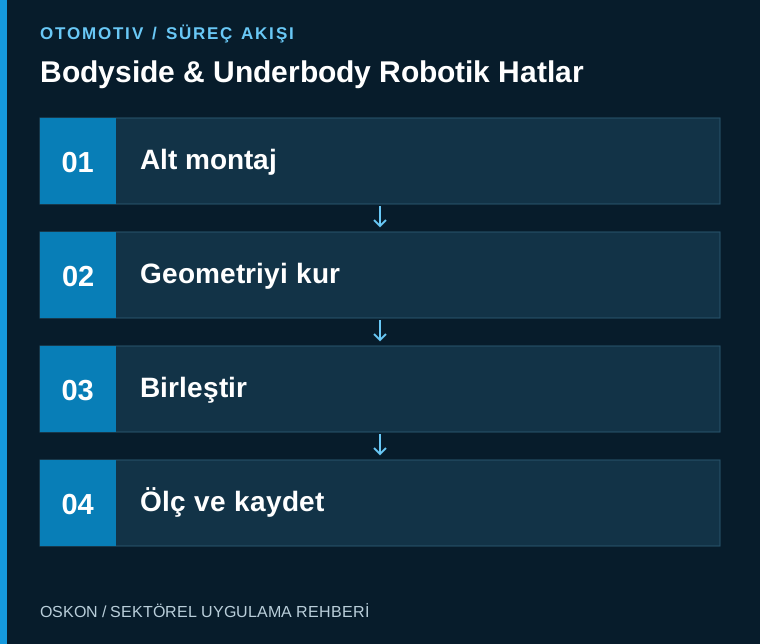
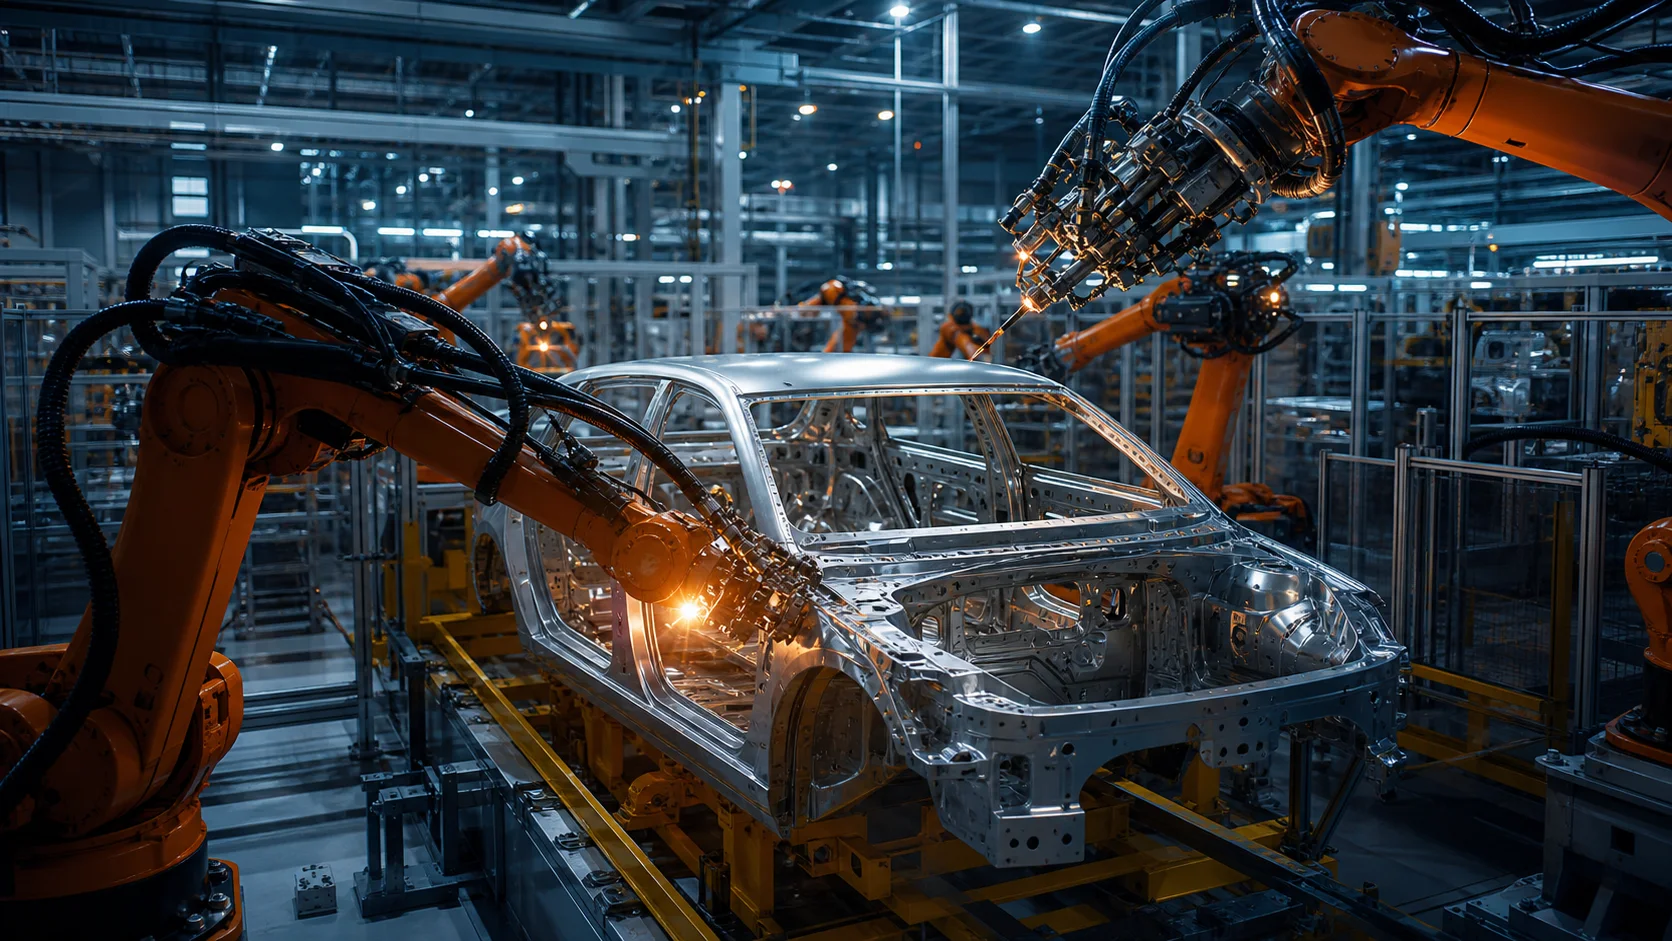
Der Unterboden umfasst die Unterbaugruppen der Fahrzeugbodenstruktur, die Seitenwand die seitlichen Karosseriekomponenten. Diese Bauteile bilden eine geometrische Grundlage für die nachfolgenden Karosseriefügestationen. Eine Linie lässt sich nicht allein anhand der Roboteranzahl bewerten. Bauteilfamilie, Fügeverfahren, Vorrichtungswechselstrategie und Messplan sind Bestandteile derselben Auslegungsgrundlage.
Geometriestation und Komplettierungsstationen
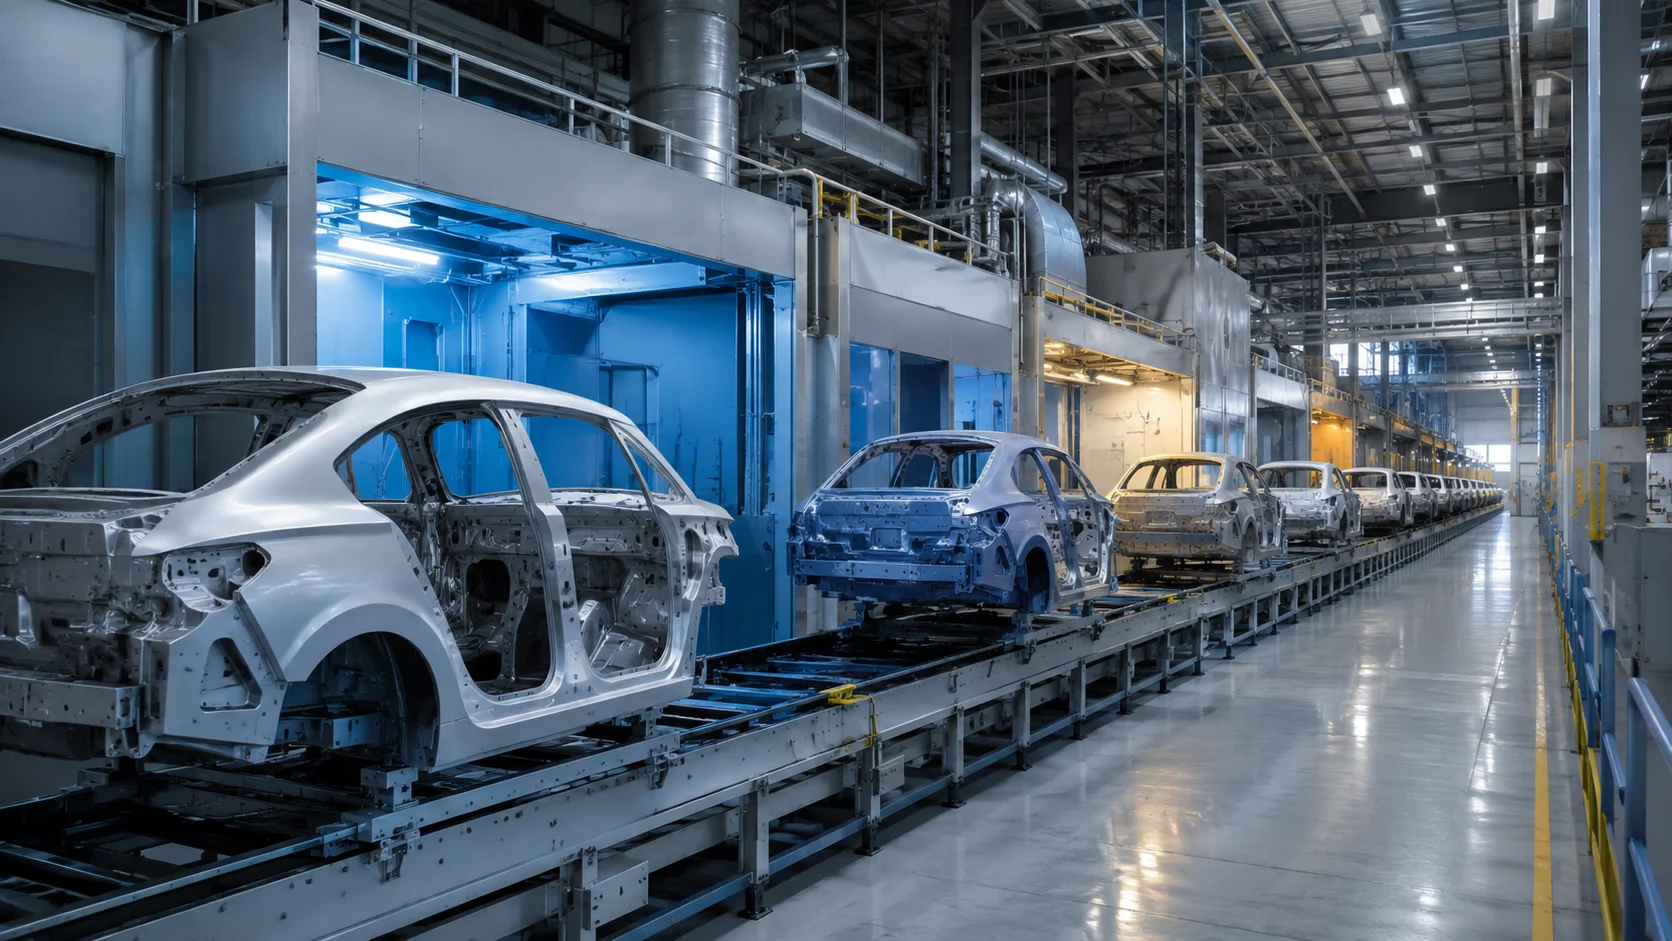
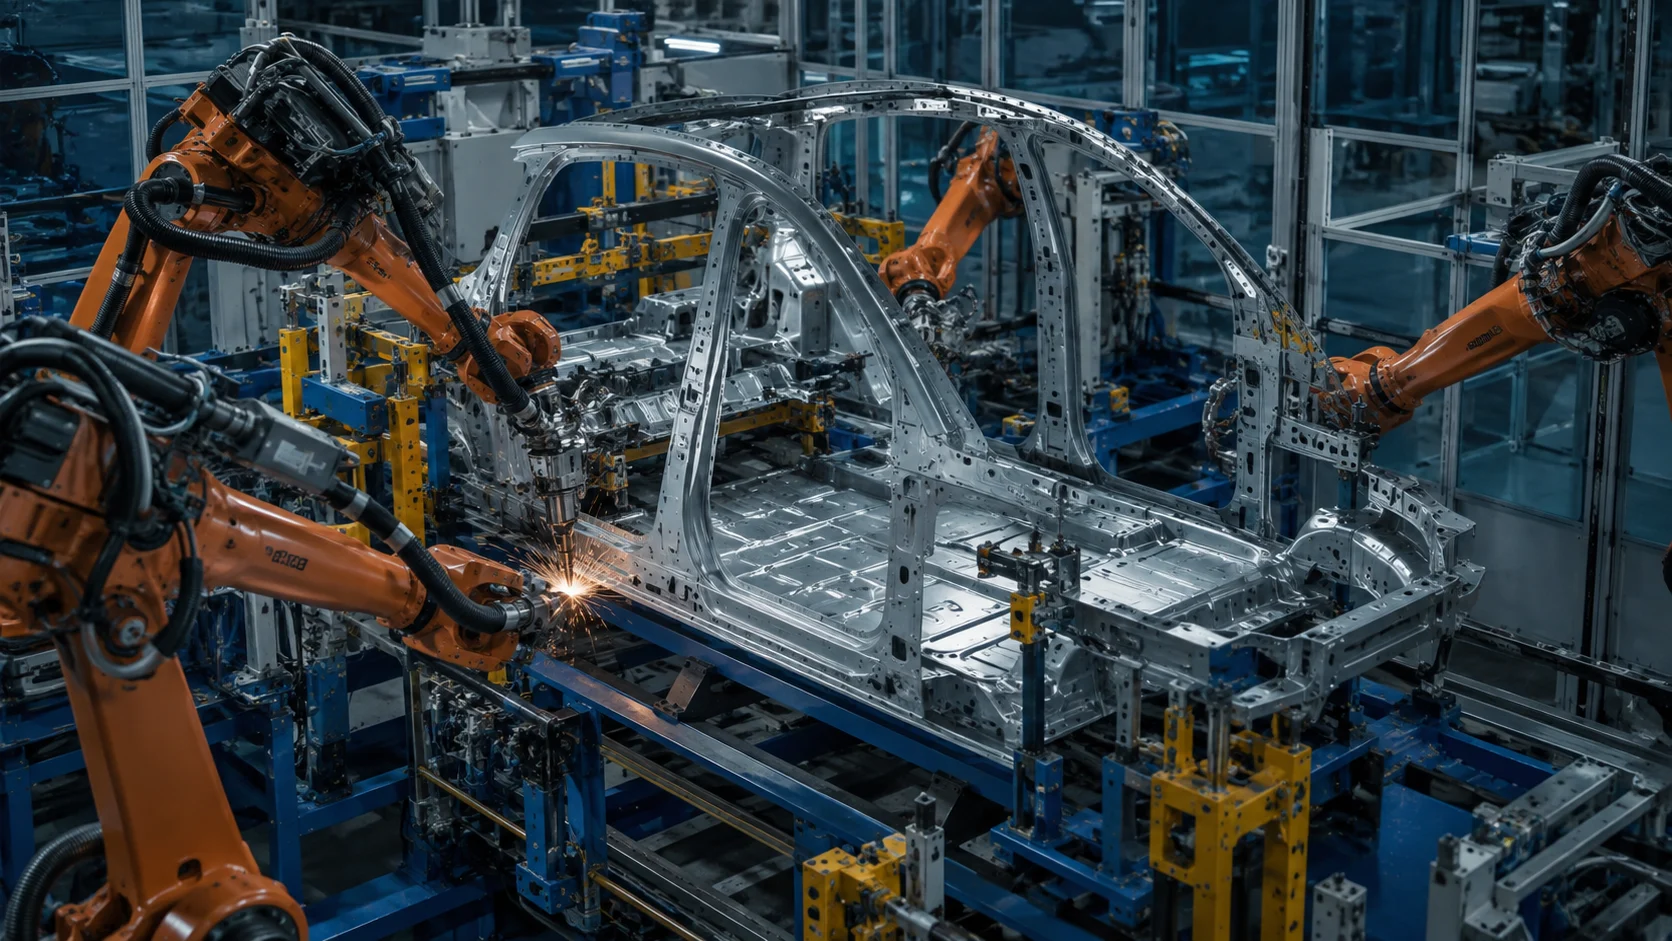
Die Bezugsbeziehung zwischen den Anschlägen der geometriestiftenden Station und den nachfolgenden Stationen muss eindeutig sein. Geprüft werden die Reihenfolge der Verbindungen, der Zeitpunkt der Bauteilfreigabe durch die Vorrichtung und die Abstützung des Bauteils während des Transfers. Eine gleichmäßige Verteilung der Schweißpunkte auf alle Stationen ergibt noch keine ausbalancierte Linie; Roboteranfahrbewegungen, Schweißzangenzugänglichkeit, Bauteiltransfer und Wartungszuschläge fließen ebenfalls in die Zykluszeit ein.
Koordination zwischen Robotern
Für gemeinsam genutzte Arbeitsbereiche werden Zugangsfreigaben definiert. Die Anforderung eines Roboters zum Einfahren in einen Bereich muss mit dem tatsächlichen Zustand der anderen Betriebsmittel abgeglichen werden. Die Werkstückkennung unterstützt die Auswahl des passenden Roboterprogramms und der Vorrichtungskonfiguration. Bei einer Kommunikationsunterbrechung darf eine veraltete Freigabeinformation nicht als gültig gelten. Signale zur Prozesskoordination und Sicherheitsfunktionen zum Personenschutz werden als getrennte Verantwortungsbereiche ausgelegt.
Modellmix und Kapazitätsberechnung
Wenn innerhalb einer Schicht unterschiedliche Karosserievarianten gefertigt werden, sind neben der mittleren Zykluszeit auch aufeinanderfolgende anspruchsvolle Varianten zu bewerten. Transferzeiten, Wartung der Schweißausrüstung, Elektrodenkappenwechsel und Vorrichtungswechsel werden in die Kapazitätsberechnung einbezogen. Die Eingangsgrößen der Simulation müssen anhand realer Bewegungs- und Prozesszeiten aktualisiert werden. Vor der Investition in zusätzliche Roboter wird geklärt, ob der Engpass durch den mechanischen Transfer, die Bearbeitungszeit oder das Warten auf Freigaben verursacht wird.
Messung und Rückverfolgbarkeit
Über die Karosseriekennung werden das Fügeergebnis, die verwendete Programmversion und kritische Betriebsmittelzustände dokumentiert. Lassen sich Messdaten einer bestimmten Station oder Vorrichtung zuordnen, erleichtert dies die Untersuchung der Abweichungsursache. Statt sämtliche Maße erst am Linienende auszuwerten, können Zwischenprüfpunkte vorgesehen werden, die den Weiterlauf fehlerhafter Unterbaugruppen begrenzen. Aufbewahrungsdauer der Daten und Übertragungsverfahren an das Qualitätssystem werden durch die Kundenanforderungen bestimmt.
Abnahmetests in den Produktionsablauf integrieren
Die Zuführung des richtigen Produkts zur richtigen Station, die Wiedereinschleusung einer unvollständig bearbeiteten Karosserie und die Nacharbeitsroute werden erprobt. Die Sperrregel bei nicht lesbarer Bauteilkennung muss eindeutig sein. Die Zuordnung der Ergebnisse zwischen Roboter, Schweißsteuerung und Linien-PLC wird anhand von Musterkarosserien verglichen. Eine erfolgreiche Abnahme erfordert statt eines einzelnen schnellen Zyklus eine dauerhaft stabile Produktion verschiedener Varianten und eine verifizierte Geometrie.
Wesentliche Informationen für die Überwachung in der Automatisierung
| Kontrollpunkt | Überwachte Information |
|---|---|
| Karosseriekennung | Varianten- und Programmzuordnung |
| Bereichsfreigabe | Roboter- und Transferkoordination |
| Fügeergebnis | An das Qualitätssystem zu übertragender Datensatz |
Drei Fragen zum Projektstart
- Welche Station bildet bei der jeweiligen Variante den Engpass?
- Wo sind Zwischenmessung und Nacharbeitsroute vorgesehen?
- Bleibt die Bearbeitungshistorie der Karosserie nach einer Unterbrechung erhalten?
Verwandte Anwendungen entdecken
Halbautomatische Vorrichtungen und Roboterlinien für Türen bieten Einblicke in verwandte Prozesse. Zu allen Beiträgen zur Automobilindustrie oder zur Seite mit Branchenlösungen gelangen Sie hier.